Тест с использованием ballbar
В данном разделе описаны шаги, необходимые для проведения измерений с помощью Ballbar.
У вас должно быть две программы для робота:
●BallbarSetup: эта программа позволяет установить центр теста с помощью ballbar (центральный держатель инструмента) в том же месте, где были зарегистрированы координаты сочленений робота.
●BallbarTest: эта программа представляет собой круговую траекторию вокруг центрального держателя инструмента для сбора данных измерений с помощью ballbar.
Чтобы убедиться, что центральный держатель инструмента находится в правильном положении, необходимо запустить программу BallbarSetup. Робот переместится к центральной точке с помощью линейного подхода. Затем необходимо установить и зафиксировать магнитную опору.
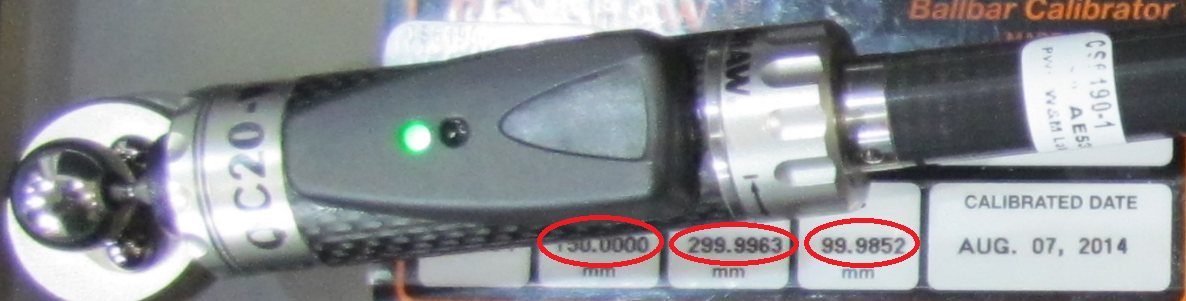
Необходимо убедиться, что параметры калибровки комплекта Ballbar введены правильно (см. рисунок ниже). Эти значения необходимо ввести в поле «Ballbar reference distance...» в меню тестовых параметров. Система ballbar QC20-W способна измерять эти расстояния в диапазоне ±1 мм с точностью до одного микрометра. Такая точность достаточно высока для промышленных роботов, однако в некоторых случаях диапазон измерения может быть ограничен. Для модели RCS L-90 можно скопировать целевое расстояние (радиус), поскольку эталонное расстояние не имеет значения.
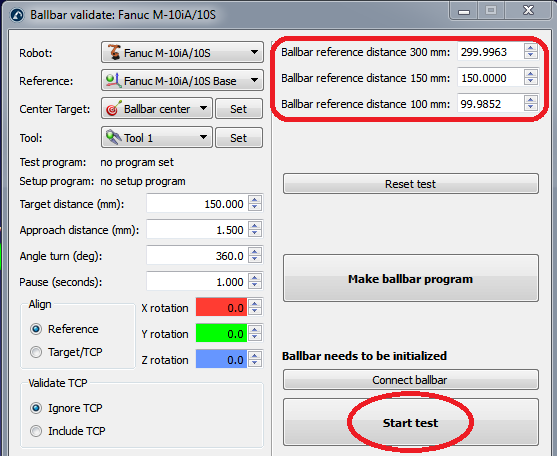
Вы можете приступить к тестированию, выбрав «Начать тест» (предварительно выбирать «Подключить Ballbar» не требуется). Появится новое окно, отображающее состояние подключения ballbar. Если ballbar не был обнаружен или возникли какие-либо проблемы, необходимо закрыть окно подключения ballbar, выключить устройство, снова включить его и повторить попытку запуска теста. Если проблема не устранилась, убедитесь в правильности подключения (по Bluetooth или USB). Система RCS L-90 предоставляет дополнительные функции и сообщит, требуется ли устройству установка исходного положения или калибровка.
После установления соединения с ballbar программа RoboDK предложит пользователю выполнить следующие действия:
1.Инициализируйте ballbar с расстоянием, выбранным для теста.
2.Переместите робота в исходное положение (программа приостановится перед продолжением).
3.Затем пользователь должен установить ballbar на робота.
4.Запустите тест, нажав кнопку «ОК» на экране компьютера. Робот не начнёт движение, пока вы не нажмёте кнопку продолжения на пульте обучения робота.
5.Если всё выполнено правильно, откроется новое окно с текущим измерением ballbar.
6.Мы можем продолжить выполнение программы робота для перемещения по траектории.
7.Когда робот завершит движение, можно остановить измерения (по часовой стрелке и против часовой стрелки).
По завершении теста RoboDK отобразит его результаты и предложит пользователю сохранить отчёт в формате PDF.
Шаг 4 важен для определения начала и конца теста. Эти границы определяются благодаря тому, что робот совершает радиальное движение примерно на 1,5 мм, чтобы инициировать начало и конец измерений (в начальной и конечной точках траектории).


