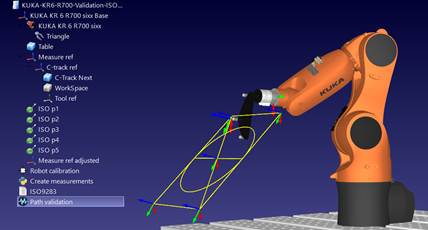
Автономная настройка
Рекомендуется создать в RoboDK виртуальную модель реальной конфигурации (автономная настройка) для подготовки траектории и положений к тестированию. Это можно сделать до получения робота и трекера, используя только компьютер с установленным RoboDK. Примеры настроек калибровки RoboDK и проверки траектории можно скачать из папки:
https://robodk.com/stations#filter?feature=calibration-project.
В RoboDK имеется утилита для генерации конфигураций и рекомендуемой траектории в соответствии со стандартом ISO 9283. Чтобы воспользоваться этой утилитой:
1.«Утилиты» → «Создать куб ISO 9283 (цели и траектория)»
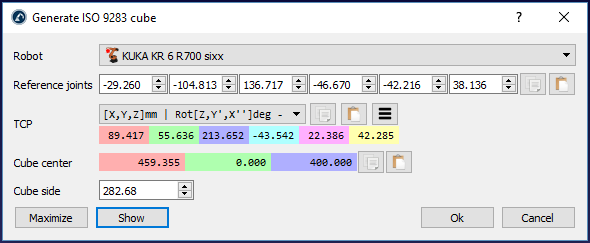
2.Укажите опорные сочленения (положение робота, при котором инструмент обращён к трекеру)
3.Настройте положение и размер куба
4.Нажмите «ОК»
В результате будут созданы 5 целей, описанных в норме ISO, а также траектория, рекомендованная для проверки точности траектории. Эти цели и траектория остаются внутри куба, расположенного перед роботом. Можно задать желаемую длину стороны куба, а также переместить центр (цель «ISO p1») и опорные сочленения, которые определят ориентацию траектории. Также можно увеличить размер куба до максимального, чтобы найти самый большой куб, который помещается в рабочей зоне робота.
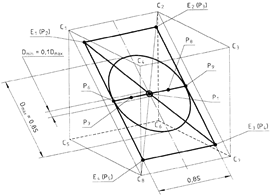
На следующем рисунке показана примерная станция с опциями калибровки и проверки робота.