Введение
Стандарт ISO «ISO 9283: Манипулирующие промышленные роботы. Критерии работоспособности и соответствующие методы испытаний» описывает испытания, предназначенные для оценки работоспособности промышленных роботов. Помимо прочего, в нём приводятся процедуры для надлежащего измерения точности положения, повторяемости и точности траектории робота.
Согласно норме ISO 9283 все испытания должны проводиться внутри так называемого испытательного куба ISO. Испытательный куб ISO должен представлять собой наибольший куб, который может поместиться в рабочей зоне робота. Кроме того, точность положения и повторяемость должны измеряться в пяти различных конфигурациях по 30 раз. Хорошо известно, что пяти конфигураций недостаточно для обеспечения надлежащего измерения точности современных роботов.
Большинство производителей роботов указывают точность положения только в случае, если робот откалиброван; кроме того, они используют не менее 100 различных конфигураций для получения адекватных статистических данных по точности положения. Промышленные роботы обладают высокой повторяемостью, но не высокой точностью; поэтому точность промышленного робота можно повысить посредством калибровки.
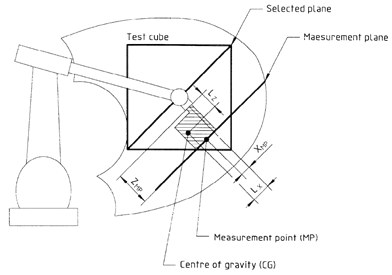
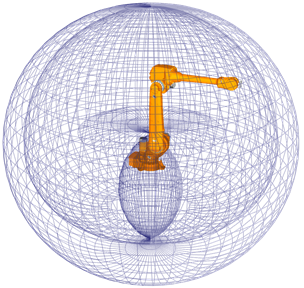
Типичная рабочая зона робота в 80-х годах Типичная рабочая зона современного робота
Тем не менее стандарт ISO 9283 часто используется для испытаний повторяемости и точности траектории даже в том случае, если робот не был откалиброван.
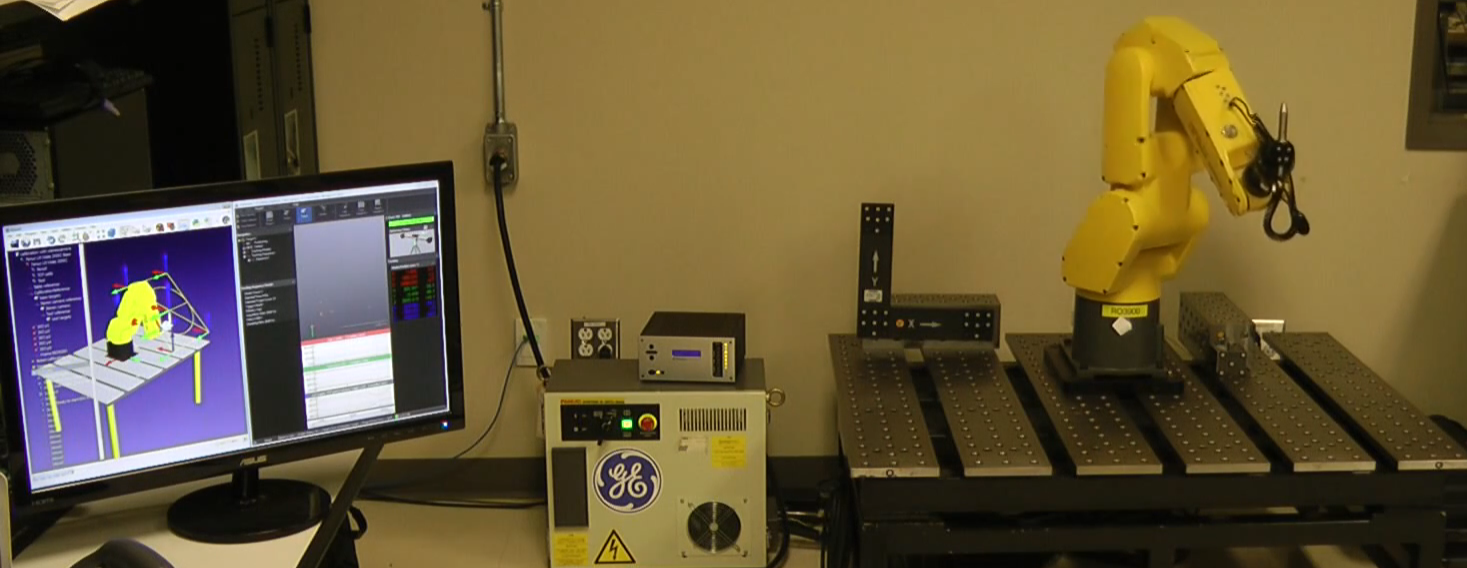
Рекомендуется посмотреть следующее видео, демонстрирующее испытания точности траектории с помощью RoboDK: https://youtu.be/yMQjqAQY1iE.
Программное обеспечение RoboDK также можно использовать для калибровки роботов, а также для проверки их рабочих характеристик до и после калибровки. Наконец, с помощью RoboDK можно проверить точность робота до и после калибровки посредством тестирования с использованием Ballbar.


