Результаты
По завершении проверки точности траектории можно сгенерировать отчёт в формате PDF, выбрав пункт «Создать отчёт в формате PDF» в окне «Проверка траектории». В результате будет сгенерирован файл PDF, содержащий статистические данные и графики, отражающие точность траектории, скорость и ускорение.
Результаты теста на примере, подготовленного в предыдущих разделах, представлены на следующих изображениях. В данном примере программа ISO9283 запускалась в двух различных режимах:
●Ручной режим со скоростью 75 мм/с
●Автоматический режим со скоростью 300 мм/с
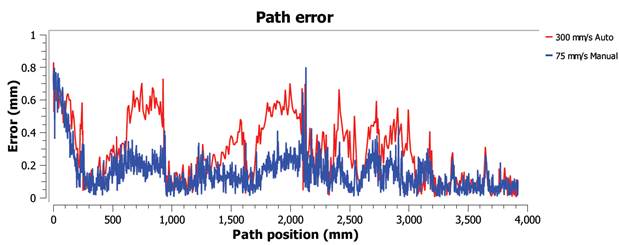
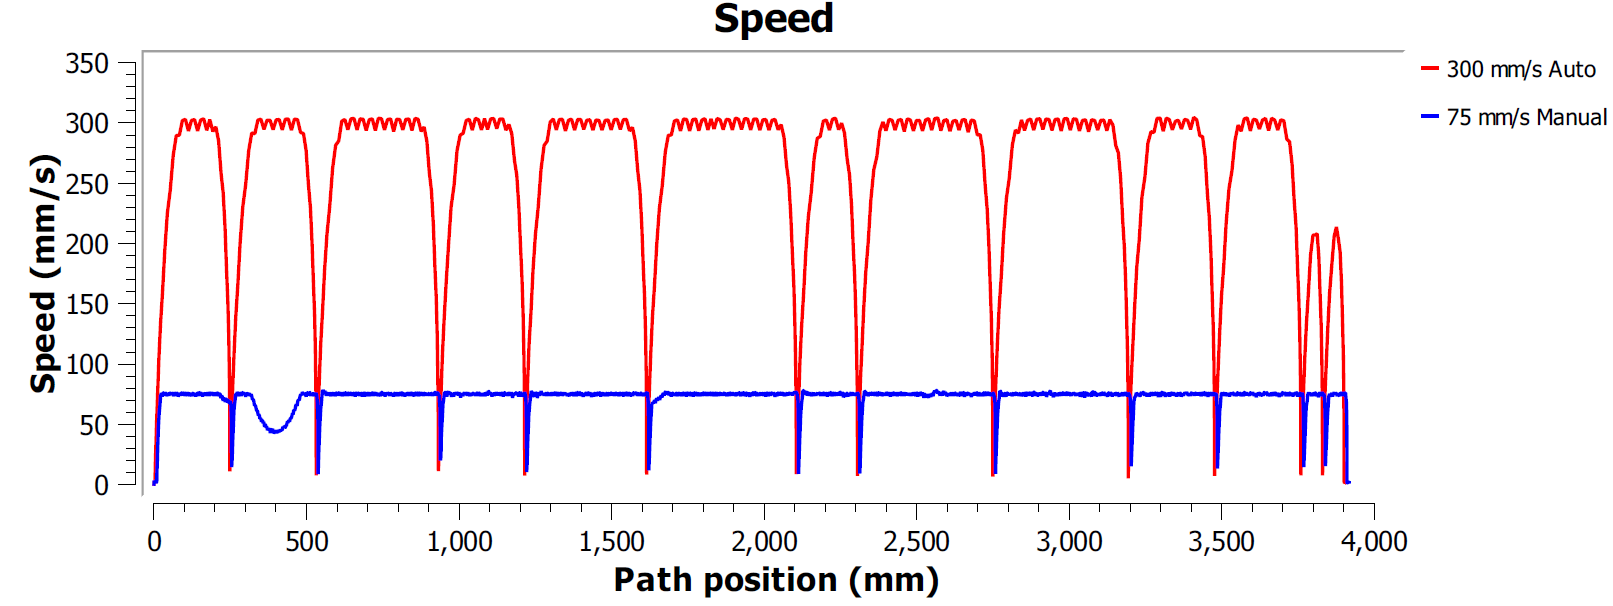
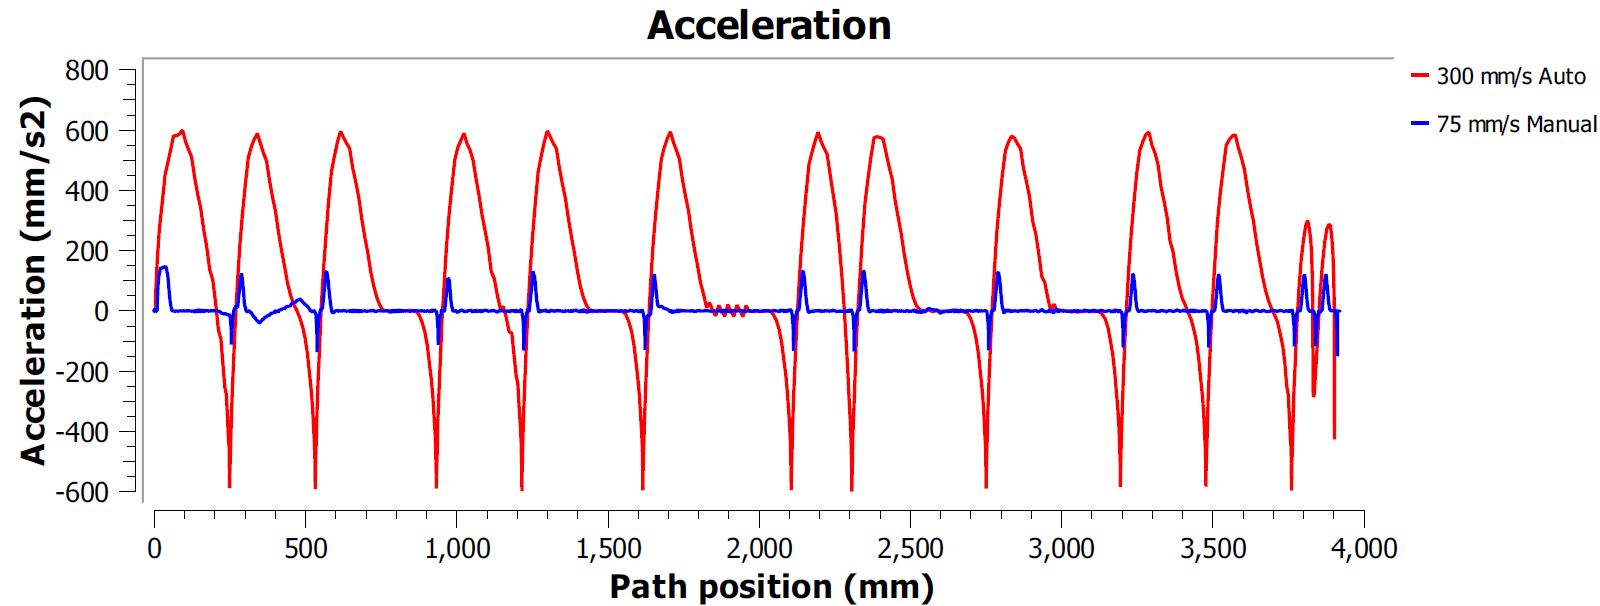
В данном примере обе программы были сгенерированы с использованием параметра «Высокая точность». Это означает, что робот будет останавливаться в каждой точке, чтобы обеспечить максимальную точность траектории. В данном случае характерно наблюдать высокие ускорения и замедления вдоль траектории, поскольку скорость должна быть равна нулю в конце каждого линейного или кругового движения (в углах).
Большинство производителей роботов предлагают опции скругления, позволяющие избежать этого эффекта за счёт сглаживания краёв. Например, компания ABB называет эту функцию ZoneData и позволяет задавать зону точности, в пределах которой контроллер может сглаживать края; компания Fanuc называет её CNT и позволяет задавать процент сглаживания, пропорциональный скорости; опция KUKA предлагает инструкцию $ADVANCE с флагом C_DIS; а Universal Robots позволяет задавать радиус сглаживания для сглаживания краёв.
Таким образом, тест точности траектории позволяет найти оптимальный компромисс между поддержанием плавной скорости и сохранением приемлемого уровня точности вблизи краев траектории.
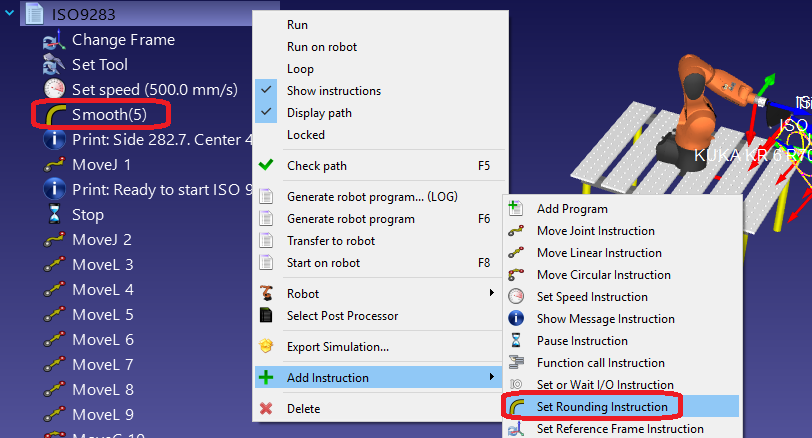
В RoboDK можно задать как параметр скругления, так и скорость программы. Чтобы отредактировать программу для проведения такого теста:
1.Щелкните правой кнопкой мыши по программе
2.Выберите «Показать инструкции»
3.Выберите первую или вторую инструкцию
4.Выберите «Программа» ➔«Установить инструкцию округления», чтобы задать точность скругления
5.Выберите «Программа» ➔«Установить инструкцию скорости», чтобы задать скорость