Точность траектории
Для проведения испытаний точности траектории необходимо иметь программу для робота, созданную с помощью RoboDK, например программу ISO9283, сгенерированную утилитой «Create ISO cube». Программу для робота, адаптированную к конкретному производителю, можно сгенерировать, выбрав программу и нажав клавишу F6 (или выбрав «Program» → «Generate program»). В качестве альтернативы можно использовать любую другую программу, созданную в RoboDK (например, программу для движения по прямой линии, по кругу или по квадрату).
Также необходима измерительная система, способная отслеживать положение концевого эффектора и предоставлять данные о его положении относительно системы отсчета. Для определения системы координат базы робота и системы инструмента необходимо использовать процедуры настройки базы и инструмента в RoboDK (требуемые для проведения калибровки или испытаний точности позиционирования).
Данные измерений должны собираться во время перемещения робота в соответствии с программой. Измерения следует регистрировать непрерывно с использованием программного обеспечения по умолчанию, предоставленного производителем измерительной системы. Необходимо экспортировать результаты измерений в виде файла формата CSV или TXT. Эти файлы должны содержать данные о положении по осям XYZ, а также временную метку для каждого измерения. По желанию эти измерения могут содержать информацию об ориентации инструмента относительно базы робота.
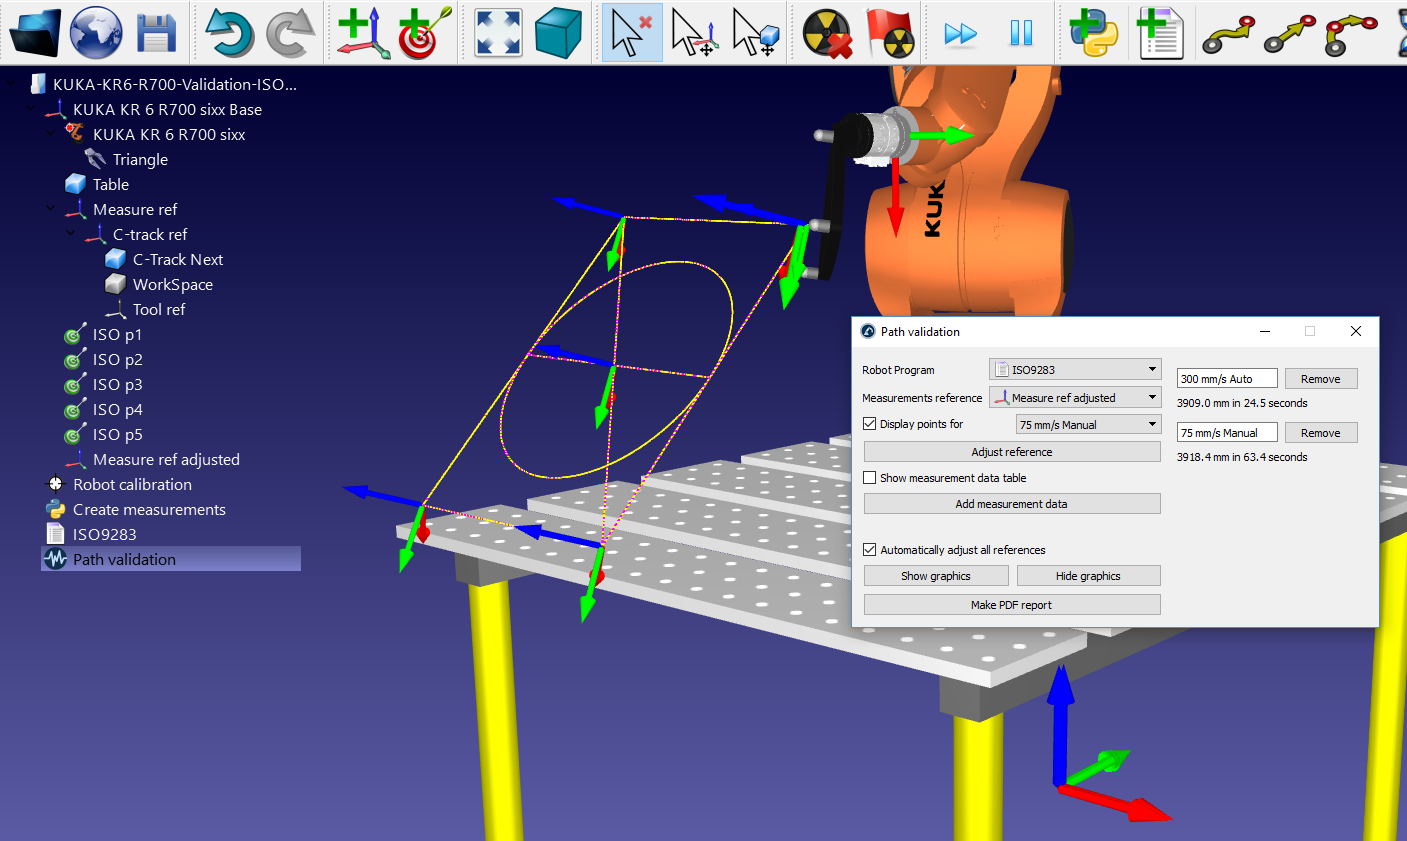
Чтобы запустить проект проверки траектории в RoboDK:
1.Выберите «Утилиты» → «Проверка точности, скорости и ускорения траектории (ISO 9283)»
2.Выберите программу, используемую для проверки, из раскрывающегося меню
3.Укажите систему отсчета, используемую для измерений
4.Импортируйте данные измерений, выбрав «Добавить данные измерений». Кроме того, можно перетащить файлы CSV или TXT, содержащие данные измерений, в окно «Проверка траектории».
Наконец, выберите «Создать отчёт в формате PDF», чтобы сгенерировать PDF-файл со статистическими данными и графиками, отражающими точность траектории, скорость и ускорение. Данный тест можно проводить несколько раз в различных условиях (различные скорости, различные значения радиуса поворота, различные полезные нагрузки и т. д.), чтобы сравнить эти параметры в одном отчёте.
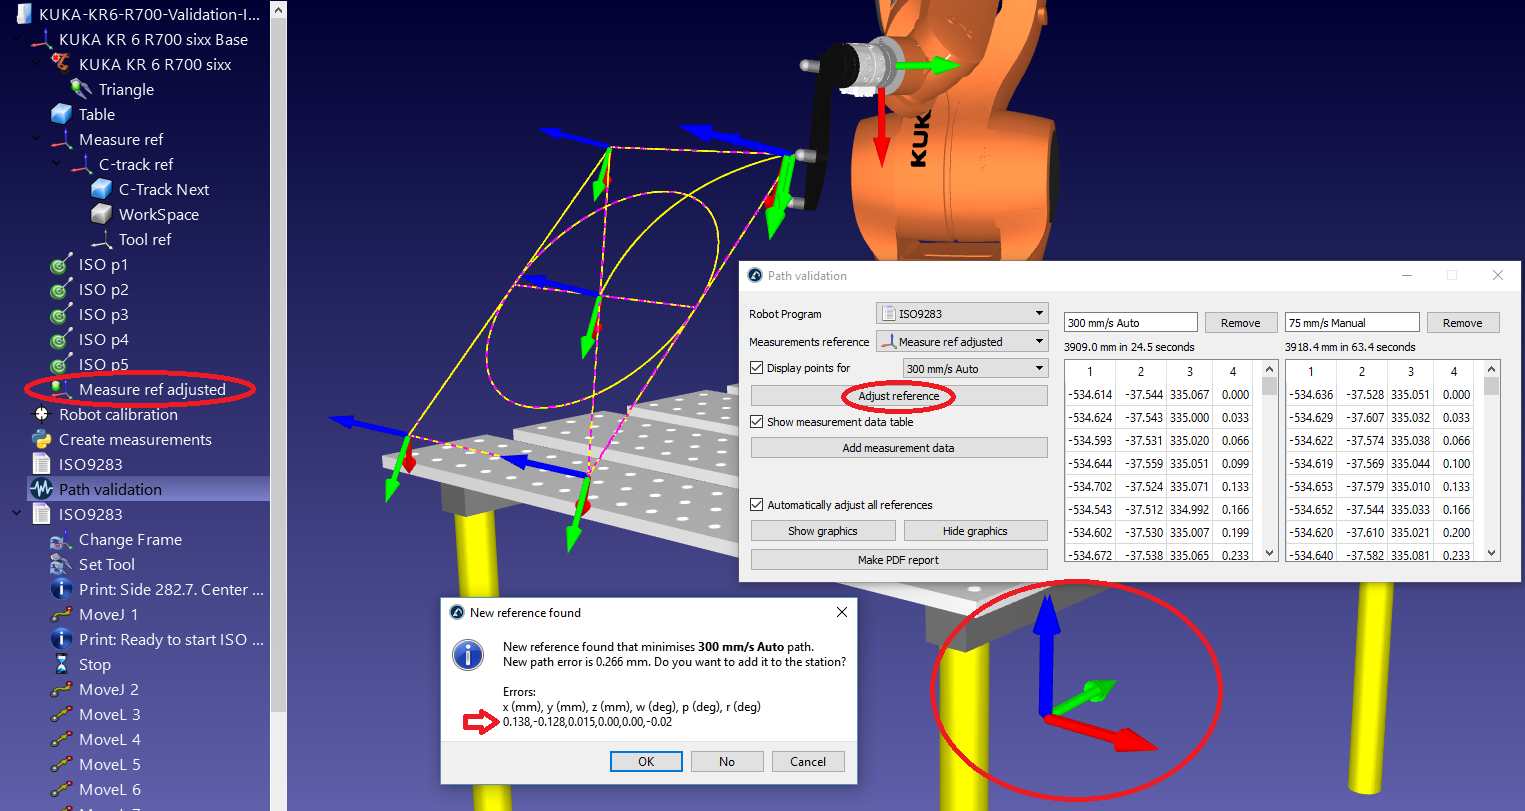
Точки измерения могут отображаться фиолетовым цветом. Эти измерения должны совпадать с жёлтой траекторией, описывающей идеальный путь, по которому должен двигаться робот. Статистические данные, предоставляемые RoboDK, представляют собой различия между этими двумя траекториями.
Если система отсчета не была определена надлежащим образом, точки измерения не совпадают с жёлтой траекторией. Это может произойти по ряду причин, например, из-за некорректного определения системы отсчета или несоответствия параметров инструмента. В данном случае при выборе пункта «Настроить систему отсчета» будет предпринята попытка максимально точно совместить две траектории, с тем чтобы предоставленные статистические данные были очищены от влияния этих несоответствий.