ISO9283 Performance Testing
Введение
Стандарт ISO «ISO 9283: Манипулирующие промышленные роботы. Критерии работоспособности и соответствующие методы испытаний» описывает испытания, предназначенные для оценки работоспособности промышленных роботов. Помимо прочего, в нём приводятся процедуры для надлежащего измерения точности положения, повторяемости и точности траектории робота.
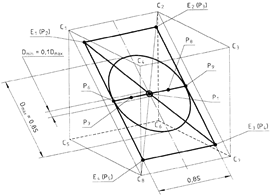
Согласно норме ISO 9283 все испытания должны проводиться внутри так называемого испытательного куба ISO. Испытательный куб ISO должен представлять собой наибольший куб, который может поместиться в рабочей зоне робота. Кроме того, точность положения и повторяемость должны измеряться в пяти различных конфигурациях по 30 раз. Хорошо известно, что пяти конфигураций недостаточно для обеспечения надлежащего измерения точности современных роботов.
Большинство производителей роботов указывают точность положения только в случае, если робот откалиброван; кроме того, они используют не менее 100 различных конфигураций для получения адекватных статистических данных по точности положения. Промышленные роботы обладают высокой повторяемостью, но не высокой точностью; поэтому точность промышленного робота можно повысить посредством калибровки.
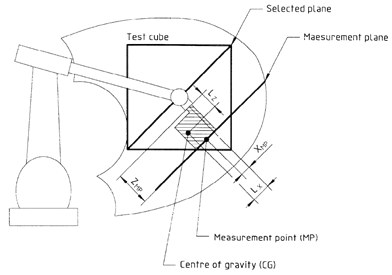
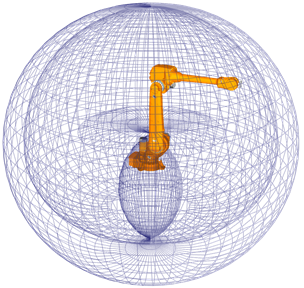
Типичная рабочая зона робота в 80-х годах Типичная рабочая зона современного робота
Тем не менее стандарт ISO 9283 часто используется для испытаний повторяемости и точности траектории даже в том случае, если робот не был откалиброван.
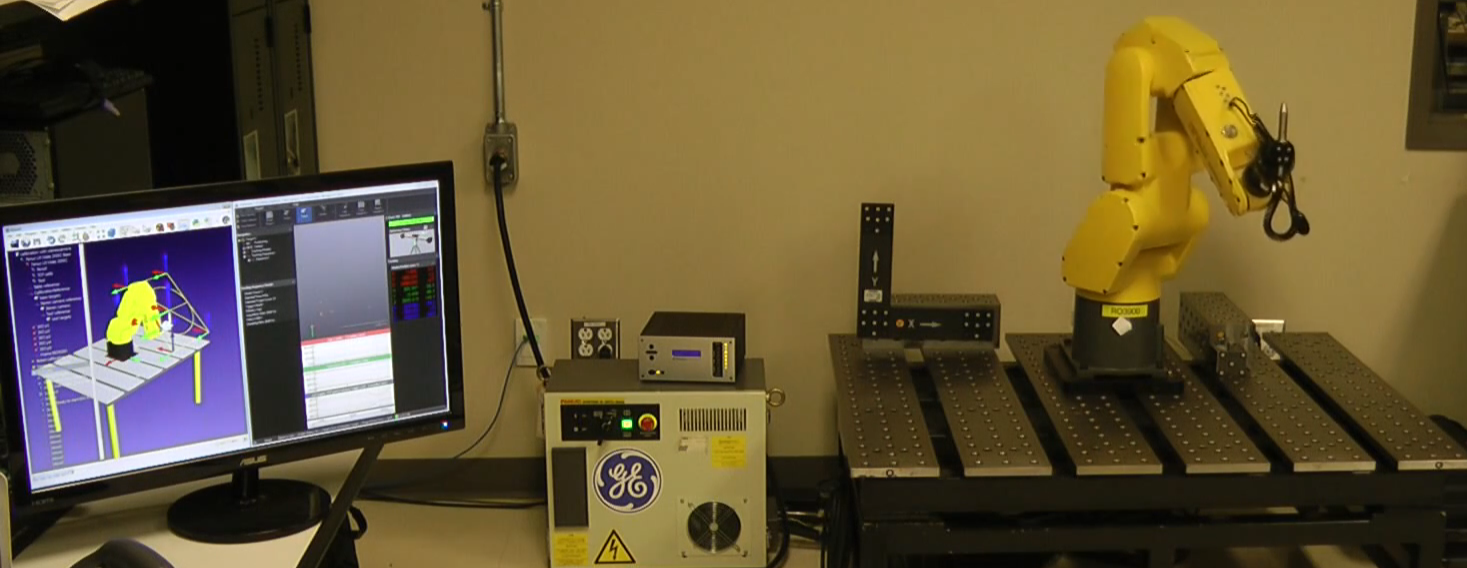
Рекомендуется посмотреть следующее видео, демонстрирующее испытания точности траектории с помощью RoboDK: https://youtu.be/yMQjqAQY1iE.
Программное обеспечение RoboDK также можно использовать для калибровки роботов, а также для проверки их рабочих характеристик до и после калибровки. Наконец, с помощью RoboDK можно проверить точность робота до и после калибровки посредством тестирования с использованием Ballbar.
Требования
Для установки RoboDK и надлежащего проведения испытаний точности траектории робота необходимы следующие компоненты:
1.Один или несколько промышленных роботов-манипуляторов
2.Измерительная система: подойдет любой лазерный трекер, например Leica, API или Faro, и/или оптическая координатно-измерительная машина (CMM), например стереокамера C-Track от Creaform
3.Необходимо установить программное обеспечение RoboDK и иметь соответствующую лицензию для тестирования по стандарту ISO 9283. В случае сетевых лицензий для проверки лицензии требуется подключение к Интернету. Чтобы установить или обновить RoboDK для тестирования производительности по стандарту ISO 9283:
a.Скачайте RoboDK из раздела загрузок
https://robodk.com/download.
b.Настройте драйвер для измерительной системы. Свяжитесь с нами, чтобы получить необходимые файлы драйверов в папку: C:/RoboDK/api/.
Автономная настройка
Рекомендуется создать в RoboDK виртуальную модель реальной конфигурации (автономная настройка) для подготовки траектории и положений к тестированию. Это можно сделать до получения робота и трекера, используя только компьютер с установленным RoboDK. Примеры настроек калибровки RoboDK и проверки траектории можно скачать из папки:
https://robodk.com/stations#filter?feature=calibration-project.
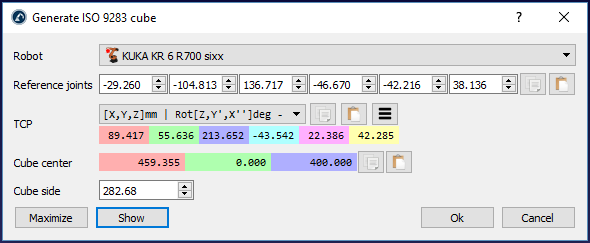
В RoboDK имеется утилита для генерации конфигураций и рекомендуемой траектории в соответствии со стандартом ISO 9283. Чтобы воспользоваться этой утилитой:
1.«Утилиты» → «Создать куб ISO 9283 (цели и траектория)»
2.Укажите опорные сочленения (положение робота, при котором инструмент обращён к трекеру)
3.Настройте положение и размер куба
4.Нажмите «ОК»
В результате будут созданы 5 целей, описанных в норме ISO, а также траектория, рекомендованная для проверки точности траектории. Эти цели и траектория остаются внутри куба, расположенного перед роботом. Можно задать желаемую длину стороны куба, а также переместить центр (цель «ISO p1») и опорные сочленения, которые определят ориентацию траектории. Также можно увеличить размер куба до максимального, чтобы найти самый большой куб, который помещается в рабочей зоне робота.
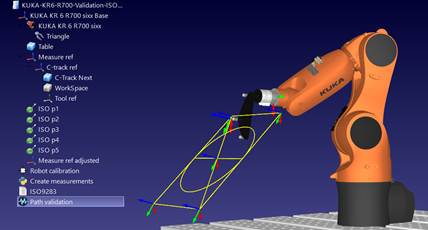
На следующем рисунке показана примерная станция с опциями калибровки и проверки робота.
Точность позиционирования и повторяемость
Та же процедура, которая используется для проверки точности позиционирования во время калибровки робота, может также применяться для тестирования точности позиционирования. Информацию и статистические данные о повторяемости также можно получить, если измерения проводятся последовательно по одной и той же группе точек.
Единственное различие между выполнением только валидации и выполнением калибровки и валидации заключается в том, что первый вариант не требует лицензии на калибровку робота (требуется только лицензия на испытания по стандарту ISO 9283).
Для проведения таких проверок необходимо выбрать пункт меню:
●«Утилиты» → «Проверка точности позиционирования и повторяемости (ISO 9283)»
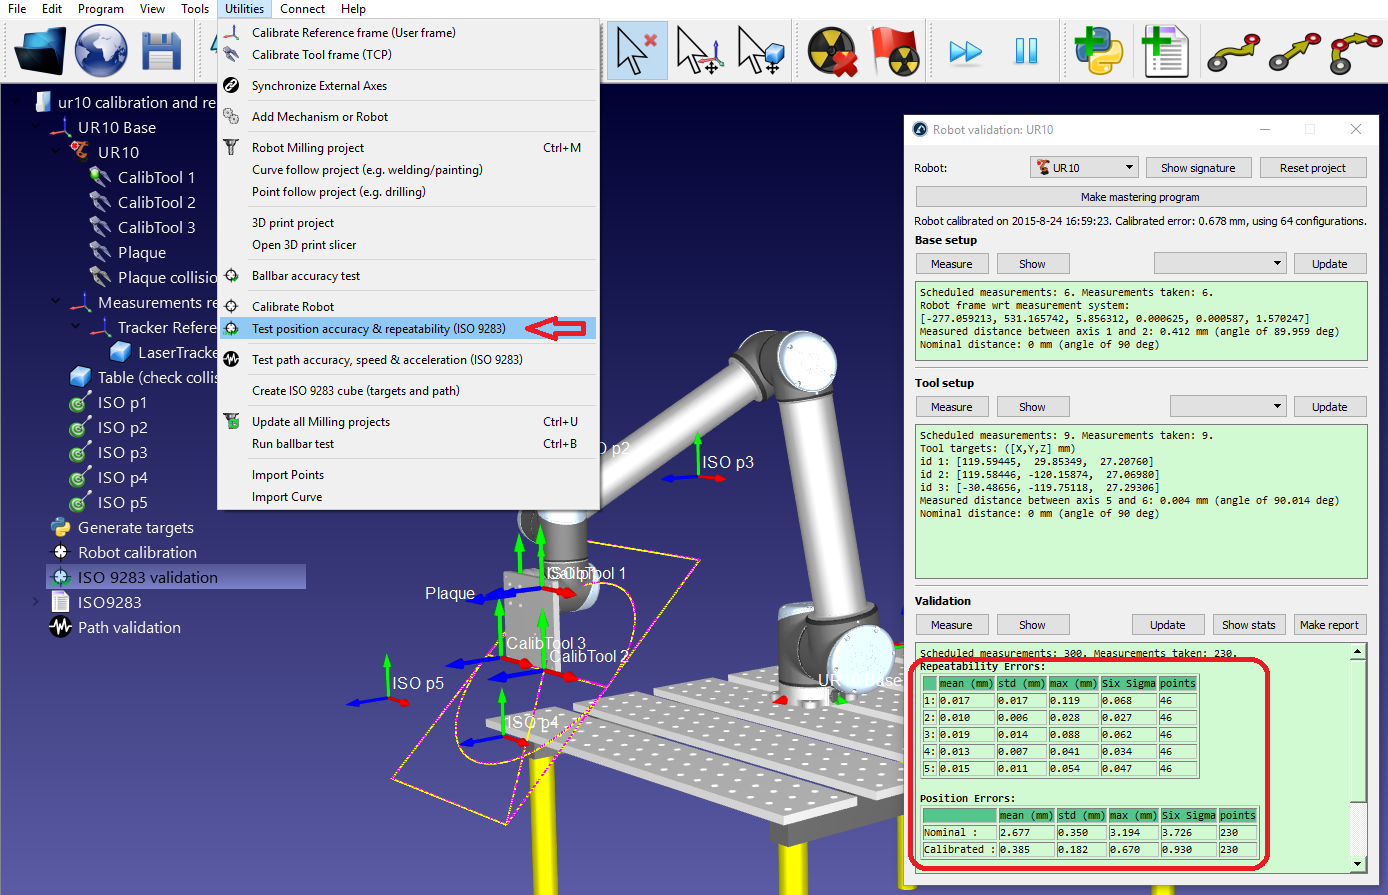
Для проведения этих испытаний необходимо определить положение системы координат базы робота относительно системы отсчета измерений (настройка базы) и положение системы инструмента относительно фланца робота (настройка инструмента).
По завершении испытаний на точность позиционирования и повторяемость можно получить отчет в формате PDF.
Точность траектории
Для проведения испытаний точности траектории необходимо иметь программу для робота, созданную с помощью RoboDK, например программу ISO9283, сгенерированную утилитой «Create ISO cube». Программу для робота, адаптированную к конкретному производителю, можно сгенерировать, выбрав программу и нажав клавишу F6 (или выбрав «Program» → «Generate program»). В качестве альтернативы можно использовать любую другую программу, созданную в RoboDK (например, программу для движения по прямой линии, по кругу или по квадрату).
Также необходима измерительная система, способная отслеживать положение концевого эффектора и предоставлять данные о его положении относительно системы отсчета. Для определения системы координат базы робота и системы инструмента необходимо использовать процедуры настройки базы и инструмента в RoboDK (требуемые для проведения калибровки или испытаний точности позиционирования).
Данные измерений должны собираться во время перемещения робота в соответствии с программой. Измерения следует регистрировать непрерывно с использованием программного обеспечения по умолчанию, предоставленного производителем измерительной системы. Необходимо экспортировать результаты измерений в виде файла формата CSV или TXT. Эти файлы должны содержать данные о положении по осям XYZ, а также временную метку для каждого измерения. По желанию эти измерения могут содержать информацию об ориентации инструмента относительно базы робота.
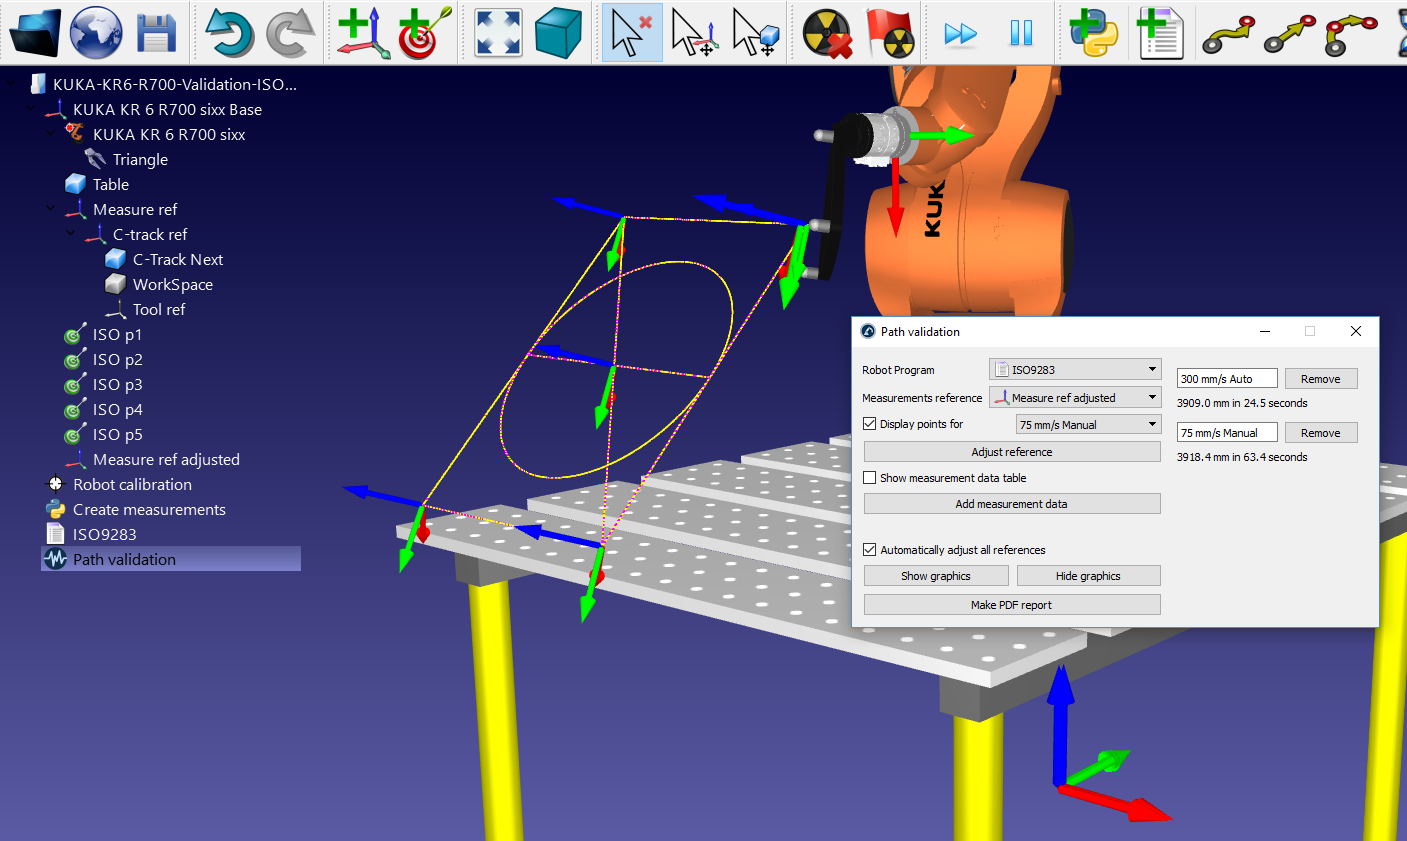
Чтобы запустить проект проверки траектории в RoboDK:
1.Выберите «Утилиты» → «Проверка точности, скорости и ускорения траектории (ISO 9283)»
2.Выберите программу, используемую для проверки, из раскрывающегося меню
3.Укажите систему отсчета, используемую для измерений
4.Импортируйте данные измерений, выбрав «Добавить данные измерений». Кроме того, можно перетащить файлы CSV или TXT, содержащие данные измерений, в окно «Проверка траектории».
Наконец, выберите «Создать отчёт в формате PDF», чтобы сгенерировать PDF-файл со статистическими данными и графиками, отражающими точность траектории, скорость и ускорение. Данный тест можно проводить несколько раз в различных условиях (различные скорости, различные значения радиуса поворота, различные полезные нагрузки и т. д.), чтобы сравнить эти параметры в одном отчёте.
Точки измерения могут отображаться фиолетовым цветом. Эти измерения должны совпадать с жёлтой траекторией, описывающей идеальный путь, по которому должен двигаться робот. Статистические данные, предоставляемые RoboDK, представляют собой различия между этими двумя траекториями.
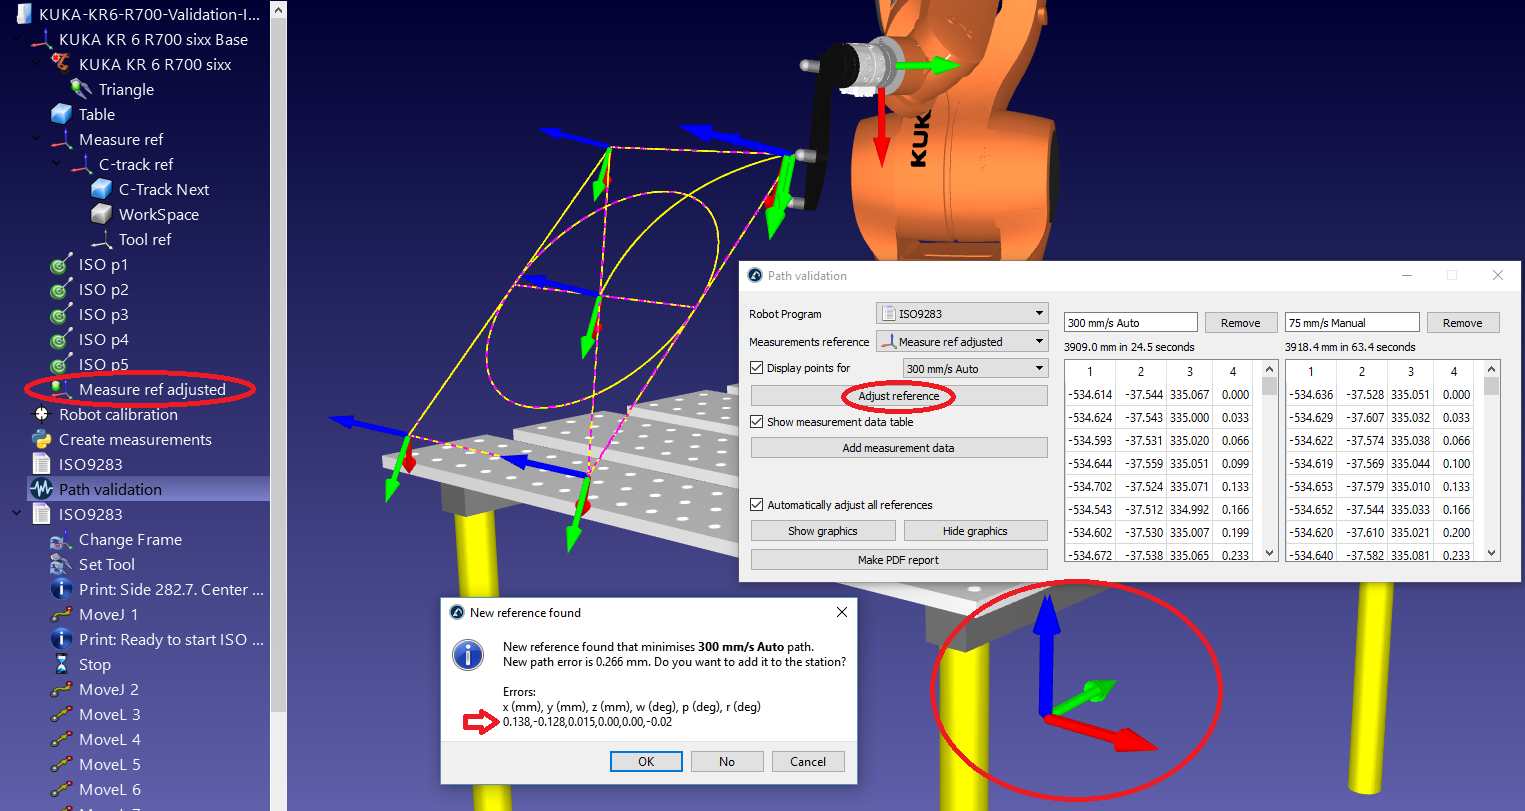
Если система отсчета не была определена надлежащим образом, точки измерения не совпадают с жёлтой траекторией. Это может произойти по ряду причин, например, из-за некорректного определения системы отсчета или несоответствия параметров инструмента. В данном случае при выборе пункта «Настроить систему отсчета» будет предпринята попытка максимально точно совместить две траектории, с тем чтобы предоставленные статистические данные были очищены от влияния этих несоответствий.
Результаты
По завершении проверки точности траектории можно сгенерировать отчёт в формате PDF, выбрав пункт «Создать отчёт в формате PDF» в окне «Проверка траектории». В результате будет сгенерирован файл PDF, содержащий статистические данные и графики, отражающие точность траектории, скорость и ускорение.
Результаты теста на примере, подготовленного в предыдущих разделах, представлены на следующих изображениях. В данном примере программа ISO9283 запускалась в двух различных режимах:
●Ручной режим со скоростью 75 мм/с
●Автоматический режим со скоростью 300 мм/с
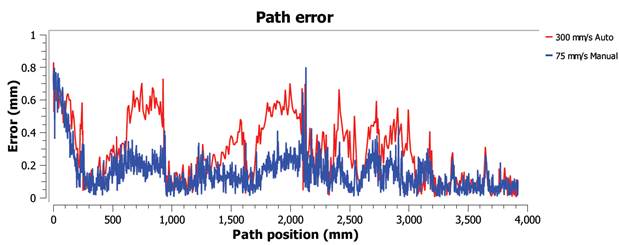
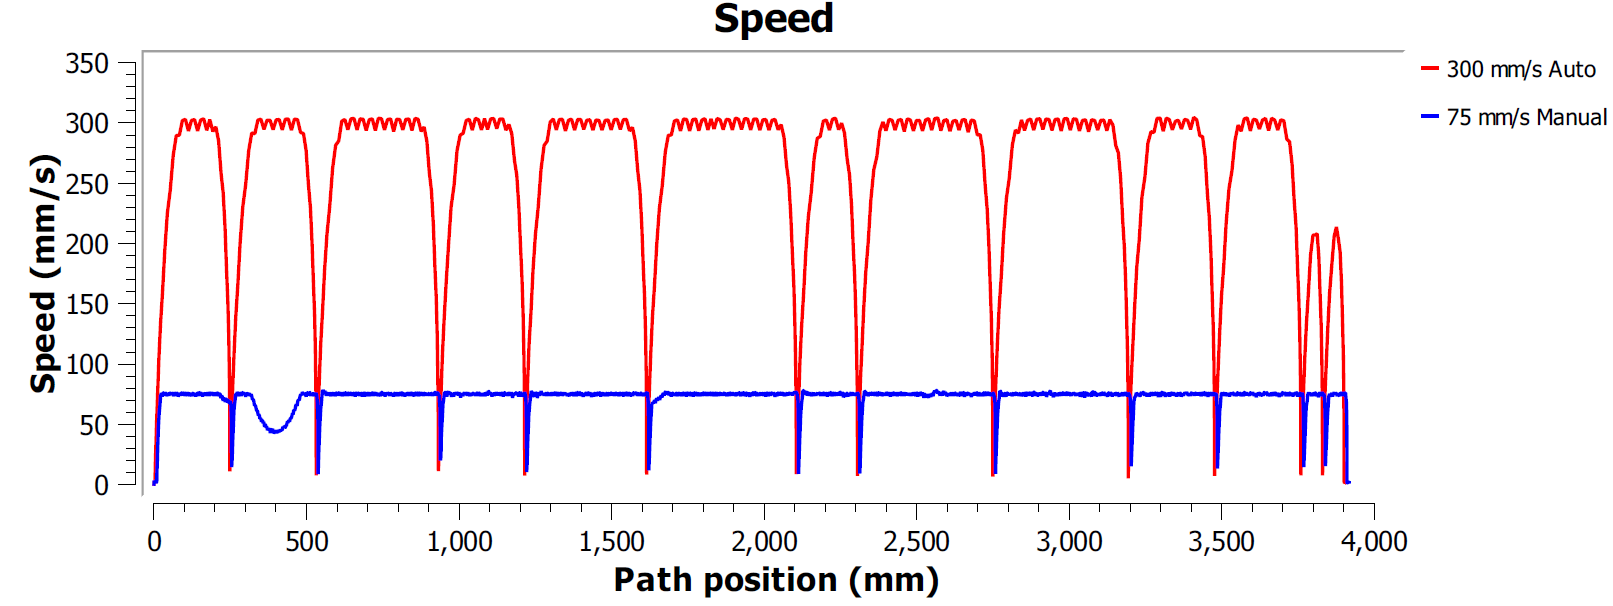
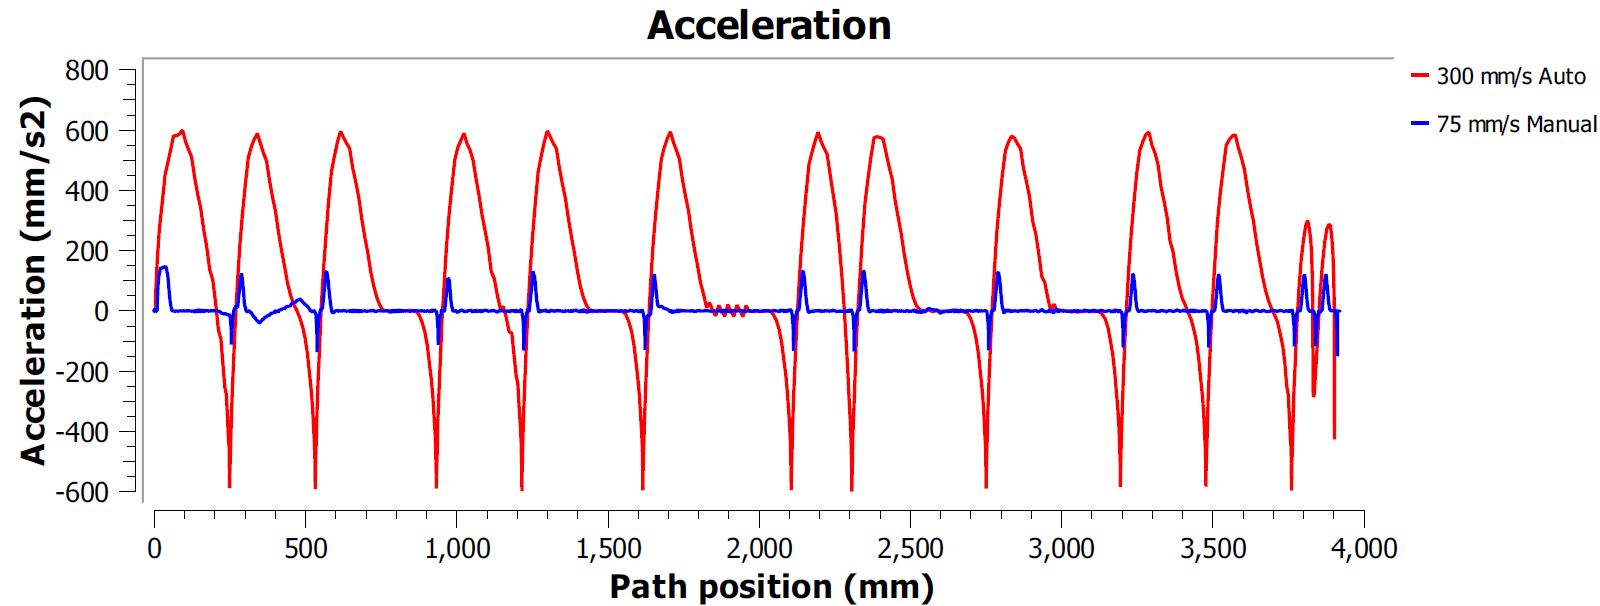
В данном примере обе программы были сгенерированы с использованием параметра «Высокая точность». Это означает, что робот будет останавливаться в каждой точке, чтобы обеспечить максимальную точность траектории. В данном случае характерно наблюдать высокие ускорения и замедления вдоль траектории, поскольку скорость должна быть равна нулю в конце каждого линейного или кругового движения (в углах).
Большинство производителей роботов предлагают опции скругления, позволяющие избежать этого эффекта за счёт сглаживания краёв. Например, компания ABB называет эту функцию ZoneData и позволяет задавать зону точности, в пределах которой контроллер может сглаживать края; компания Fanuc называет её CNT и позволяет задавать процент сглаживания, пропорциональный скорости; опция KUKA предлагает инструкцию $ADVANCE с флагом C_DIS; а Universal Robots позволяет задавать радиус сглаживания для сглаживания краёв.
Таким образом, тест точности траектории позволяет найти оптимальный компромисс между поддержанием плавной скорости и сохранением приемлемого уровня точности вблизи краев траектории.
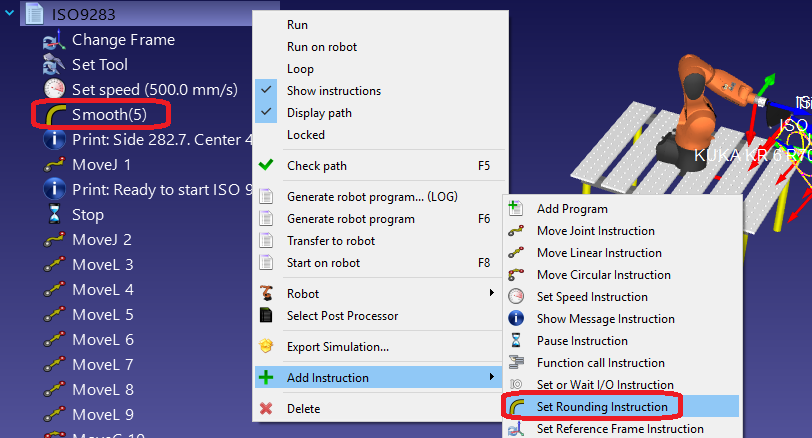
В RoboDK можно задать как параметр скругления, так и скорость программы. Чтобы отредактировать программу для проведения такого теста:
1.Щелкните правой кнопкой мыши по программе
2.Выберите «Показать инструкции»
3.Выберите первую или вторую инструкцию
4.Выберите «Программа» ➔«Установить инструкцию округления», чтобы задать точность скругления
5.Выберите «Программа» ➔«Установить инструкцию скорости», чтобы задать скорость