Захват
Ознакомьтесь с предыдущим разделом «Моделирование захвата», чтобы узнать, как правильно определить инструкции для захвата, совместимые с Постпроцессором. Данный подход позволяет корректно задать координаты в проекте GPL, что позволяет избежать непредвиденных движений оси или осей захвата.
Доступны следующие захваты Brooks PreciseFlex IntelliGuide:
1.Brooks PreciseFlex IntelliGuide s23
2.Brooks PreciseFlex IntelliGuide s60
3.Brooks PreciseFlex IntelliGuide s23D
4.Brooks PreciseFlex IntelliGuide v23
5.Brooks PreciseFlex IntelliGuide v60
Базовая система отсчета каждого из перечисленных выше захватов определена однозначно. Для правильного размещения захватов относительно системы отсчета фланца робота необходимо использовать следующую информацию об опорном положении:
IntelliGuide s23 | IntelliGuide s60 | IntelliGuide s23D | IntelliGuide v23 | IntelliGuide v60 | |
PreciseFlex 400 | [0,603; 0; 0; 0; 0; 0] | Н/Д | Н/Д | [0,0,0,0,0,0] | Н/Д |
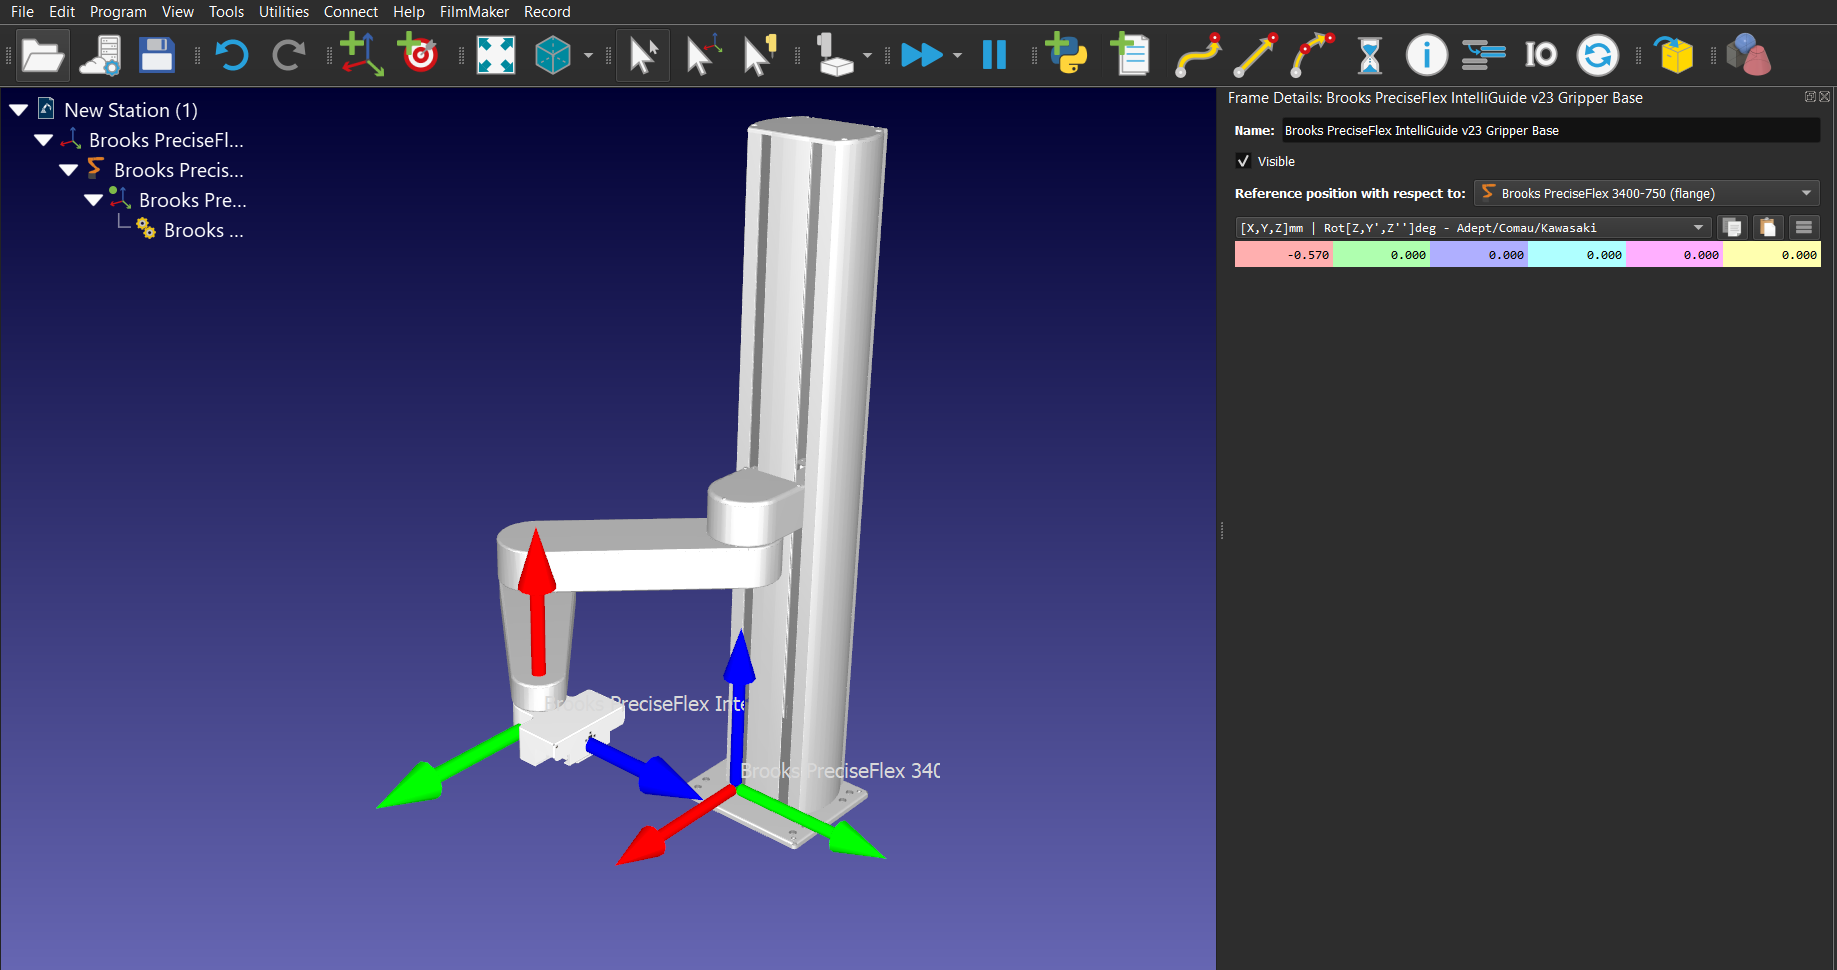
PreciseFlex 3400 | [0,033; 0; 0; 0; 0; 0] | [0,033; 0; 0; 0; 0; 0] | [0,033; 0; 0; 0; 0; 0] | [-0,57; 0; 0; 0; 0; 0] | [0,0,0,0,0,0] |
PreciseFlex DD, 4 оси | [-70,5; 0; 0; 0; 180; 180] | [-70,5; 0; 0; 0; 180; 180] | [-70,5; 0; 0; 0; 180; 180] | [-71,1; 0; 0; 0; 180; 180] | [-71,5; 0; 0; 0; 180; 180] |
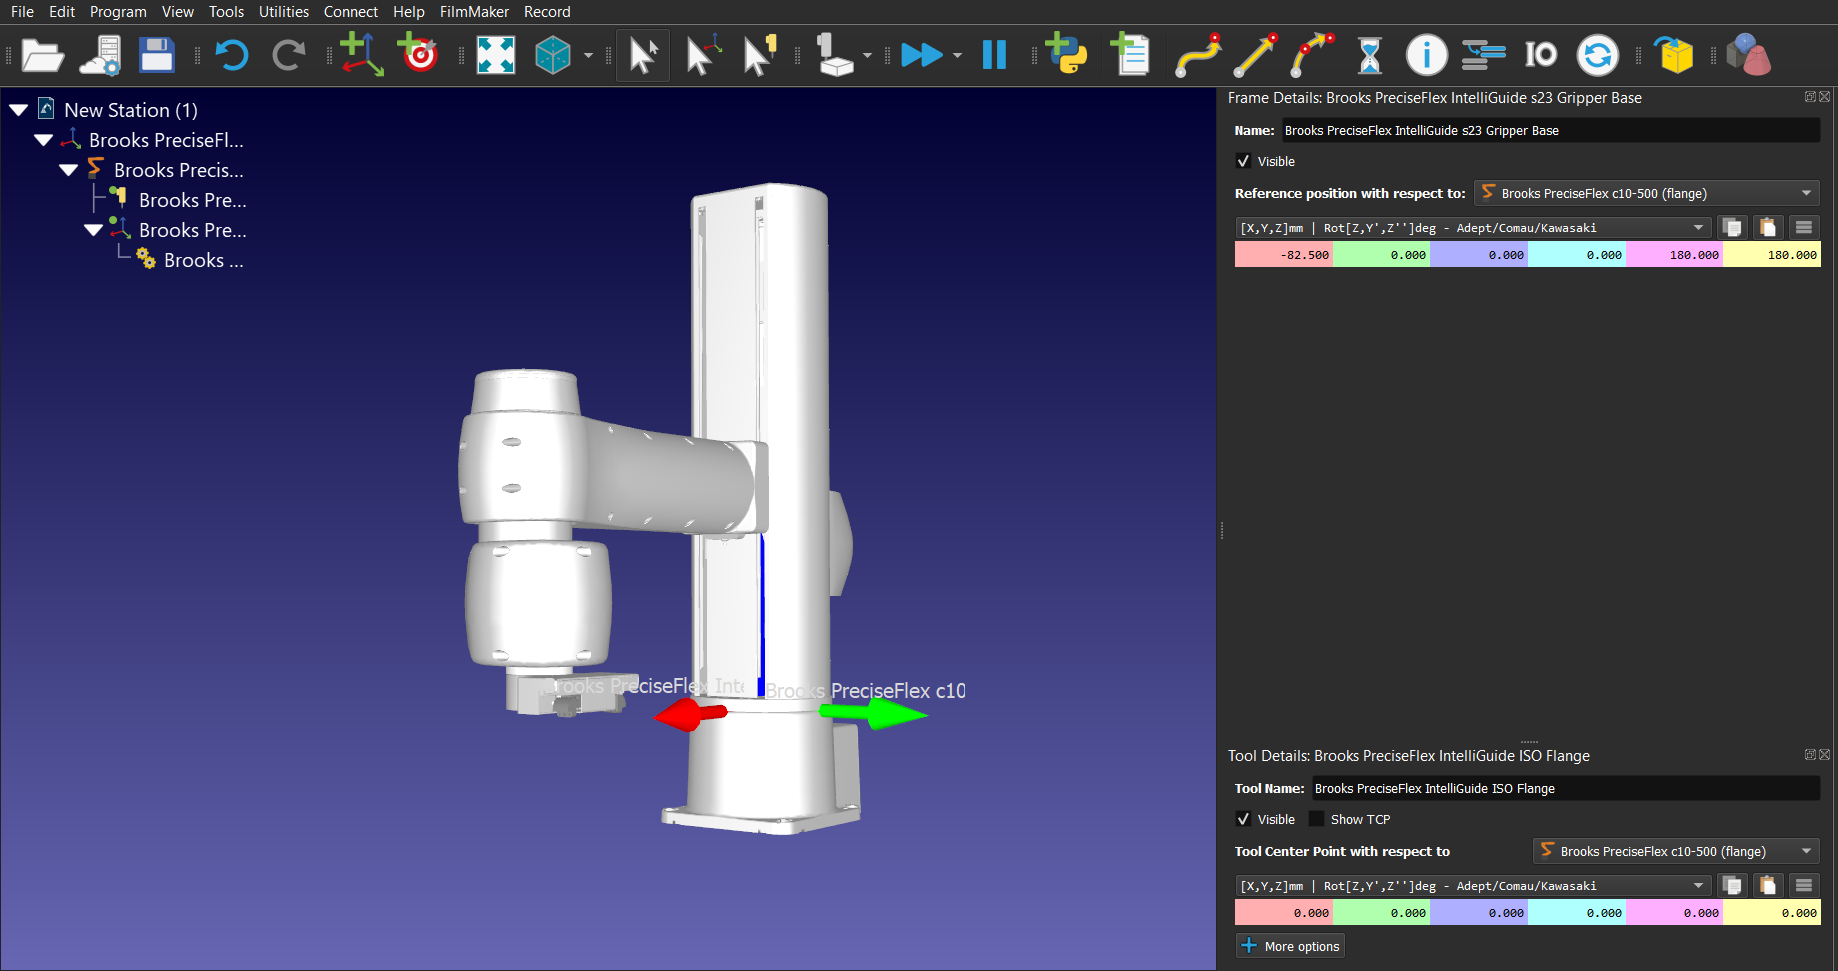
PreciseFlex c10 | [-82,5; 0; 0; 0; 180; 180] | [-82,5; 0; 0; 0; 180; 180] | [-82,5; 0; 0; 0; 180; 180] | [-82,5; 0; 0; 0; 180; 180] | [-82,5; 0; 0; 0; 180; 180] |
PreciseFlex c3 | [0,313; 0; 0; 0; 0; 0] | [0,313; 0; 0; 0; 0; 0] | [0,313; 0; 0; 0; 0; 0] | [-0,291; 0; 0; 0; 0; 0] | [0,279; 0; 0; 0; 0; 0] |
PreciseFlex c3x | [-14,655; 0; 0; 0; 0; 0] | [-14,655; 0; 0; 0; 0; 0] | [-14,655; 0; 0; 0; 0; 0] | [-15,258; 0; 0; 0; 0; 0] | [-14,688; 0; 0; 0; 0; 0] |
PreciseFlex c5 | [113,0,0,0,0,0] | [113,0,0,0,0,0] | [113,0,0,0,0,0] | [112,4; 0; 0; 0; 0; 0] | [113,0,0,0,0,0] |
Что касается 4-осевых роботов Brooks PreciseFlex DD и роботов серии c10, для целей визуализации к роботу необходимо добавить фланец IntelliGuide ISO, доступный в каталоге роботов (для 4-осевого робота DD геометрию фланца IntelliGuide ISO необходимо сместить вверх на 9 мм).