Постпроцессор
В данном разделе приведены некоторые рекомендации, касающиеся генерации программ для роботов Brooks.
Центральная точка инструмента (TCP)
Центральная точка инструмента (TCP) в RoboDK и центральная точка инструмента, заданная в контроллере робота, должны совпадать. Если вы используете захватный механизм, необходимо добавить TCP с помощью команды «Add Tool (TCP)» в ожидаемом положении. TCP нового инструмента должен совпадать с TCP захватного механизма. Информацию, касающуюся центральной точки инструмента (TCP) роботов Brooks PreciseFlex, можно найти в веб-интерфейсе, выполнив следующие действия:
1.Администрирование
2.Настройка – База данных параметров
3.Робот
4.Управление по сочленениям/декартово управление
5.Динамические параметры
6.Идентификатор данных 16051
Захват
Ознакомьтесь с предыдущим разделом «Моделирование захвата», чтобы узнать, как правильно определить инструкции для захвата, совместимые с Постпроцессором. Данный подход позволяет корректно задать координаты в проекте GPL, что позволяет избежать непредвиденных движений оси или осей захвата.
Доступны следующие захваты Brooks PreciseFlex IntelliGuide:
1.Brooks PreciseFlex IntelliGuide s23
2.Brooks PreciseFlex IntelliGuide s60
3.Brooks PreciseFlex IntelliGuide s23D
4.Brooks PreciseFlex IntelliGuide v23
5.Brooks PreciseFlex IntelliGuide v60
Базовая система отсчета каждого из перечисленных выше захватов определена однозначно. Для правильного размещения захватов относительно системы отсчета фланца робота необходимо использовать следующую информацию об опорном положении:
IntelliGuide s23 | IntelliGuide s60 | IntelliGuide s23D | IntelliGuide v23 | IntelliGuide v60 | |
PreciseFlex 400 | [0,603; 0; 0; 0; 0; 0] | Н/Д | Н/Д | [0,0,0,0,0,0] | Н/Д |
PreciseFlex 3400 | [0,033; 0; 0; 0; 0; 0] | [0,033; 0; 0; 0; 0; 0] | [0,033; 0; 0; 0; 0; 0] | [-0,57; 0; 0; 0; 0; 0] | [0,0,0,0,0,0] |
PreciseFlex DD, 4 оси | [-70,5; 0; 0; 0; 180; 180] | [-70,5; 0; 0; 0; 180; 180] | [-70,5; 0; 0; 0; 180; 180] | [-71,1; 0; 0; 0; 180; 180] | [-71,5; 0; 0; 0; 180; 180] |
PreciseFlex c10 | [-82,5; 0; 0; 0; 180; 180] | [-82,5; 0; 0; 0; 180; 180] | [-82,5; 0; 0; 0; 180; 180] | [-82,5; 0; 0; 0; 180; 180] | [-82,5; 0; 0; 0; 180; 180] |
PreciseFlex c3 | [0,313; 0; 0; 0; 0; 0] | [0,313; 0; 0; 0; 0; 0] | [0,313; 0; 0; 0; 0; 0] | [-0,291; 0; 0; 0; 0; 0] | [0,279; 0; 0; 0; 0; 0] |
PreciseFlex c3x | [-14,655; 0; 0; 0; 0; 0] | [-14,655; 0; 0; 0; 0; 0] | [-14,655; 0; 0; 0; 0; 0] | [-15,258; 0; 0; 0; 0; 0] | [-14,688; 0; 0; 0; 0; 0] |
PreciseFlex c5 | [113,0,0,0,0,0] | [113,0,0,0,0,0] | [113,0,0,0,0,0] | [112,4; 0; 0; 0; 0; 0] | [113,0,0,0,0,0] |
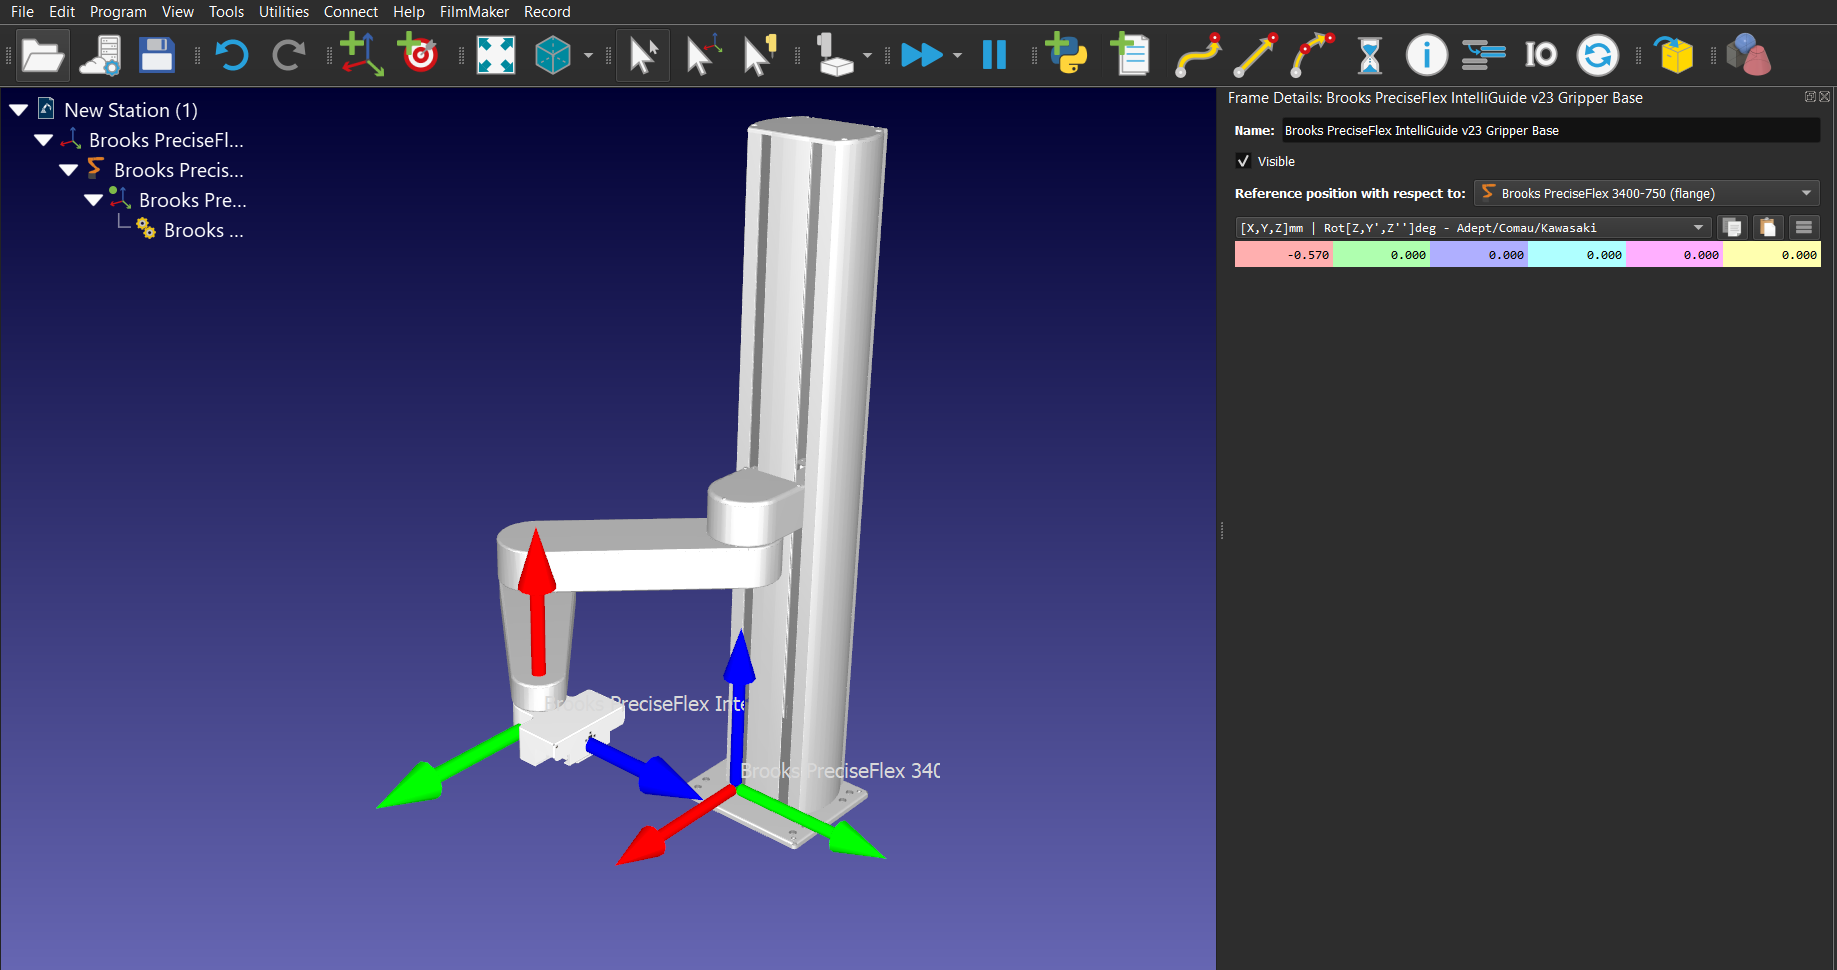
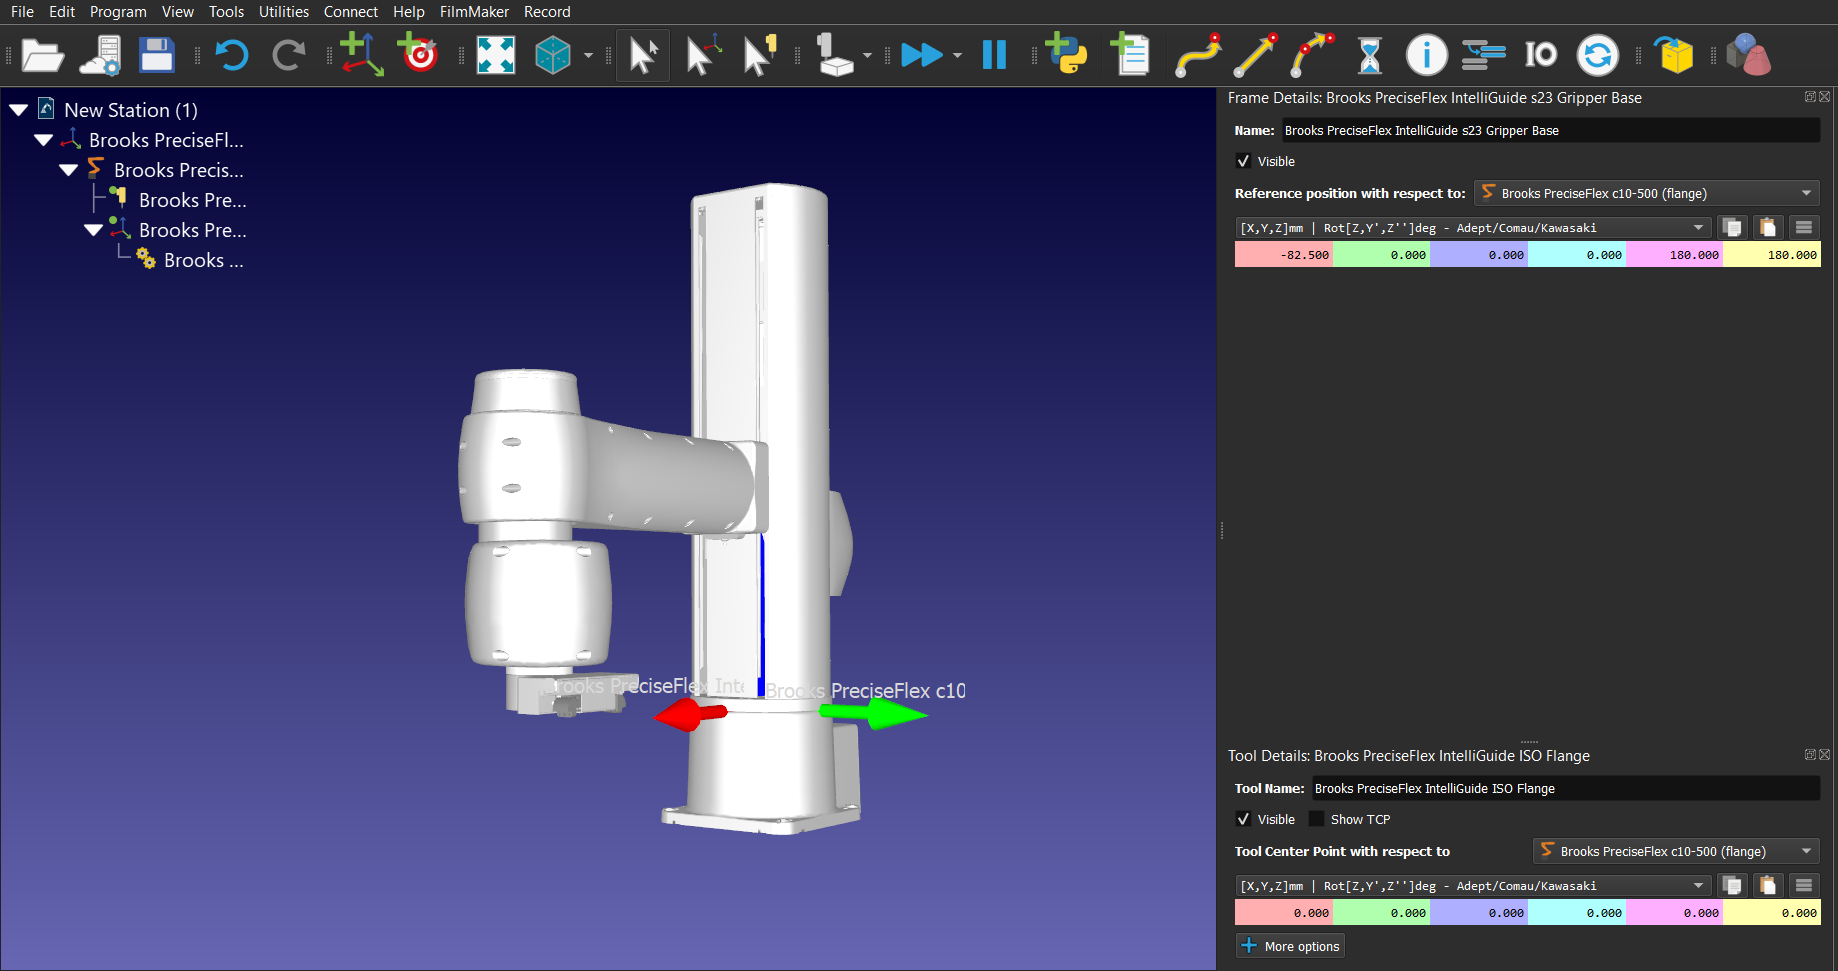
Что касается 4-осевых роботов Brooks PreciseFlex DD и роботов серии c10, для целей визуализации к роботу необходимо добавить фланец IntelliGuide ISO, доступный в каталоге роботов (для 4-осевого робота DD геометрию фланца IntelliGuide ISO необходимо сместить вверх на 9 мм).
Округление
Значение входного параметра, равное -1, определяет, что робот остановится в конце движения, и будет применено строгое ограничение по погрешности положения (код GPL: prof1.InRange = 100).
Значение входного параметра, равное 0, определяет, что робот остановится в конце движения, но будет применено ограничение с небольшой погрешностью положения (код GPL: prof1.InRange = 10).
Значение входного параметра, превышающее 0, определяет, что робот не остановится в конце движения, и будет выполнено плавное движение (код GPL: prof1.InRange = -1).
Скорость и ускорение
Информацию о максимальных линейных, угловых скоростях и ускорениях, а также скоростях и ускорениях сочленений роботов Brooks PreciseFlex можно найти в веб-интерфейсе, выполнив следующие действия:
1.Администратор
2.Настройка – База данных параметров
3.Робот
4.Управление сочленениями/декартовой системой координат
5.Динамические параметры
6.DataID 2700, 2701, 2702 и 2703
Пользователь может настроить входные данные инструкций RoboDK по скорости и ускорению, используя значения указанных выше идентификаторов данных в качестве ориентиров. После этого постпроцессор Precise будет использовать эти значения для расчёта скорости и ускорения в виде процентов от максимальной скорости и ускорения для каждого робота в соответствии с требованиями класса GPL Profile.
Чтобы изменить предельные значения, используемые постпроцессором, вы можете модифицировать постпроцессор с учётом конкретной модели используемого вами робота. По умолчанию постпроцессор использует предельные значения для роботовPreciseFlex 400 и PreciseFlex 3400. Для модификации постпроцессора обратитесь к разделу «https://robodk.com/doc/en/Post-Processors.html#PPEditor» в документации.
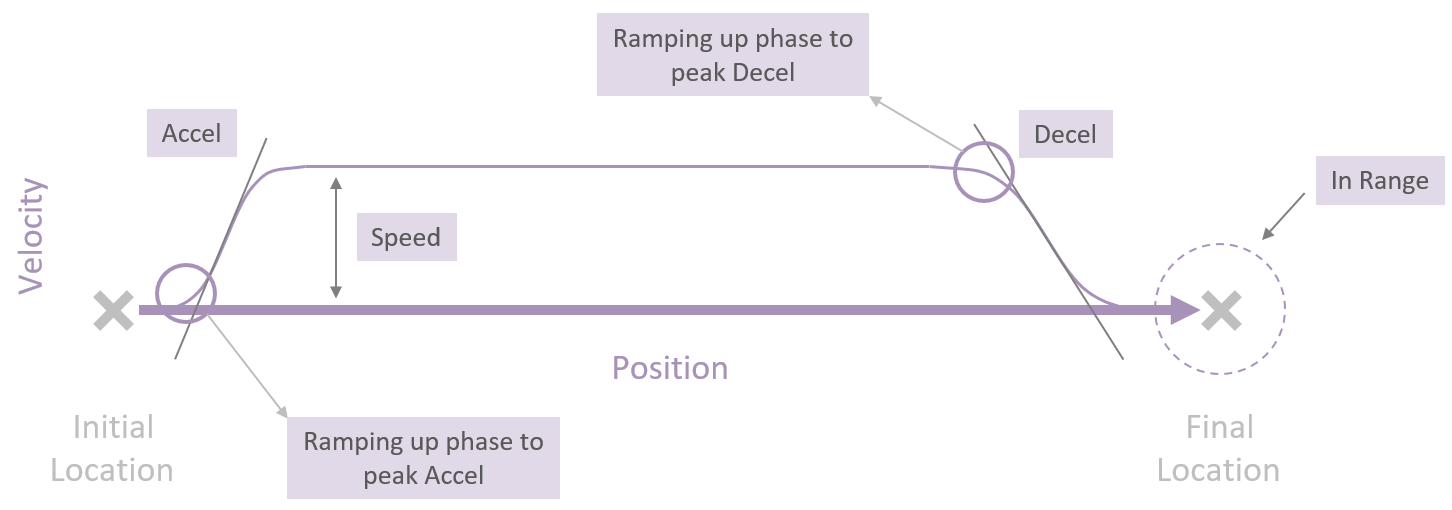
Если при использовании инструкций линейного и углового ускорения вводятся значения, меньшие 1, эти значения будут интерпретироваться как продолжительность в секундах для плавного нарастания до пикового ускорения/замедления (код GPL: prof1.AccelRamp/prof1.DecelRamp = inputvalue).
На изображении ниже представлена дополнительная информация, касающаяся описанных выше концепций, а также того, как контроллер планирует траектории, которым должен следовать робот.
Пауза
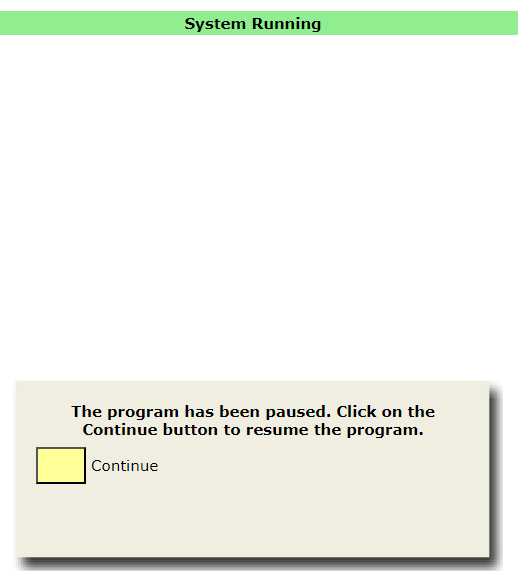
Установка входного значения, превышающего 0, приведёт к генерации команды GPL, которая приостановит выполнение программы на время, определённое этим входным значением. Отрицательное входное значение приведёт к появлению всплывающего диалогового окна на панели управления оператора веб-интерфейса, и программа будет приостановлена до тех пор, пока пользователь не нажмёт кнопку «Continue» (Продолжить) в этом диалоговом окне. Для отображения диалогового окна пользователю необходимо нажать кнопку «Dialog Active» (Диалог активен) на панели управления оператора.