Brooks PreciseFlex 100 XZTS
Подобно роботу Brooks PreciseFlex c8A, роботы Brooks PreciseFlex 100 XZTS были разработаны путем объединения двух моделей роботов, к которым был добавлен захват. Это позволяет управлять тремя степенями свободы манипулятора (линейные движения по осям X и Z, а также вращение под углом Theta вокруг оси Z) и степенью свободы захвата.
Ниже представлен робот Brooks PreciseFlex 100 XZTS с диапазоном движения по оси X, равным 685 мм.
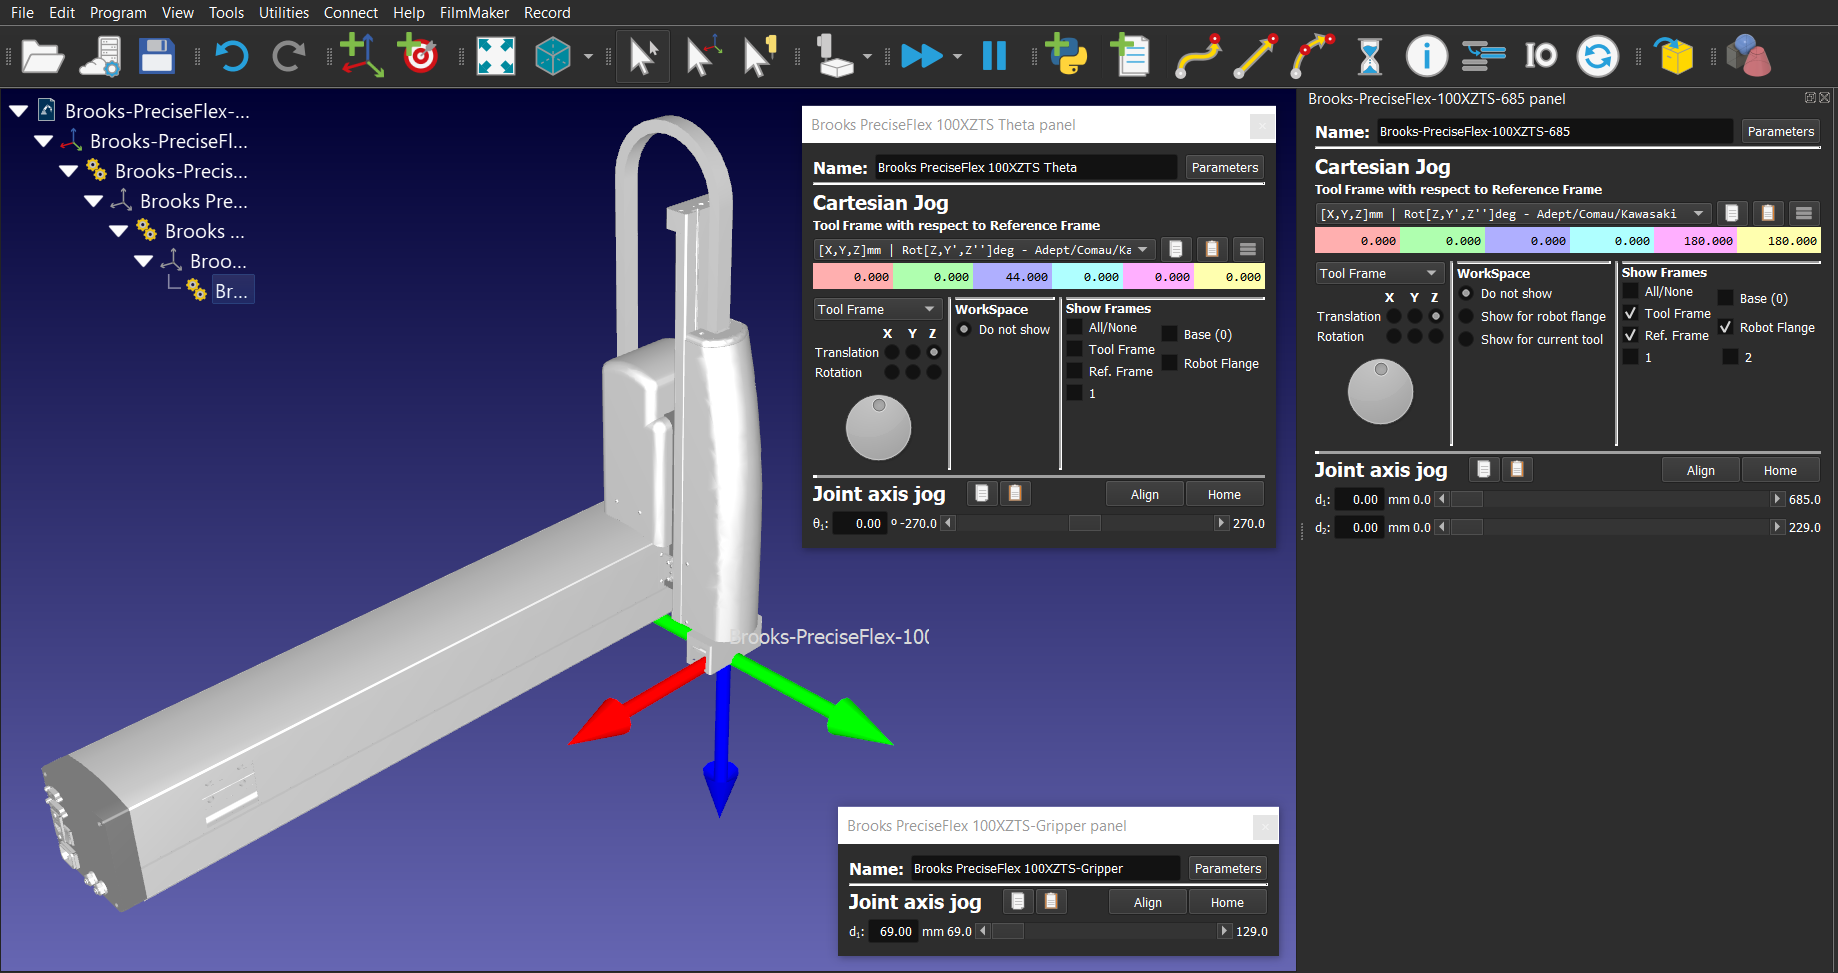
Как и робот Brooks PreciseFlex c8A, роботы Brooks PreciseFlex 100 XZTS не совместимы с Постпроцессором.
Если необходимо добавить центральную точку инструмента (TCP), её следует определить относительно фланца механизма Theta (вращение вокруг оси Z) робота.
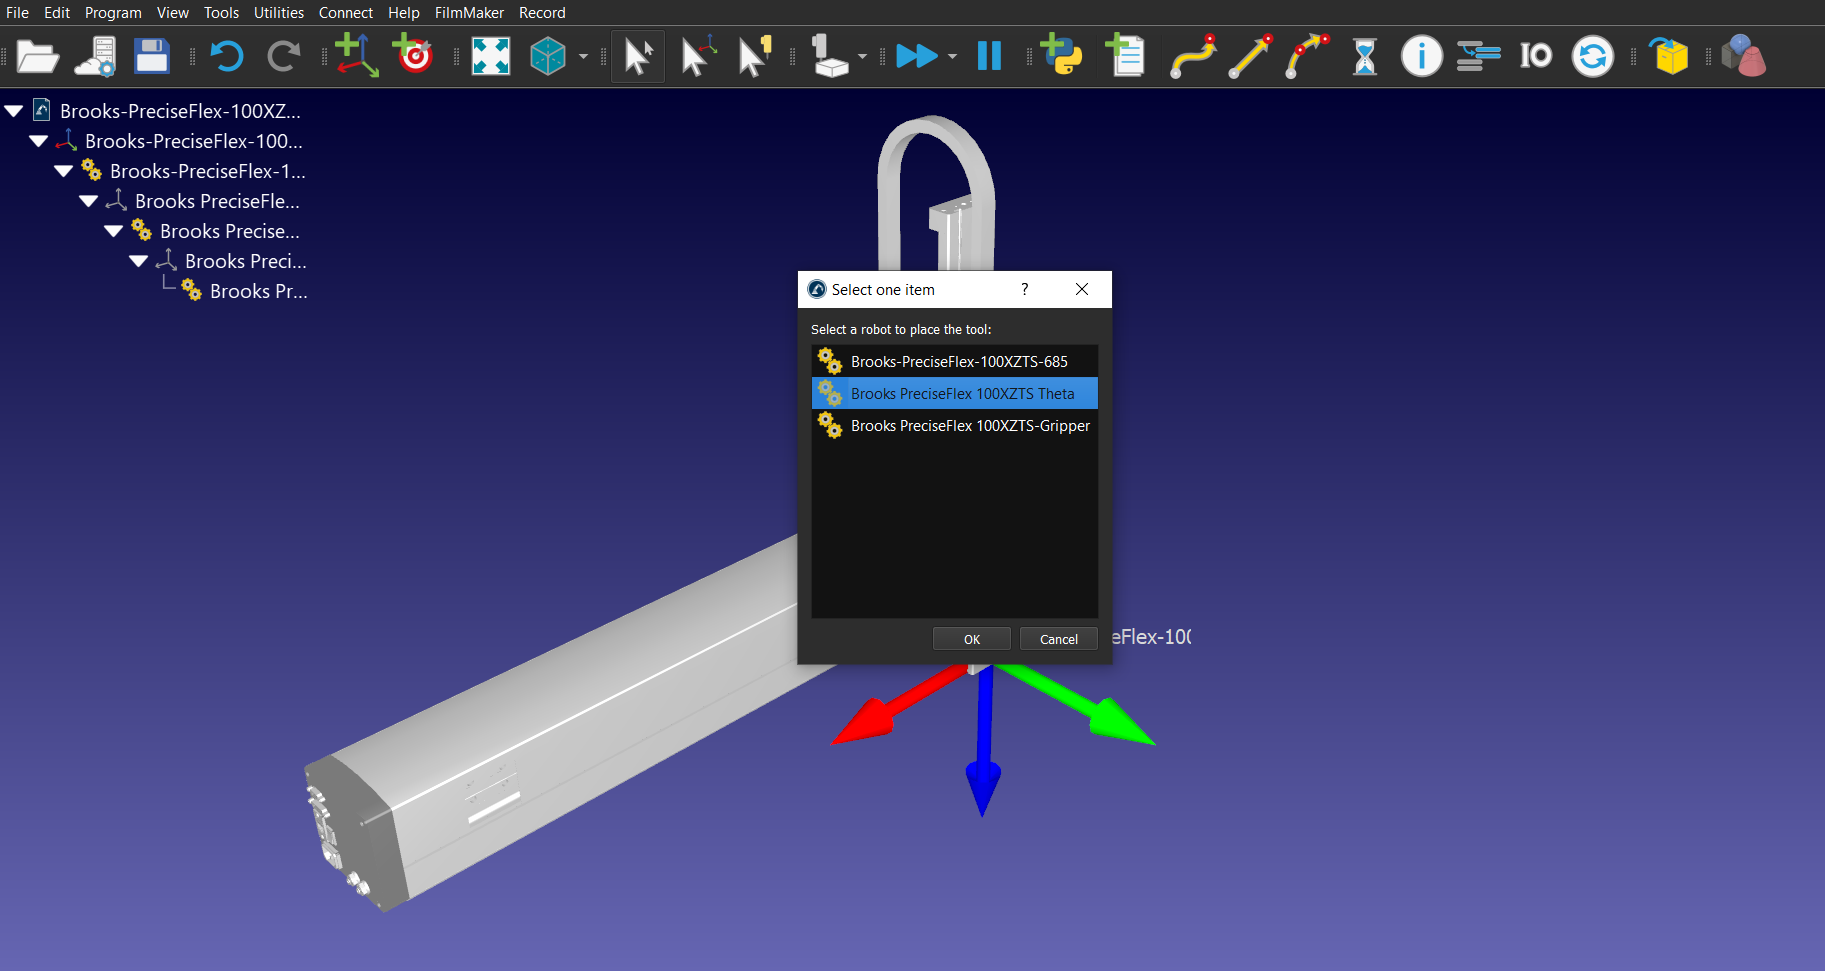
Ознакомьтесь с информацией, приведённой в разделе «Центральная точка инструмента (TCP)», чтобы задать позу TCP в соответствии с конфигурацией контроллера робота.


