Brooks PreciseFlex c8A
Учитывая уникальную кинематику робота Brooks PreciseFlex c8A, его модель была разработана в RoboDK путем объединения моделей двух роботов, что позволяет учитывать 3+3 степени свободы манипулятора.
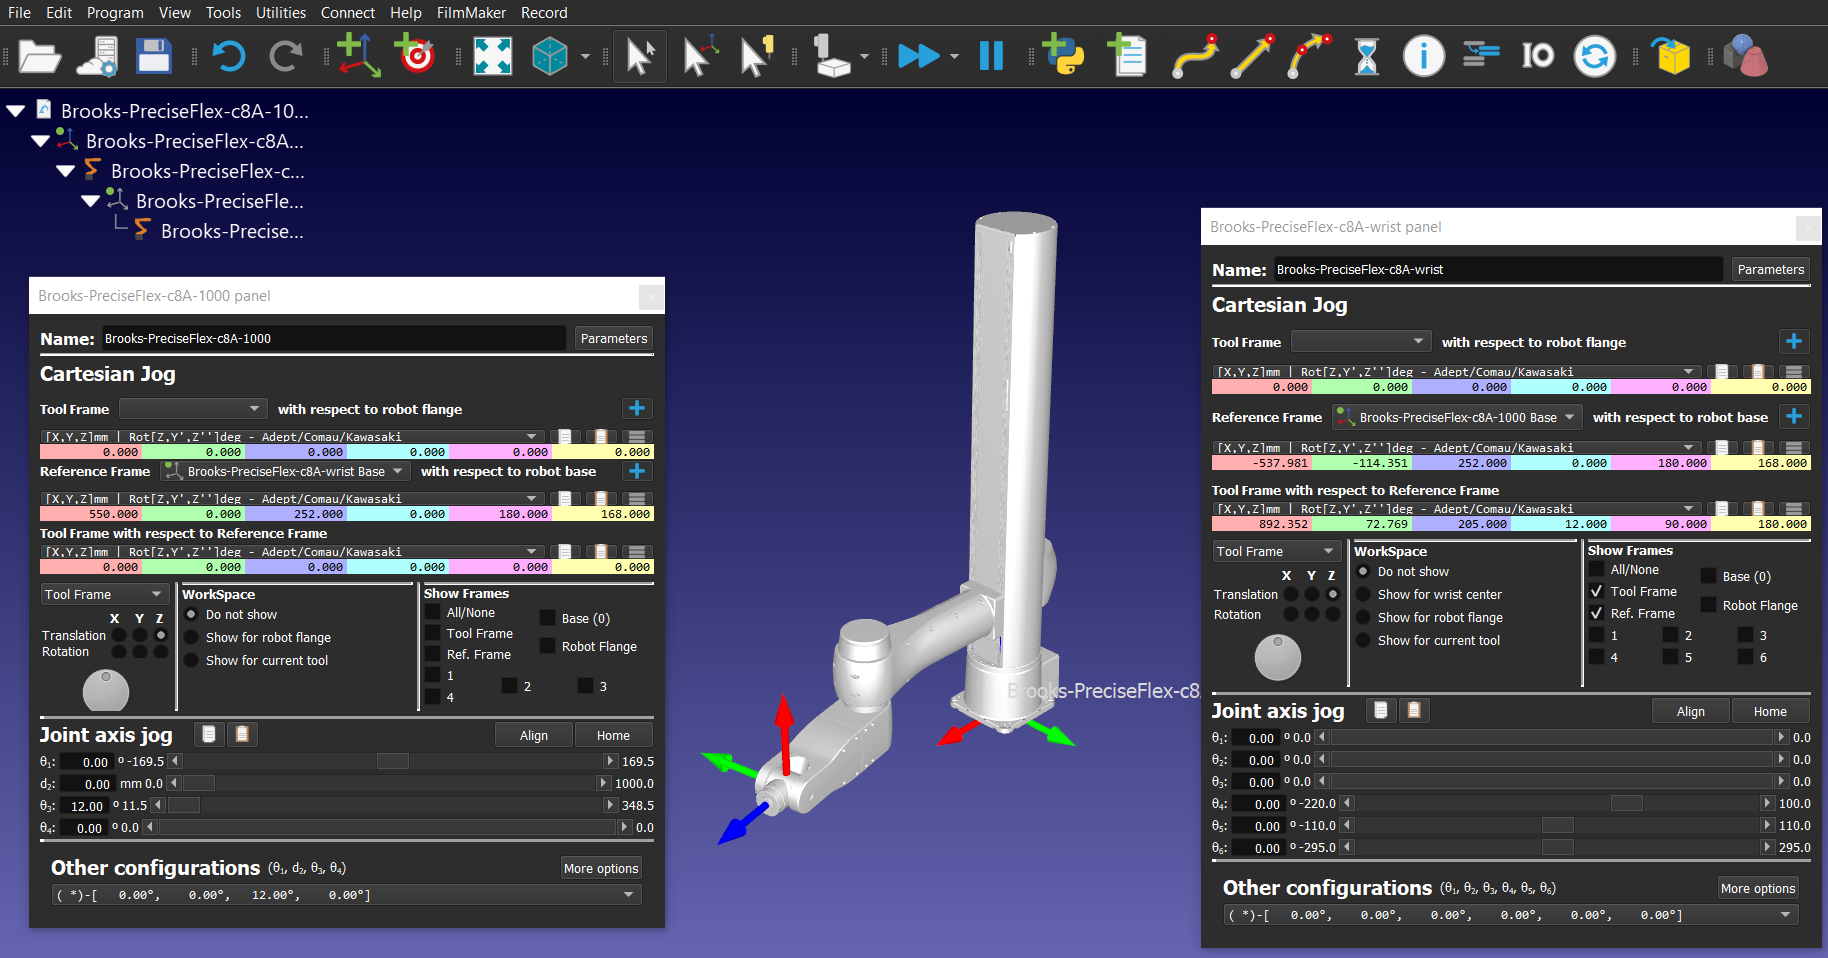
В связи с этим модели роботов Brooks PreciseFlex c8A нельзя использовать в сочетании с Постпроцессором Brooks.
Роботы Brooks PreciseFlex c8A не совместимы ни с одним из захватов Brooks PreciseFlex IntelliGuide.
Если необходимо добавить центральную точку инструмента (TCP), её следует определить относительно фланца запястного механизма робота. Ознакомьтесь с информацией, приведённой в разделе «Центральная точка инструмента (TCP)», чтобы установить позу TCP в соответствии с конфигурацией контроллера робота.


