Линейные рельсы
Поскольку базовая система координат робота PreciseFlex не расположена на физической основе робота, между роботами PreciseFlex и линейными рельсами PreciseFlex требуются определённые смещения.
Линейный рельс Brooks PreciseFlex, конфигурация 0 градусов:
a.Brooks PreciseFlex 400: [118, 0, 45.6, 0, 0, 0]
b.Brooks PreciseFlex 3400: [118, 0, 62.6, 0, 0, 0]
Линейный рельс Brooks PreciseFlex, конфигурация -90 градусов:
a.Brooks PreciseFlex 400: [101.6, 0, 45.6, 0, 0, 0]
b.Brooks PreciseFlex 3400: [101.6, 0, 62.6, 0, 0, 0]
Для того чтобы Постпроцессор мог учитывать положение оси, необходимо провести синхронизацию линейного рельса. Дополнительную информацию см. в разделе «https://robodk.com/doc/en/General.html#SyncAxes».
Чтобы правильно сохранить цели в глобальной системе отсчета робота и впоследствии использовать их в проекте GPL, созданном с помощью Постпроцессора, пользователю необходимо определить новую систему отсчета. Она должна быть определена относительно системы отсчета станции с использованием тех же смещений, что и ранее, между базой робота и линейным рельсом (как указано выше). Цели должны быть определены относительно этой системы отсчета.
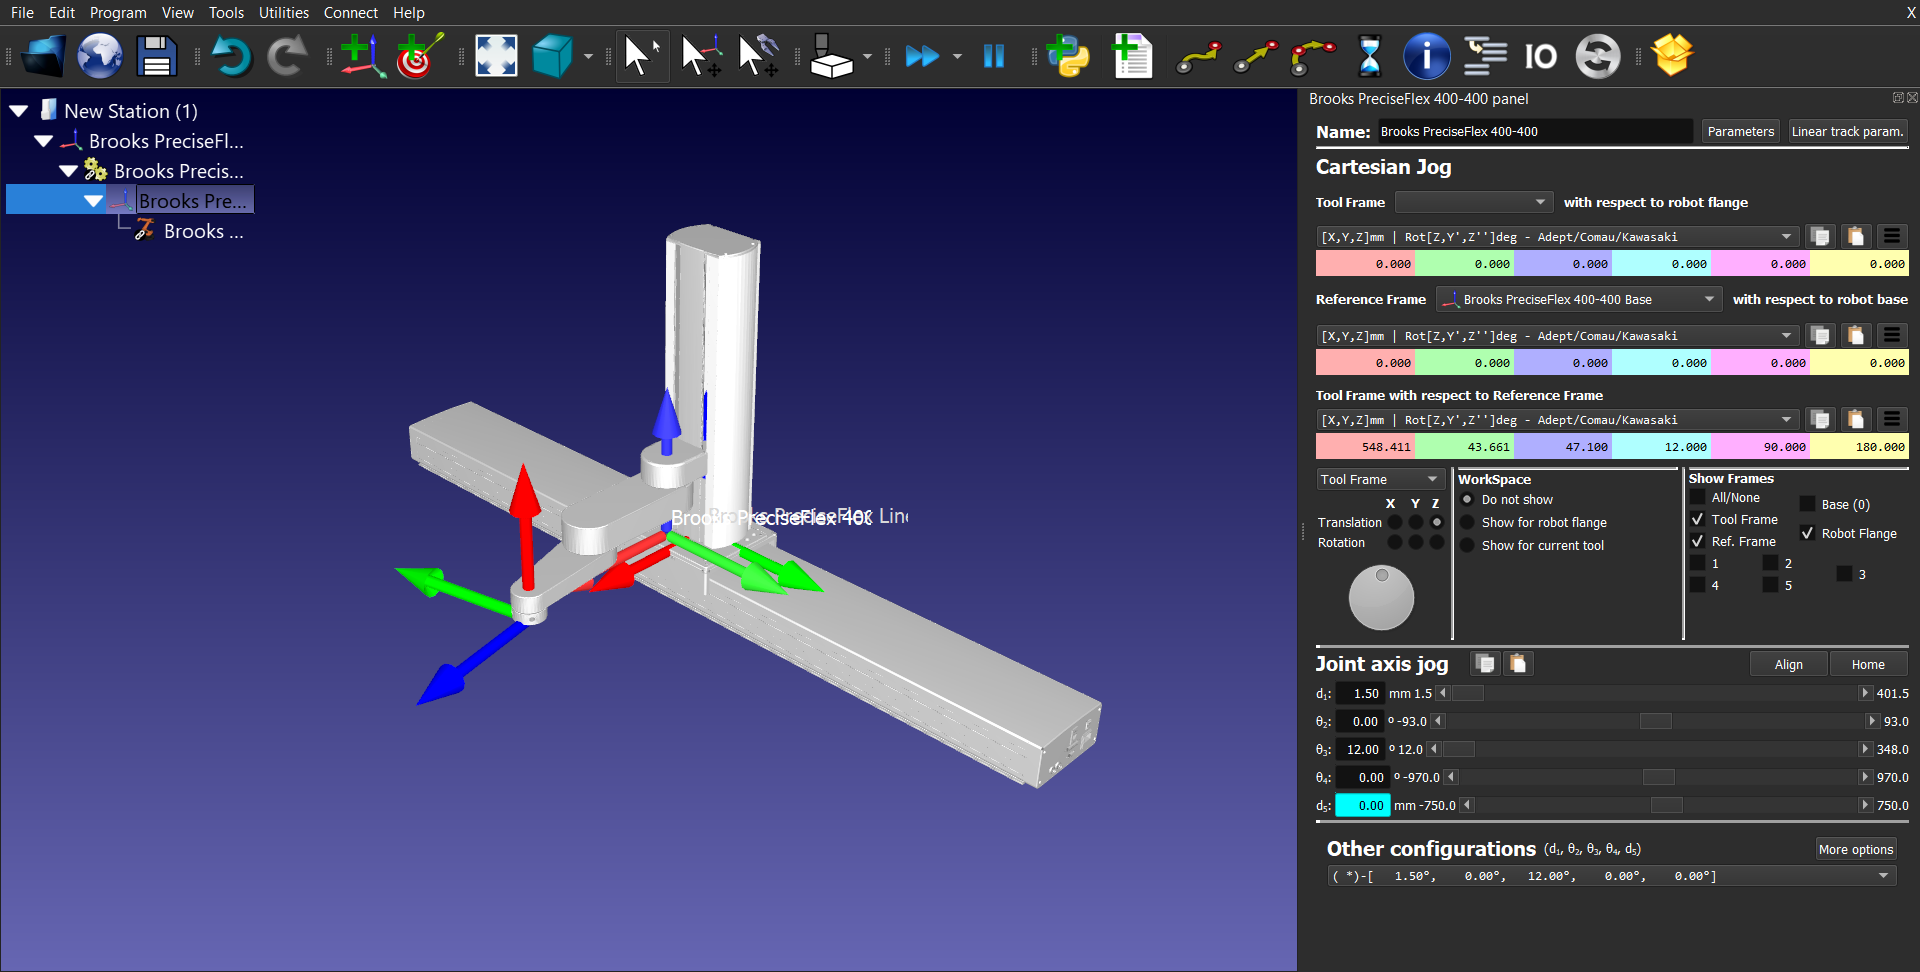
Ниже приведено изображение, на котором показан робот PreciseFlex 400, установленный на линейном рельсе длиной 1 м (в конфигурации 0 градусов), а также система отсчета, определённая в качестве глобальной системы отсчета робота.
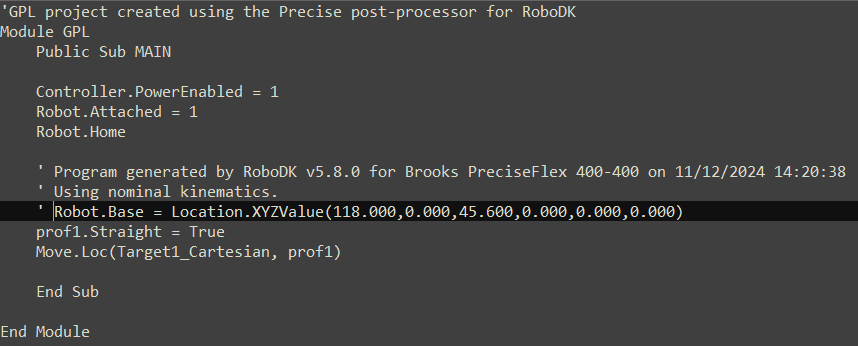
После генерации проекта GPL откройте файл Main.gpl с помощью любого текстового редактора и закомментируйте строку, в которой определена базовая система отсчета робота: