Скорость и ускорение
Информацию о максимальных линейных, угловых скоростях и ускорениях, а также скоростях и ускорениях сочленений роботов Brooks PreciseFlex можно найти в веб-интерфейсе, выполнив следующие действия:
1.Администратор
2.Настройка – База данных параметров
3.Робот
4.Управление сочленениями/декартовой системой координат
5.Динамические параметры
6.DataID 2700, 2701, 2702 и 2703
Пользователь может настроить входные данные инструкций RoboDK по скорости и ускорению, используя значения указанных выше идентификаторов данных в качестве ориентиров. После этого постпроцессор Precise будет использовать эти значения для расчёта скорости и ускорения в виде процентов от максимальной скорости и ускорения для каждого робота в соответствии с требованиями класса GPL Profile.
Чтобы изменить предельные значения, используемые постпроцессором, вы можете модифицировать постпроцессор с учётом конкретной модели используемого вами робота. По умолчанию постпроцессор использует предельные значения для роботовPreciseFlex 400 и PreciseFlex 3400. Для модификации постпроцессора обратитесь к разделу «https://robodk.com/doc/en/Post-Processors.html#PPEditor» в документации.
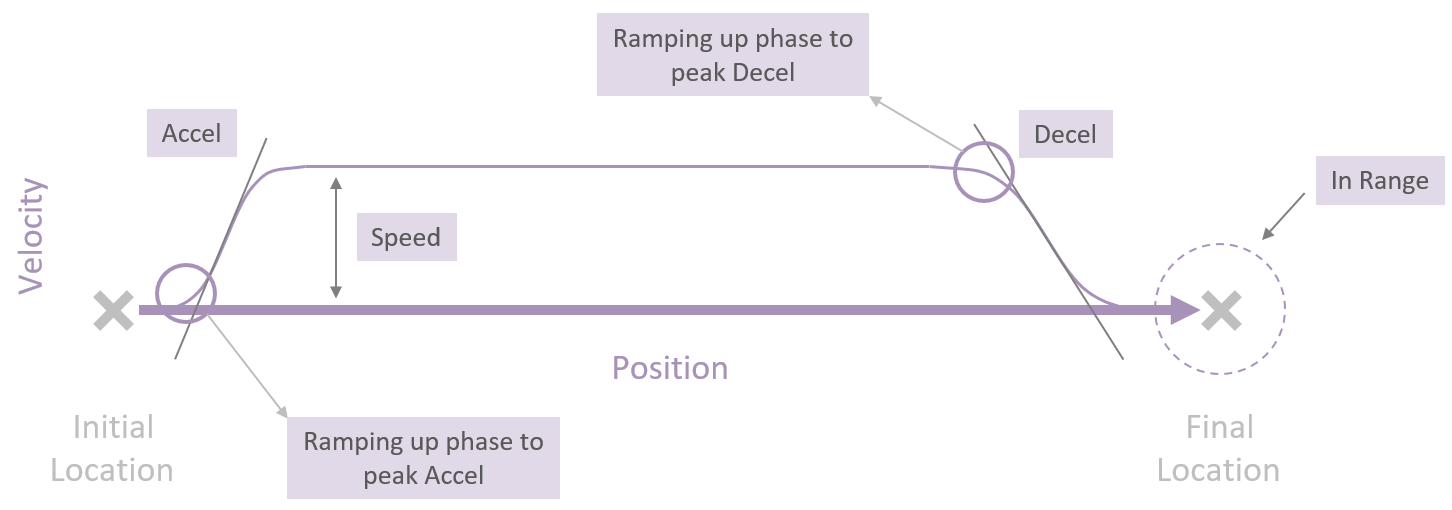
Если при использовании инструкций линейного и углового ускорения вводятся значения, меньшие 1, эти значения будут интерпретироваться как продолжительность в секундах для плавного нарастания до пикового ускорения/замедления (код GPL: prof1.AccelRamp/prof1.DecelRamp = inputvalue).
На изображении ниже представлена дополнительная информация, касающаяся описанных выше концепций, а также того, как контроллер планирует траектории, которым должен следовать робот.