Роботы Comau
В данном разделе документации представлен обзор типичных операций при использовании робота Comau, таких как создание программ в RoboDK и их загрузка в контроллер робота Comau.
Передача программы робота
В данном разделе приведены инструкции по загрузке программы в контроллер робота Comau.
Выполните следующие шаги, чтобы загрузить файл программы через FTP в память программы.
1.На вкладке «Подключение» для робота правильно настройте IP-адрес. Если имя пользователя и пароль FTP отличаются от значений по умолчанию, вы можете настроить их в разделе «Дополнительные параметры»
2.Если вы хотите передать программу, просто щелкните правой кнопкой мыши по программе и выберите «Отправить на робота»
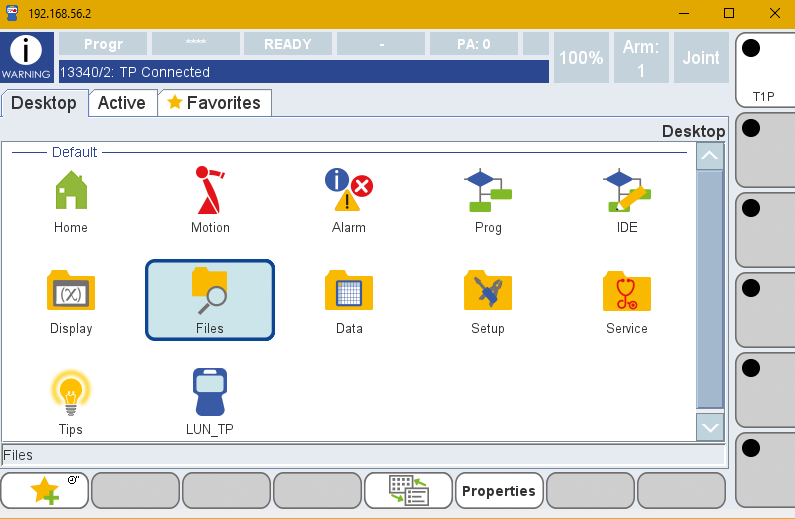
3.На контроллере робота перейдите в раздел «Файлы» в главном меню пульта обучения
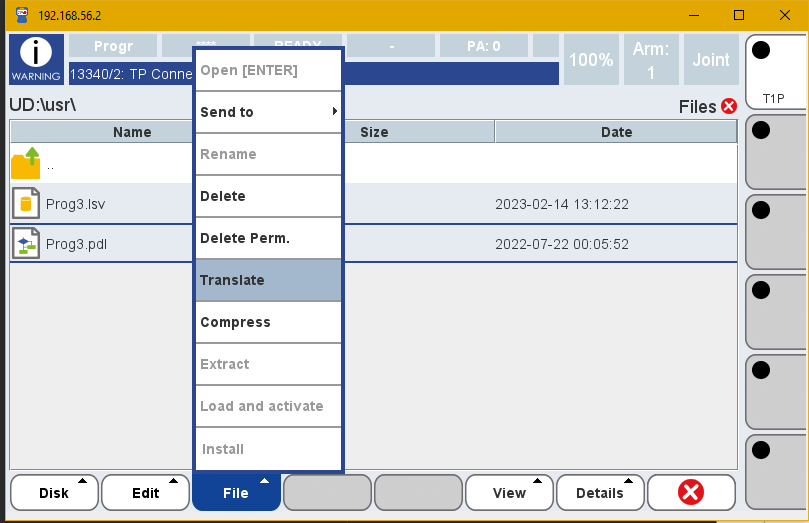
4.Выберите программу PDL и, при необходимости, соответствующий файл LSV, а затем нажмите «Файл» → «Преобразовать», чтобы преобразовать программу в соответствующую скомпилированную версию
5.Теперь скомпилированные файлы можно загрузить в память и запустить с помощью опции «Prog» на главном интерфейсе
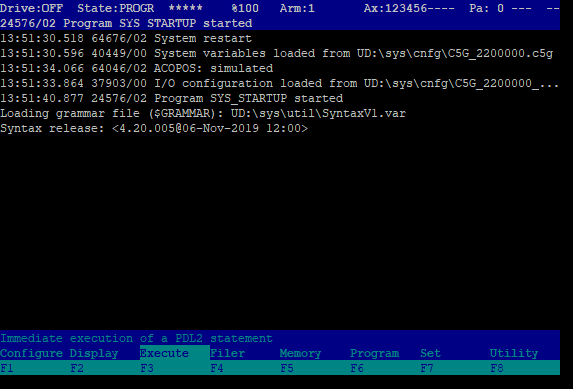
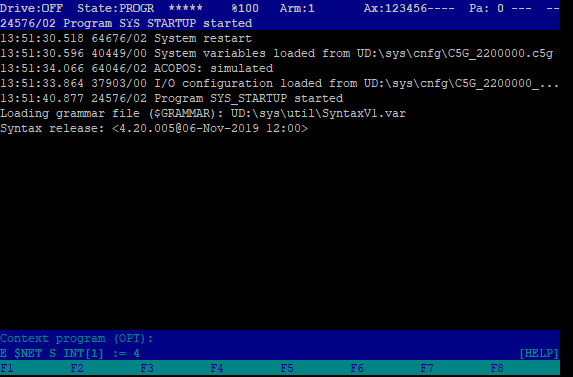
При использовании RoboDK с виртуальным роботом в RoboShop вам, возможно, потребуется увеличить максимальное количество одновременных FTP-соединений; в противном случае виртуальный пульт обучения будет отключаться при каждой передаче файла. Для этого откройте терминал на виртуальном роботе и выполните следующие действия.
Перейдите в терминал в RoboShop и выполните следующие действия в терминале робота:
1.Выберите «Выполнить» (F3)
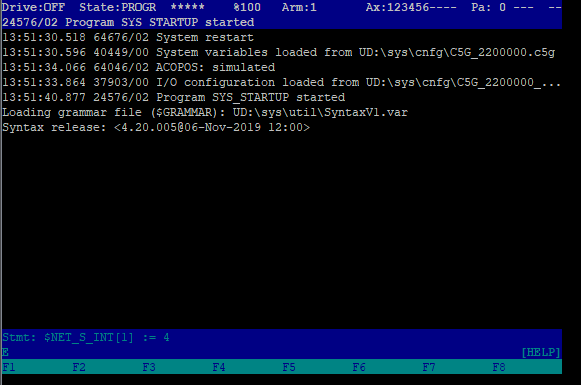
2.Введите «$NET_S_INT[1] := 4»
3.Нажмите «Enter» для подтверждения команды
4.Нажмите «Enter» во второй раз, чтобы выполнить команду.
Постпроцессор
При генерации программ для роботов Comau важно убедиться, что ваш робот настроен для работы с программами типа MODAL или NODAL.
Для программ типа NODAL выберите следующие постпроцессоры, щелкнув правой кнопкой мыши по роботу, а затем нажав кнопку «Выбрать постпроцессор»
●Comau Nodal
Для программ типа MODAL выберите следующие постпроцессоры, щелкнув правой кнопкой мыши по роботу, а затем нажав кнопку «Выбрать постпроцессор», после чего выберите один из следующих постпроцессоров:
●Comau C5G
●Comau C5G Сочленения
Драйвер
Вы можете использовать функции онлайн-программирования с роботами Comau. Для работы функций онлайн-программирования необходимо настроить драйвер на стороне контроллера робота Comau, запустив программный файл драйвера PDL.
Для настройки драйвера Comau для RoboDK необходимо выполнить следующие инструкции:
1.Перенесите файл RoboDKdriver.pdl на контроллер робота Comau.
2.Вручную запустите программу на роботе (это преобразует робот в сервер).
3.Установите соединение с роботом из RoboDK.
По умолчанию используется порт связи 1102, однако его можно изменить в файле RoboDKdriver.pdl.


