Драйвер RoboDK для Denso
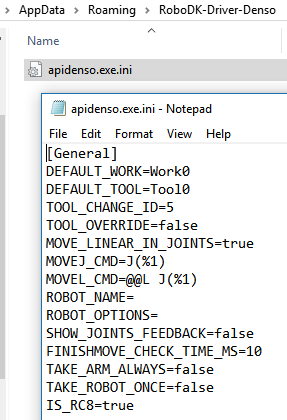
Драйвер RoboDK для Denso можно в значительной степени настроить для обеспечения конкретного поведения. Такую настройку можно выполнить, отредактировав файл ini, расположенный по адресу:
%APPDATA%/RoboDK-Driver-Denso/apidenso.exe.ini
Эти настройки позволяют задавать тип движений или управлять несколькими роботами одновременно. Для редактирования этого файла можно использовать любой текстовый редактор.
Можно осуществить конфигурацию следующих переменных:
●DEFAULT_WORK — рабочий объект, используемый по умолчанию (строковая переменная).
●DEFAULT_TOOL — переменная инструмента, используемая по умолчанию.
●TOOL_CHANGE_ID — переменная запасного инструмента, используемая при установке нового инструмента (например, 5 = Tool5).
●MOVE_LINEAR_IN_JOINTS — Установите значение «false», чтобы задавать линейные движения в виде декартовых целей.
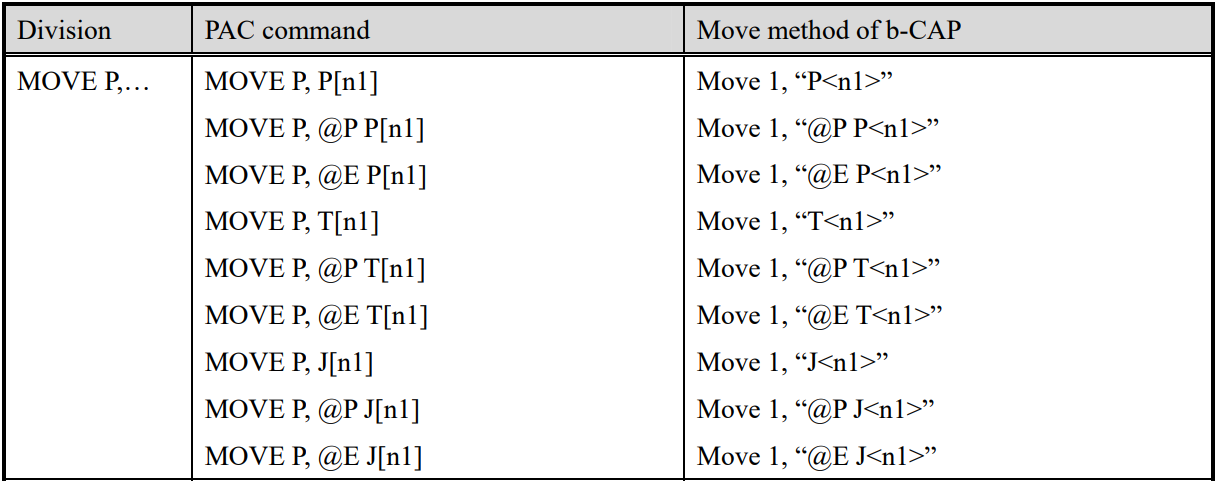
●MOVEJ_CMD – Команда, отправляемая для движения сочленения (MoveJ). В приведенной ниже таблице представлены допустимые варианты.
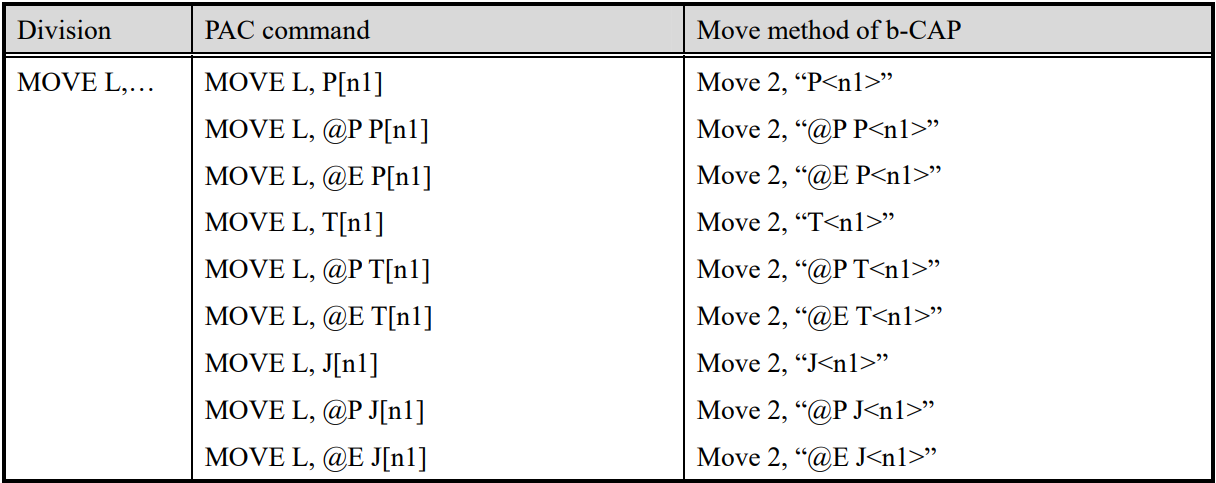
●MOVEL_CMD — команда, отправляемая для линейного движения (MoveL). В приведенной ниже таблице указаны допустимые варианты.
●ROBOT_NAME — Имя робота. Укажите это имя для выбора конкретного робота контроллера
●ROBOT_OPTIONS — параметры робота для получения его ресурсов. Например, если вы используете подчиненный робот контроллера, необходимо указать ROBOT_OPTIONS=”ID=1”. Если вы хотите использовать ведущий робот (главный робот), значение ID должно быть равно 0 (по умолчанию).
●SHOW_JOINTS_FEEDBACK — Установите значение «true», чтобы отображать данные обратной связи робота на экране в режиме реального времени (при этом производительность может снизиться).
●FINISH_MOVE_CHECK_MS — Укажите, с какой скоростью должно обновляться положение робота на экране при отображении данных обратной связи по сочленениям.
●TAKE_ARMS_ALWAYS — Установите значение «true», чтобы сохранять ресурсы контроллера после каждого движения до тех пор, пока робот не будет отключен (работает быстрее, но может привести к непредвиденным результатам).
●TAKE_ROBOT_ONCE — Установите значение «true», чтобы сохранять ресурсы робота после каждого движения, пока робот подключен (работает быстрее, но может привести к непредвиденным результатам).
●IS_RC8 – Установите значение «false», чтобы обеспечить правильное подключение к контроллерам RC7 и более старым моделям Denso.