Компиляция программы (LS против TP)
В данном разделе объясняется различие между программными файлами Fanuc LS и TP, а также описывается, как автоматически компилировать программы для роботов Fanuc с помощью RoboDK.
Для запуска программ на роботах Fanuc (TP, также известных как TPP) требуется двоичный файл. Программы для роботов Fanuc, сгенерированные программным обеспечением для автономного программирования (таким как RoboDK), имеют формат LS (ASCII, читаемый в текстовом виде и нескомпилированный). Существует два способа преобразования программ для роботов в формате LS в программы в формате TP:
1.Использовать программную опцию ASCII Upload на роботе. Возможно, эта опция уже доступна на вашем роботе. Лучший способ проверить наличие этой опции — передать файл LS на робот; он должен быть автоматически преобразован в файл TP. Например, поместите файл на диск FR и выберите команду LOAD на пульте обучения.
2.Скомпилируйте программу с помощью инструментов WinOLPC из пакета Roboguide. В этом случае на том же компьютере, на котором установлен RoboDK, можно автоматически скомпилировать программу LS с помощью компилятора «maketp.exe» от Fanuc. Для выполнения этой команды требуется файл «robot.ini». Этот файл можно сгенерировать с помощью утилиты setrobot.exe из WinOLPC, если на компьютере установлен Roboguide и сохранена рабочая станция («Work Cell»).
Если инструменты Roboguide WinOLPC установлены в стандартном месте, RoboDK автоматически генерирует программы TP сразу после создания программы LS.
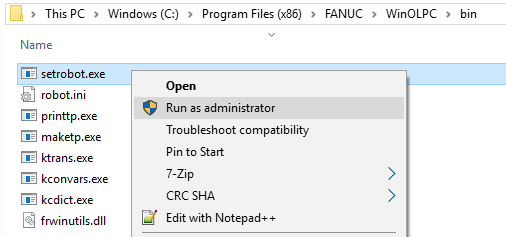
Убедитесь, что вы выбрали робот с помощью исполняемого файла setrobot. Если файл TP не сгенерирован, а у вас установлен Roboguide WinOLPC, вам, возможно, потребуется выполнить следующие действия:
1.Откройте Проводник Windows и перейдите в папку установки WinOLPC:
C:\Program Files (x86)\FANUC\WinOLPC\bin
2.Щелкните правой кнопкой мыши файл setrobot.exe и выберите «Запуск от имени администратора»
3.Выберите рабочую ячейку робота (требуется рабочая ячейка Roboguide)
В качестве альтернативы содержимое следующей папки можно скопировать из папки по умолчанию:
C:\Program Files (x86)\FANUC\WinOLPC\bin
в папку:
C:\RoboDK\api\Fanuc
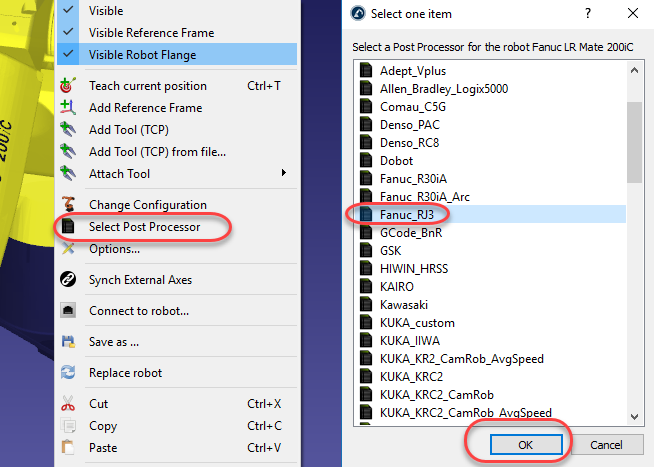
Выполните следующие действия, чтобы выбрать Постпроцессор, совместимый с контроллерами Fanuc RJ3:
1.Щелкните правой кнопкой мыши по роботу
2.Выберите «Выбрать Постпроцессор»
3.Выберите «Fanuc RJ3»
4.Сгенерируйте программу (F6)
Выполните следующие действия, если вы установили Roboguide WinOLPC не в папку по умолчанию и хотите автоматически получать файл TP при генерации программы из RoboDK:
1.Выберите «Программа» → «Добавить/редактировать Постпроцессор»
2.Выберите Fanuc RJ3 (или тот Постпроцессор, который вы хотите использовать). Доступ ко всем Постпроцессорам также можно получить через папку: C:/RoboDK/Posts/. Кроме того, убедитесь, что вы не используете скомпилированный Постпроцессор.
3.Найдите переменную PATH_MAKE_TP (примерно в строке 103) и введите путь к исполняемому файлу maketp.
Постпроцессоры RoboDK для роботов Fanuc поддерживают использование 6-осевых роботов, синхронизированных с внешними осями, такими как поворотные столы или линейные оси.


