Конфигурация драйвера
Вы можете настроить дополнительные параметры драйвера с помощью файла INI. Это позволяет настроить сопоставление внешних осей.
При первом запуске драйвера будет сгенерирован файл, содержащий флаги для конфигурации расширенных параметров драйвера, таких как сопоставление внешних осей. Расположение этого файла конфигурации можно найти в начале журнала драйвера в строке, начинающейся со слов «Loading settings».
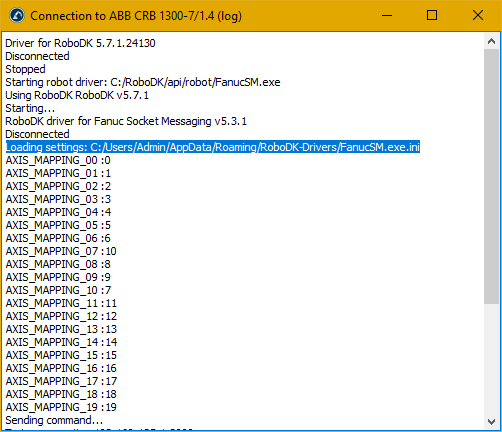
Вы можете открыть этот файл в любом текстовом редакторе, где найдёте список осей, используемых RoboDK, и соответствующие им оси на стороне контроллера робота Fanuc. Кроме того, вы можете включить дополнительную отладочную печать и изменить количество групп движения, которые будут использоваться.
Если, например, ось 8 в RoboDK соответствует оси 9 на контроллере робота, вам достаточно просто изменить число в правой части на правильное значение. Настроенное сопоставление можно увидеть в сообщении о запуске, расположенном ниже сообщения «Loading settings».
Оси 0–9 относятся к группе движения 1, а оси 10–17 — к группе движения 2; таким образом, если ваша внешняя ось находится во второй группе движения, она соответствует оси 10 в файле конфигурации.


