Обновление кинематических параметров контроллера
В данном разделе объясняется, как обновить кинематические параметры (таблицу DH) на контроллере робота после его калибровки с помощью пакета «Калибровка и производительность» (Calibration and Performance) RoboDK.
Изменение параметров DH контроллера повлияет на все программы, созданные вручную на контроллере. Сохраните копию исходных параметров DH на случай, если вам понадобится восстановить заводские настройки контроллера.
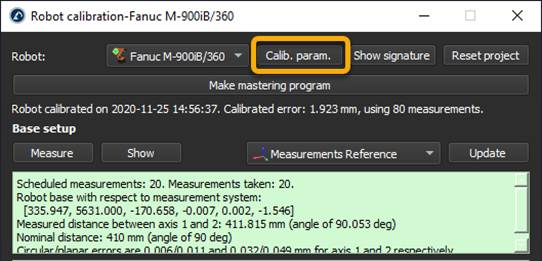
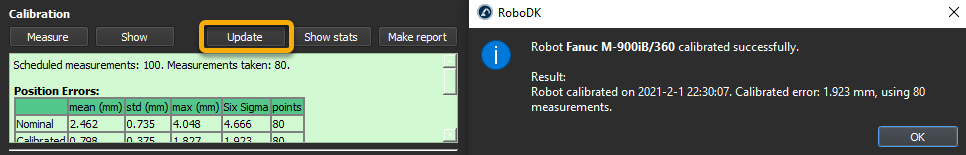
1.В окне калибровки откройте «Параметры калибровки».
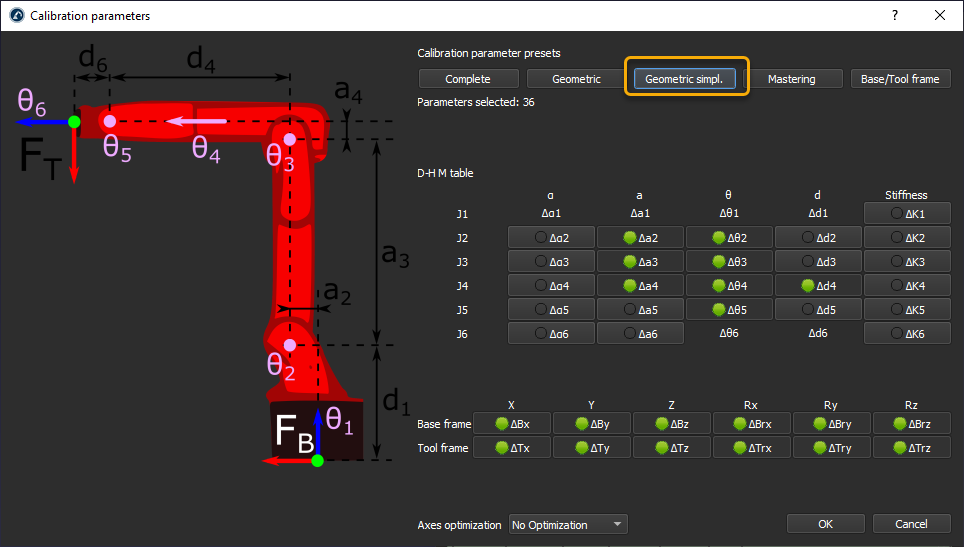
2.Выберите «Упрощённая геометрия».
3.Запустите последовательность калибровки или обновите существующую.
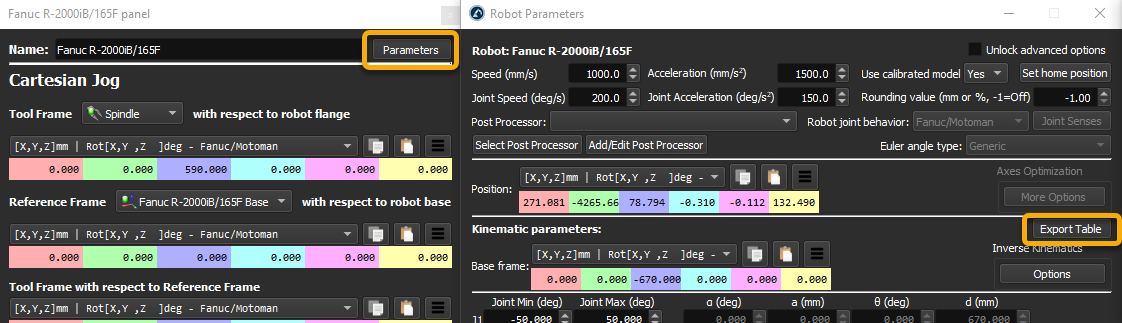
4.Получите откалиброванные параметры DH робота. На панели «Робот» выберите «Параметры». Затем выберите «Экспорт таблицы».
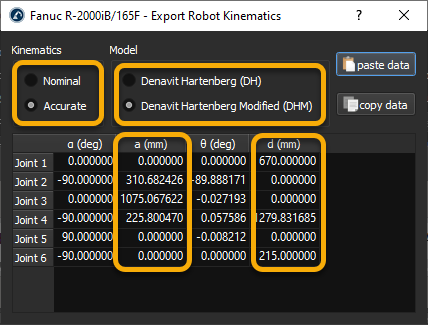
5.Обязательно используйте «Точную кинематику». «Номинальную» кинематику можно использовать для сравнения с параметрами DH контроллера по умолчанию.
6.Используйте модифицированную модель Денавита-Хартенберга для корректировки параметров вашего контроллера.
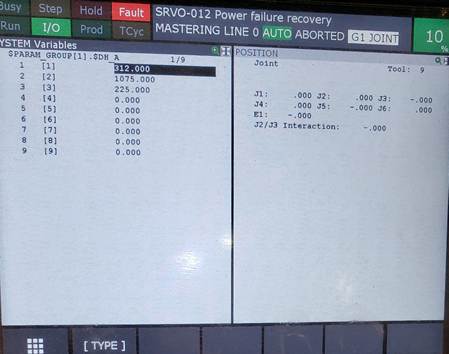
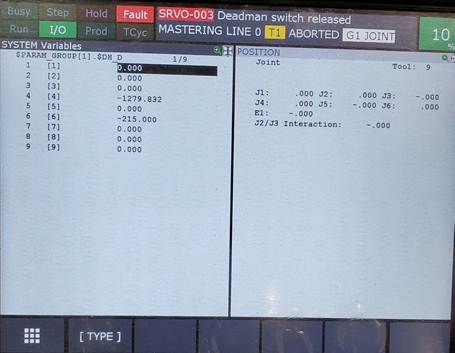
7.На пульте обучения робота откройте «Системные переменные» -> $PARAM_GROUP[1].
8.Определите параметры $DH_A и $DH_D.
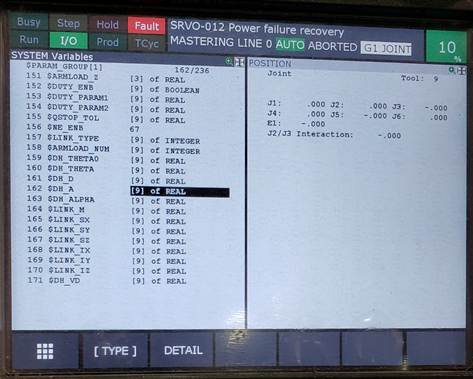
9.Измените значения DH, используя значения a и d из окна «Экспорт кинематики робота».