Роботы Han’s
В данном разделе документации представлен обзор типичного порядка работы роботов Han's с использованием RoboDK для отправки программы на контроллер Han's.
Передача программы на контроллер Han's
Вы можете вручную импортировать программы для роботов, сгенерированные в RoboDK, в контроллер робота Han's.
Для импорта программы RoboDK в контроллер Han's необходимо выполнить следующие действия:
1.Запустите контроллер Han's и подключитесь к роботу.
2.В RoboDK щелкните правой кнопкой мыши программу, которую необходимо импортировать, и выберите «Сгенерировать программу робота как…».
3.Программа RoboDK предложит вам сохранить два файла: один представляет собой построчный скрипт команд, которые будут отправлены на контроллер, а другой — файл в формате .json, предназначенный для загрузки на контроллер.
4.Выберите место, в которое вы хотите сохранить каждый файл; файл .json можно сохранить на USB-накопитель для последующего импорта в контроллер в качестве программы.
5.В контроллере перейдите на вкладку «Программа».
6.Справа от названия «Текущая программа» находится значок папки. Выберите этот значок, чтобы открыть список файлов программ.
7.Нажмите кнопку «Импорт» внизу списка.
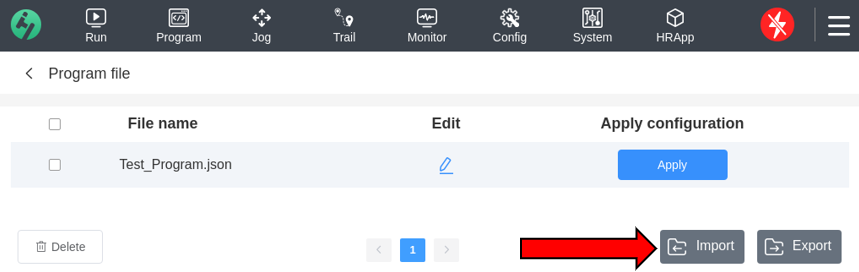
8.Найдите на USB-накопителе файл .json, сгенерированный RoboDK, и выберите его.
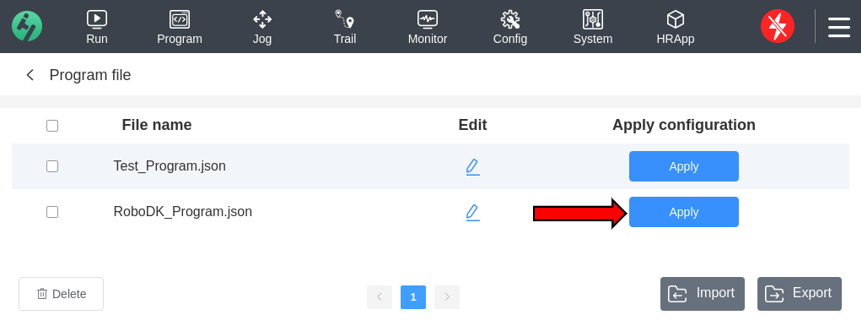
9.Нажмите «Применить», чтобы установить импортированную программу в качестве активной.
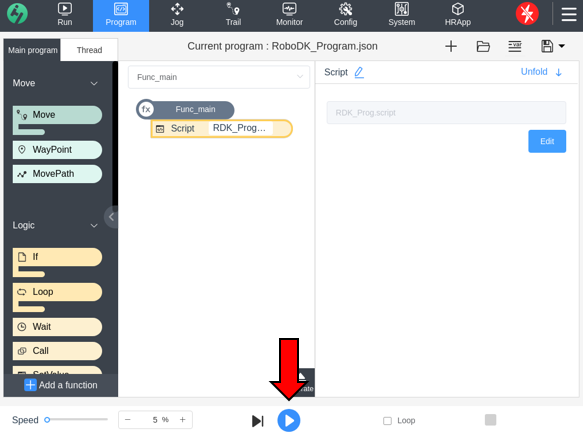
10.Программа RoboDK будет импортирована в виде функции, вызывающей скрипт.
11.Нажмите синюю кнопку «Пуск», чтобы запустить выполнение программы на роботе.