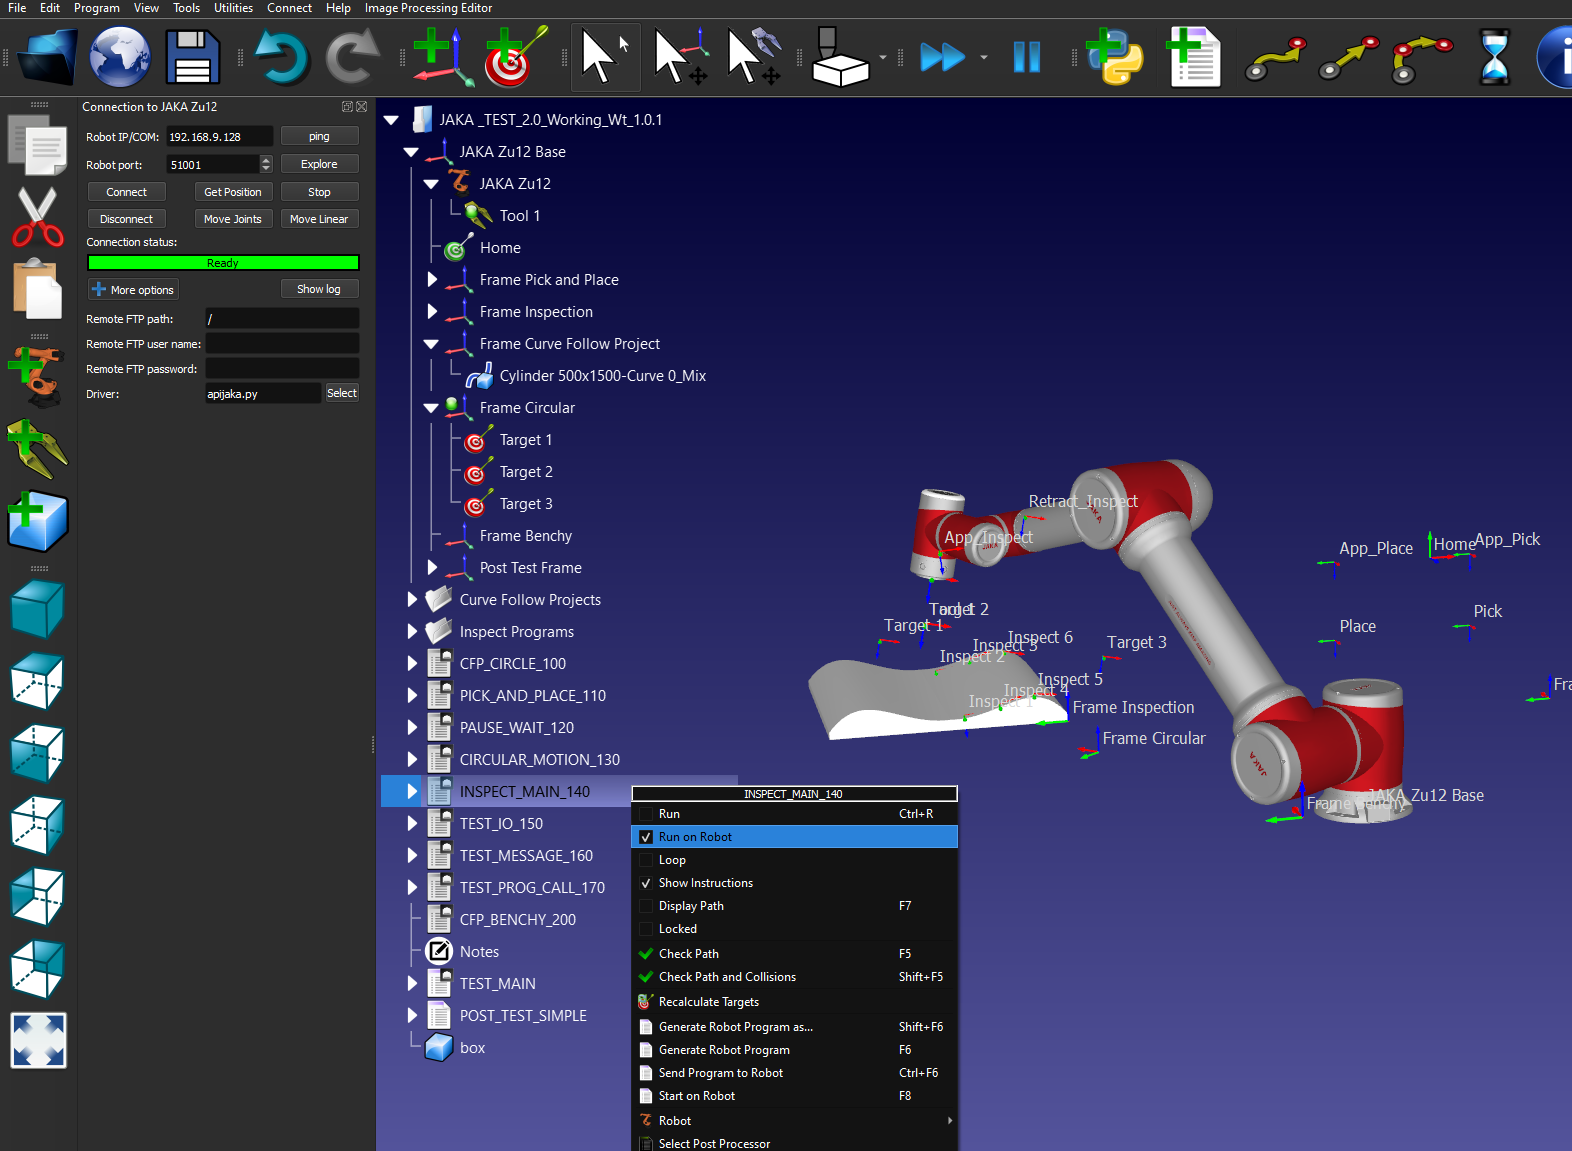
Драйвер RoboDK для JAKA
Можно установить соединение между RoboDK и роботом JAKA, чтобы автоматически управлять роботом с подключенного ПК с помощью RoboDK. Это позволяет использовать опцию «Запустить на роботе» (Run on robot) в RoboDK для онлайн-программирования и отладки. Соединение можно установить через стандартное Ethernet-соединение (TCP/IP).
Выполните следующие действия, чтобы настроить драйвер RoboDK для онлайн-программирования JAKA:
1.Запустите приложение JAKA Zu и подключитесь к роботу в приложении JAKA Zu.
2.Включите питание и активируйте робота JAKA Zu.
3.На панели инструментов RoboDK выберите «Connect» ➔«Connect Robot».
4.В разделе «Дополнительные параметры» выберите драйвер JAKA: apijaka.py.
5.Используйте IP-адрес и порт вашего робота для подключения к нему в RoboDK.
6.Теперь вы можете управлять роботом JAKA непосредственно из RoboDK
a.Чтобы переместить робота к цели в RoboDK, дважды щелкните цель в дереве станций и нажмите кнопки «Move Joints» (Переместить сочленения) или «Move Linear» (Линейное перемещение) в интерфейсе подключения, чтобы выполнить перемещение по сочленениям или линейное перемещение к цели.
b.Чтобы запустить программу на роботе с помощью драйвера, щелкните правой кнопкой мыши нужную программу и выберите опцию «Запустить на роботе». Затем дважды щелкните программу, чтобы запустить её на роботе.