Запуск программы из RoboDK
Драйверы роботов представляют собой альтернативу автономному программированию (когда программа сначала генерируется, а затем передаётся на робот и выполняется). Вы можете запустить моделирование из RoboDK непосредственно на роботе (онлайн-программирование). Более подробную информацию о драйверах можно найти в разделе «Драйверы роботов».
Выполните следующие действия, чтобы подключиться к роботу из RoboDK:
1.Щелкните правой кнопкой мыши по роботу в RoboDK.
2.Выберите: «Подключиться к роботу…»
3.Введите IP-адрес робота.
4.Выберите «Подключиться».
В случае успешного подключения должно появиться зелёное сообщение «Ready» (Готов). Если этого не произошло, убедитесь, что вы указали правильный IP-адрес, имя пользователя и пароль. Кроме того, убедитесь, что формат IP-адреса в RoboDK указан правильно, как описано в предыдущих разделах (127.0.0.1/имя_пользователя@пароль).
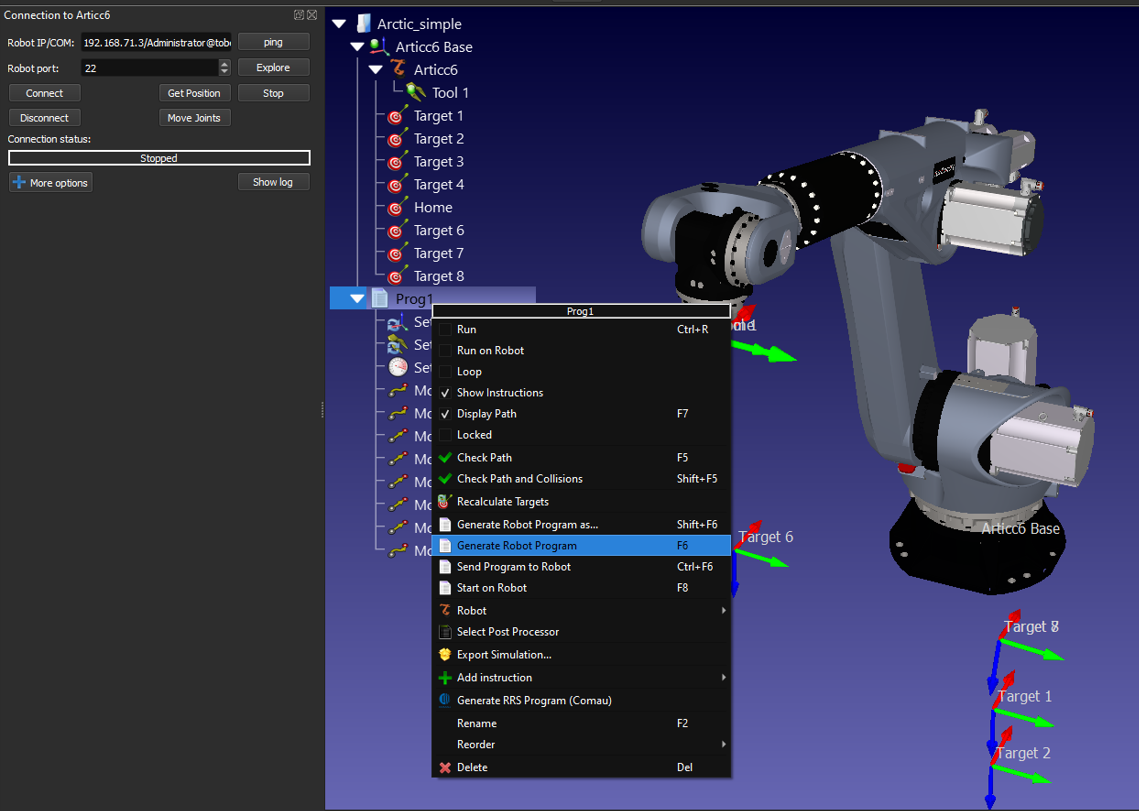
Для перемещения робота выберите пункт «Получить положение» в меню подключения, выполните ручное управление роботом, а затем нажмите «Переместить сочленения» в меню подключения, чтобы переместить робота.
Чтобы запускать программы с ПК непосредственно на роботе, вам необходимо включить в настройках программ опцию «Запустить на роботе». Ниже описаны шаги по включению опции «Запустить на роботе»:
a.Щелкните правой кнопкой мыши по программе (в данном примере — «Print3D»)
b.Выберите «Запустить на роботе»
c.Дважды щелкните программу, чтобы запустить её (или щелкните правой кнопкой мыши и выберите «Запустить»)
Данный метод программирования роботов полезен для отладки, однако для развертывания программы робота рекомендуется сгенерировать её в автономном режиме, как указано в предыдущем разделе.
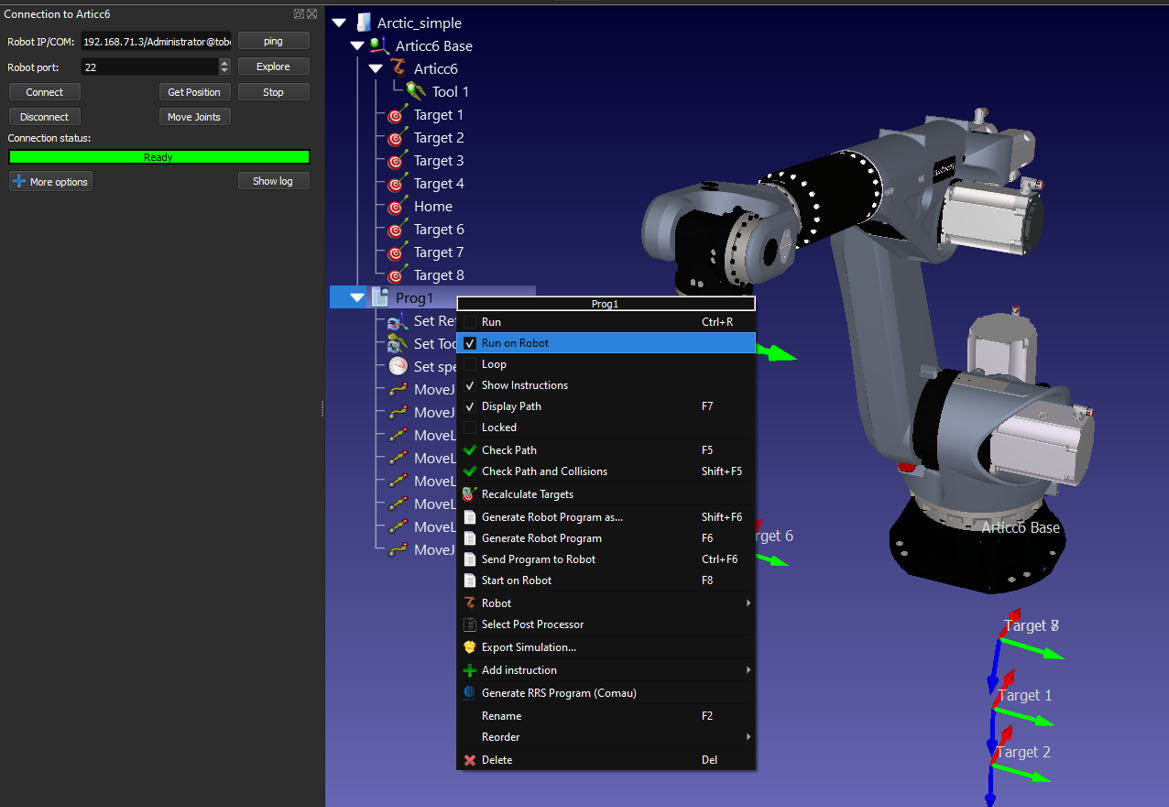
После установки флажка «Запустить на роботе» при каждом двойном щелчке по программе (или щелчке правой кнопкой мыши с последующим выбором пункта «Запустить») будет устанавливаться соединение с реальным роботом.
Эти операции также доступны через API RoboDK, что позволяет интегрировать программирование роботов с другими приложениями. API доступно на языках программирования Python, C# и других.


