Поведение Постпроцессора
При генерации программ для роботов с контроллерами KUKA KRC вы можете определить системы координат ($BASE) и инструменты ($TOOL), указав те же координаты, которые вы ввели в RoboDK, либо пронумерованные системы координат и пронумерованные инструменты соответственно.
По умолчанию RoboDK экспортирует полную позу (значения XYZABC) вашего инструмента и системы координат в том же виде, в каком вы их ввели в RoboDK. Приведённый ниже код демонстрирует пример того, что генерирует RoboDK для программы робота KUKA SRC:
; ---- Setting tool (TCP) ----------
; TOOL_DATA[3]={FRAME: X 116.058,Y 0.0,Z 219.481,A 0.0,B 60.0,C 0.0}
$TOOL = {FRAME: X 116.058,Y 0.0,Z 219.481,A 0.0,B 60.0,C 0.0}
; $TOOL=TOOL_DATA[3]
; ----------------------------------
; ---- Setting reference (Base) ----
; BASE_DATA[1]={FRAME: X 640.289,Y -290.0,Z 0.0,A 90.0,B 0.0,C 0.0}
$BASE = {FRAME: X 640.289,Y -290.0,Z 0.0,A 90.0,B 0.0,C 0.0}
; $BASE = BASE_DATA[1]
; ----------------------------------
С другой стороны, если вы предпочитаете привязывать свой инструмент (переменная $TOOL) и систему координат (переменная $BASE) к пронумерованным инструментам и системам отсчета, вы можете изменить следующие переменные в своём Постпроцессоре:
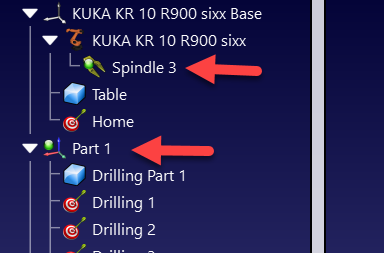
●FRAME_INDEX: Установите для этой переменной значение «True», чтобы привязать вашу систему координат к пронумерованной базовой системе координат. Убедитесь, что ваша система отсчета имеет номер в вашей станции RoboDK, как показано на следующем изображении.
●TOOL_INDEX: Установите для этой переменной значение «True», чтобы привязать ваш инструмент к пронумерованному инструменту. Убедитесь, что ваш инструмент имеет номер в вашей станции RoboDK, как показано на следующем изображении.