Получение информации о сочленениях робота
Следующие шаги позволяют получить координаты сочленений вашего робота:
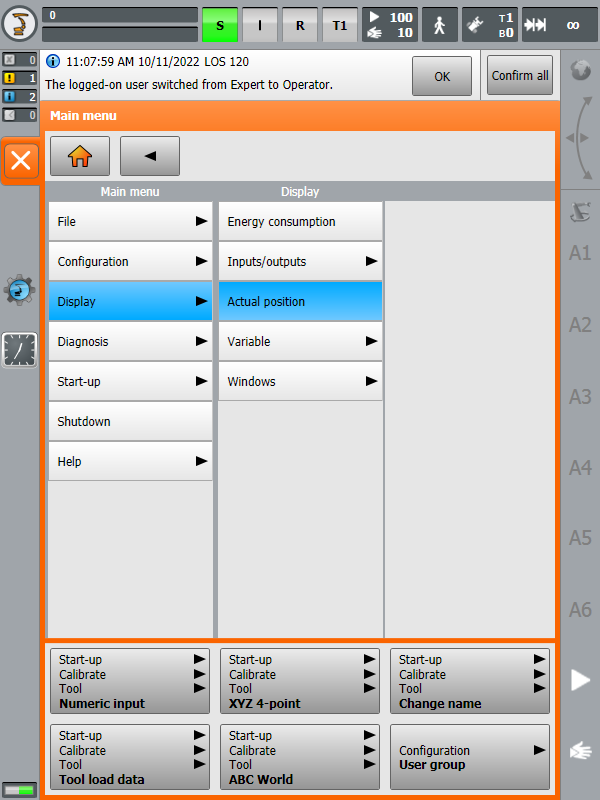
1.Выберите KUKA ➔ «Display» ➔ «Actual position»
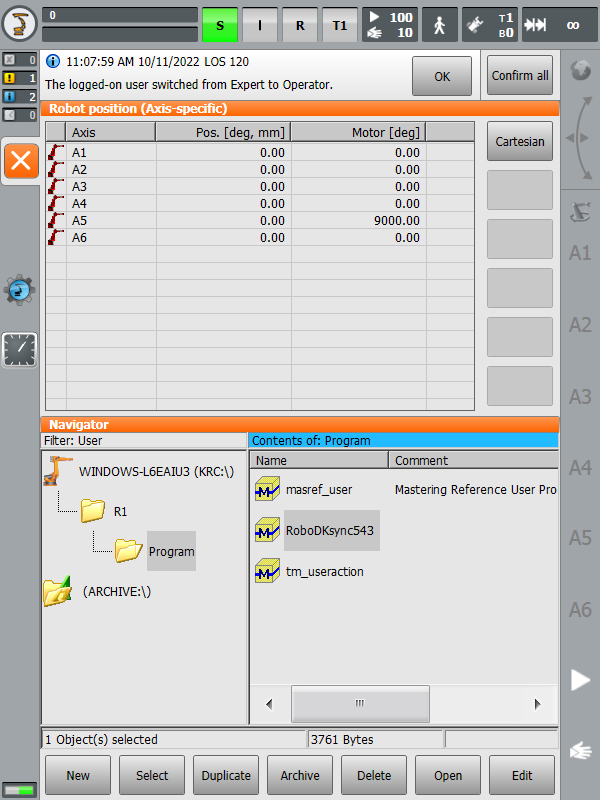
2.Выберите режим «Сочленения» и воспользуйтесь левым столбцом для просмотра положения сочленений робота
Совет: можно получить координаты сочленений робота с большей точностью (с точностью до 5 знаков после запятой), отслеживая переменную $AXIS_ACT или просто воспользовавшись драйвером робота RoboDK для KUKA и нажав кнопку «Получить координаты сочленений робота»


