Роботы Yaskawa Motoman
RoboDK поддерживает все контроллеры роботов Yaskawa Motoman, начиная с контроллеров серии XRC. Вы можете создавать файлы программ JBI непосредственно в RoboDK и управлять реальным роботом из RoboDK с помощью драйвера для роботов Yaskawa Motoman.
По умолчанию при генерации программы JBI из RoboDK цели могут выводиться в импульсах. Некоторые операции, такие как смена инструмента из программы (SETTOOL) или редактирование декартовых целей (Relative Job), требуют наличия определённых программных опций. Если вы желаете генерировать программы с использованием декартовых координат, вы можете заменить драйвер по умолчанию на Motoman Cartesian.
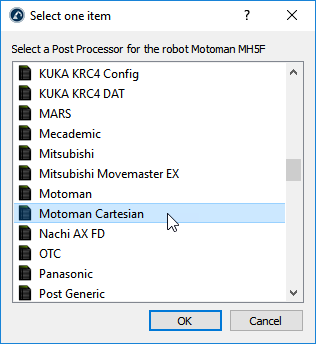
Более подробная информация о Постпроцессорах и способах их настройки приведена в разделе, посвящённом Постпроцессорам.
Драйвер RoboDK для Yaskawa Motoman
Драйверы роботов представляют собой альтернативу автономному программированию. С помощью драйверов Yaskawa/Motoman вы можете управлять роботом непосредственно из RoboDK во время моделирования программы (онлайн-программирование). Более подробная информация представлена в разделе «Драйверы роботов».
Начиная с версии RoboDK 4.2, вы можете подключаться к контроллеру робота с помощью драйвера RoboDK, используя протокол High-Speed Ethernet Server (HSE) и драйвер под названием MotomanHSE. Для работы этого драйвера не требуется наличие программного дополнения MotoCom. Данный протокол связи (также называемый «Remote») доступен по умолчанию в современных контроллерах роботов Yaskawa. Этот протокол позволяет управлять роботом и отслеживать его работу с компьютера с частотой обновления 70 Гц.
Выберите «Connect» — «Connect to Robot», введите IP-адрес робота и нажмите «Connect» (параметр порта можно игнорировать). Убедитесь, что вы используете драйвер последней версии, поддерживающий протокол HSE (MotomanHSE).
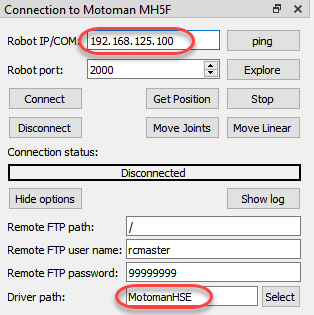
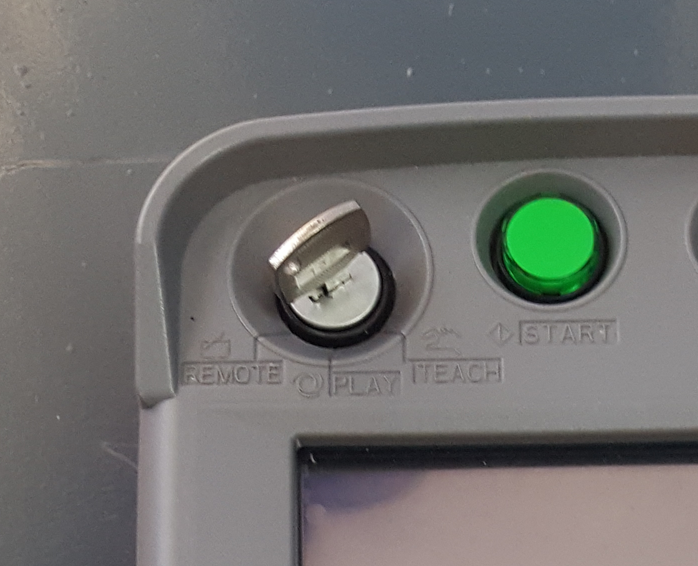
Это позволяет использовать опцию RoboDK «Run on robot» для онлайн-программирования и отладки. Соединение может быть установлено через стандартное Ethernet-соединение (TCP/IP — UDP).
Конфигурация должна выполняться автоматически, и нет необходимости выполнять какие-либо специальные настройки на стороне контроллера робота.
С драйвером High-Speed Ethernet Server совместимы следующие контроллеры:
●DX100
●DX200
●FS100
●NX100
●YR1000
Также можно установить соединение между RoboDK и любым роботом Motoman для автоматического управления роботом с подключенного ПК с помощью RoboDK, дополнительного программного обеспечения MotoCom от Motoman и драйвера apimotoman.
Обновление информации о количестве импульсов на градус
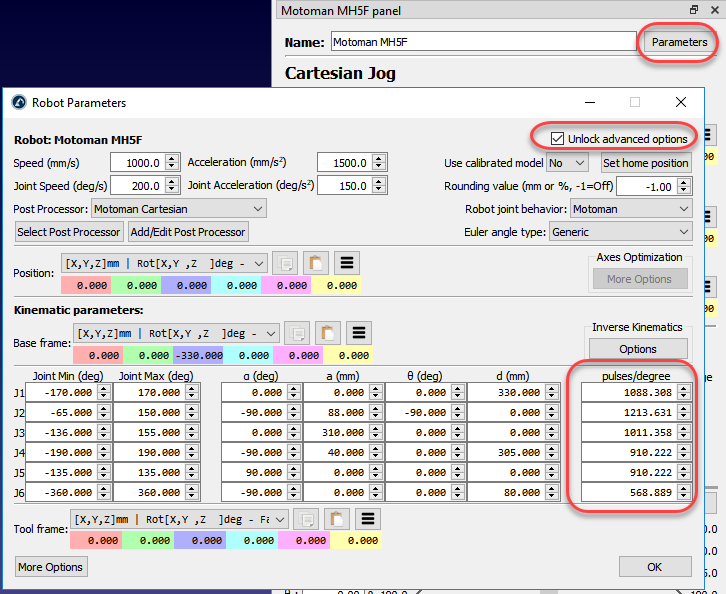
Для роботов Yaskawa Motoman необходимо знать соотношение импульсов на градус для всех осей робота, чтобы преобразовывать угловые значения сочленений в импульсы и наоборот. RoboDK автоматически генерирует программы с правильной информацией об импульсах, если соотношение импульсов на градус правильно указано в параметрах робота.
Вы можете загрузить файл ALL.PRM из контроллера Yaskawa Motoman в RoboDK для автоматического извлечения соотношения «импульсы на градус». Файл ALL.PRM должен быть доступен при выполнении полного резервного копирования контроллера. Ниже приведены шаги, демонстрирующие порядок действий в данном случае:
1.Откройте ваш робот в RoboDK.
2.Перетащите файл ALL.PRM в RoboDK, чтобы открыть его.
3.Подтвердите изменения, после чего информация о соотношении импульсов к градусам для вашего робота должна обновиться. Если вы выбрали не тот робот, возможно, появится предупреждающее сообщение.
4.Информация о соотношении импульсов к градусам сохраняется вместе с файлом проекта RDK. Вы также можете сохранить робота, щелкнув по нему правой кнопкой мыши и выбрав «Сохранить как…», а заменить этого робота в других проектах — щелкнув по роботу правой кнопкой мыши и выбрав «Заменить робота».
Выполните следующие действия, чтобы проверить, доступна ли эта информация для вашего робота (или чтобы обновить её):
1.Дважды щелкните по вашему роботу Yaskawa Motoman в RoboDK
2.Выберите «Параметры»
3.Выберите «Разблокировать расширенные настройки»
4.Проверьте или обновите значения импульсов на градус для каждого сочленения
После обновления этой информации вы сможете создавать программы с правильной информацией о количестве импульсов на градус.