Настройка узла прослушивания
Вы можете запускать программы на роботе Omron-TM непосредственно из RoboDK с помощью драйвера RoboDK для Omron-TM. Кроме того, вы можете генерировать программы в виде скриптов, которые передаются по протоколу TCP/IP. В обоих случаях необходимо убедиться, что робот находится в узле прослушивания (Listen Node). В данном разделе описано, как настроить связь в RoboDK и на роботе Omron-TM.
Существует возможность выбора между различными постпроцессорами или их настройки для определения способа автономной генерации и выполнения программ (например, для поддержки захвата или внешних датчиков).
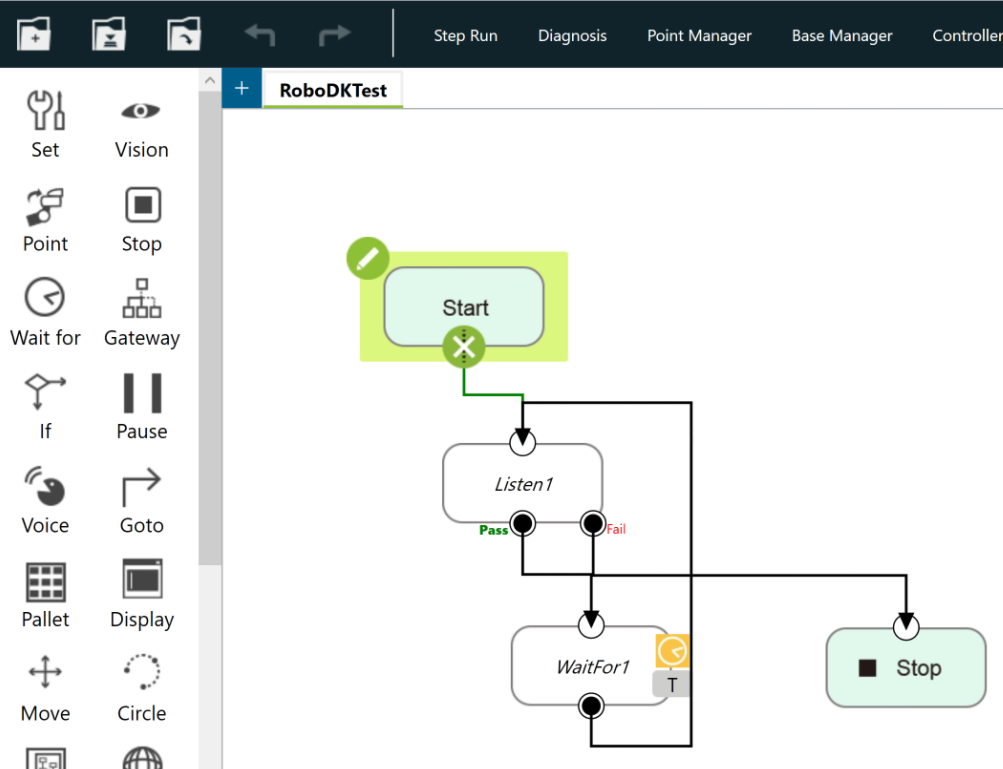
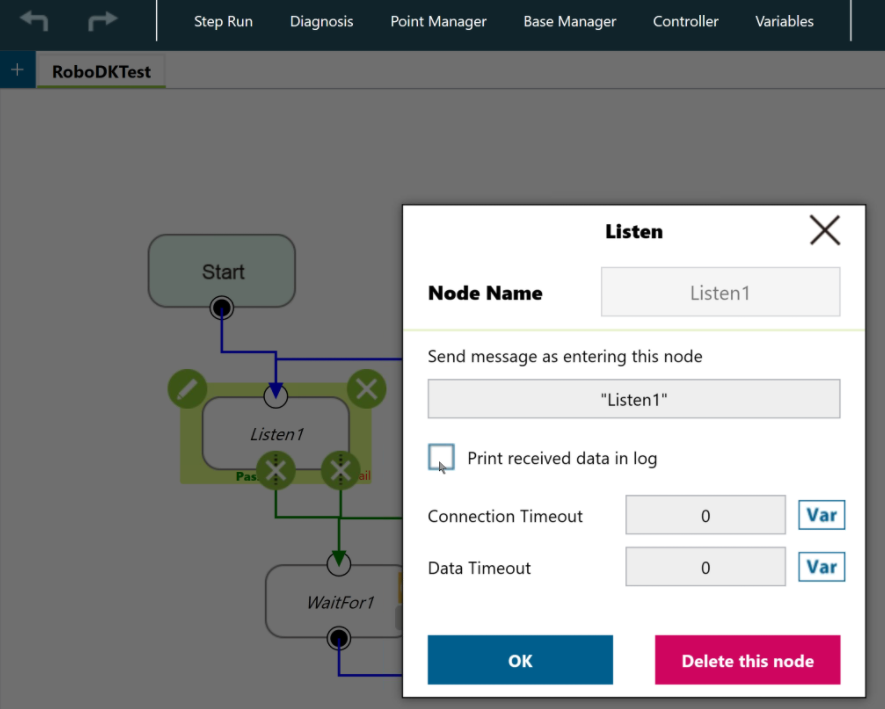
Для удаленного управления роботом он должен находиться в режиме прослушивания. Это достигается с помощью узла прослушивания. На следующем изображении показан рекомендуемый рабочий процесс, позволяющий автоматически запускать программу, отправленную из RoboDK. Для устранения неполадок рекомендуется выбрать параметр «Выводить полученные данные в журнал».
Выполните следующие шаги для настройки связи в RoboDK и запуска программы:
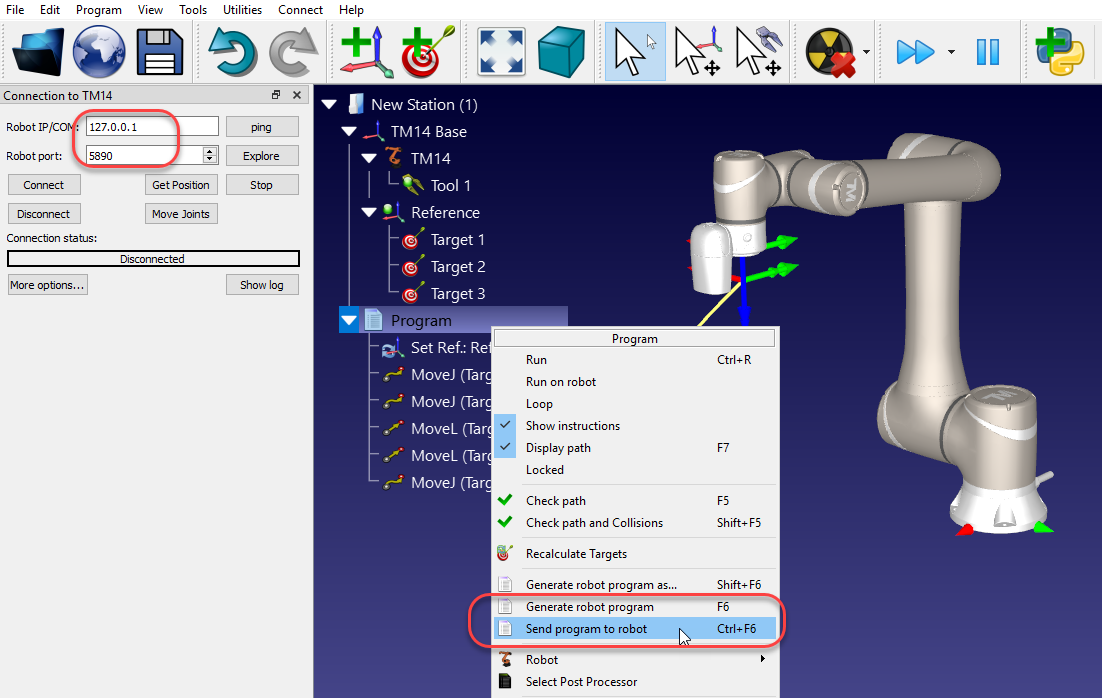
1.Выберите «Подключить» ➔ «Подключить робота»
2.Введите IP-адрес робота
3.Укажите порт 5890
4.Щелкните правой кнопкой мыши по вашей программе
5.Выберите «Сгенерировать программу для робота» (F6).