Передача файла через USB
Используя Постпроцессор по умолчанию, вы получите свою программу в виде ZIP-файла. Для правильной загрузки файла на робота вам необходимо подготовить USB-накопитель со следующими характеристиками:
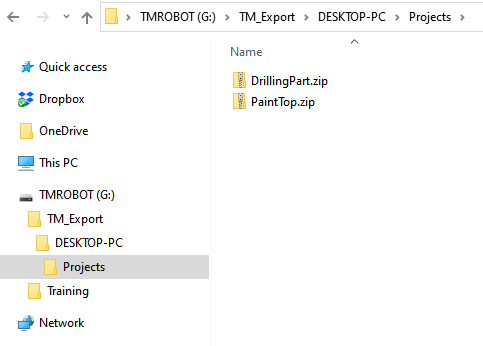
1.Назовите USB-накопитель TMROBOT (этот шаг очень важен).
2.Создайте новую папку с именем TM_Export в корневом каталоге накопителя.
3.Создайте внутри папки «TM_Export» новую папку для вашего проекта (название может быть любым).
4.Создайте внутри предыдущей папки новую папку с именем «Projects».
5.Поместите ZIP-файлы с программами в папку «Projects».
Выполните следующие действия для загрузки программы в TMFlow:
1.Сохраните ZIP-файл, созданный в RoboDK, на USB-накопитель в папку, подготовленную в соответствии с предыдущими инструкциями.
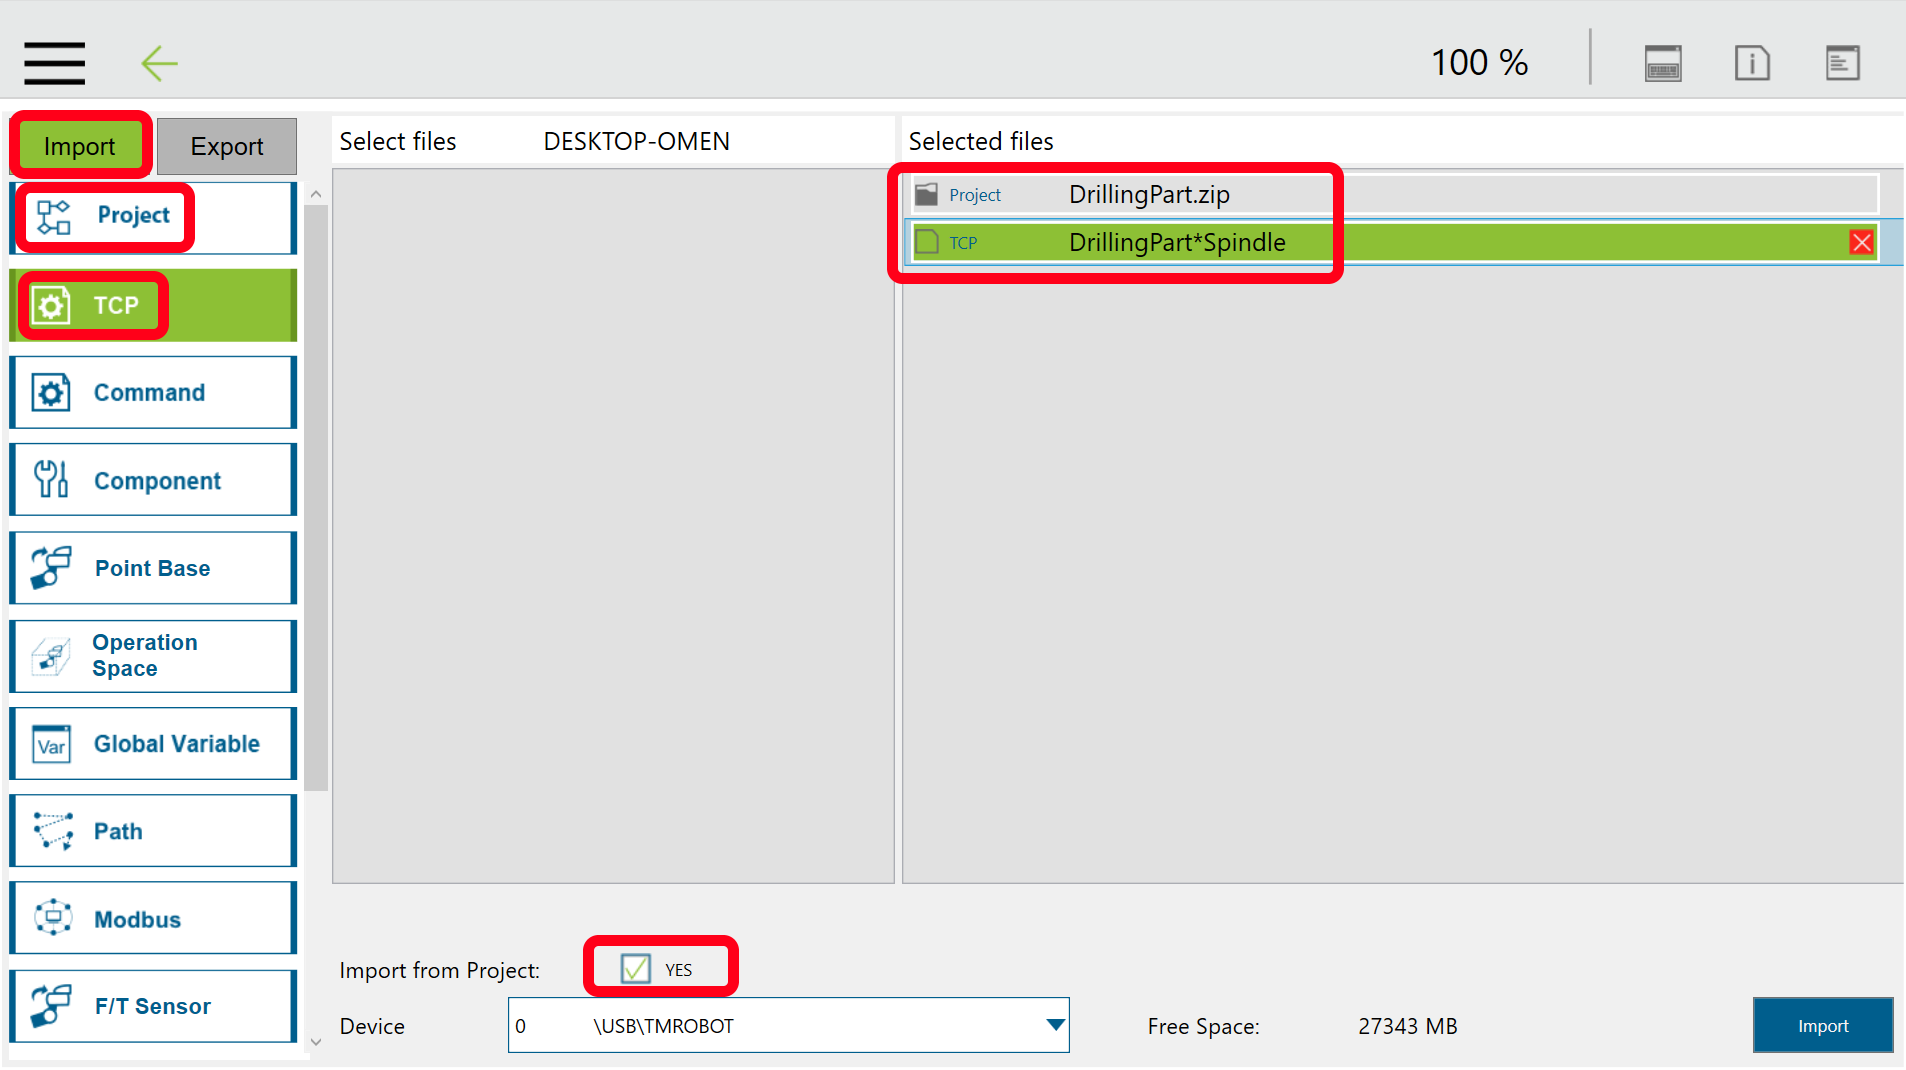
2.Выберите в главном меню → «Система» → «Импорт/Экспорт»
3.Выберите «Импорт» и укажите папку в TM_Export
4.Выберите «Проект» и выберите ZIP-файл(ы) с программой(ами)
5.Выберите «TCP»
6.Установите флажок «Импорт из проекта» ➔«Да»
7.Выберите свою программу и выберите инструменты в ней, чтобы убедиться, что они будут загружены.
8.Выберите «Импорт»
Теперь ваша программа будет доступна при выборе опции открытия новых программ.