Использование захвата RobotiQ из RoboDK
Вы можете управлять захватом RobotiQ непосредственно с контроллера UR, осуществляя генерацию программ в автономном режиме с помощью RoboDK.
Для добавления поддержки захватов RobotiQ необходимо выбрать Постпроцессор Universal_Robots_RobotiQ:
1.Щелкните правой кнопкой мыши по программе или вашему роботу
2.Выберите «Выбрать Постпроцессор»
3.Выберите «Universal Robots RobotiQ»
Совет: Изменение Постпроцессора, привязанного к программе, распространяется на все программы, использующие тот же робот.
После этого вы сможете сгенерировать вызовы программ, позволяющие управлять захватом RobotiQ. Например: rq_move_and_wait( 255 ) для раскрытия захвата или rq_move_and_wait( 0 ) для его закрытия.
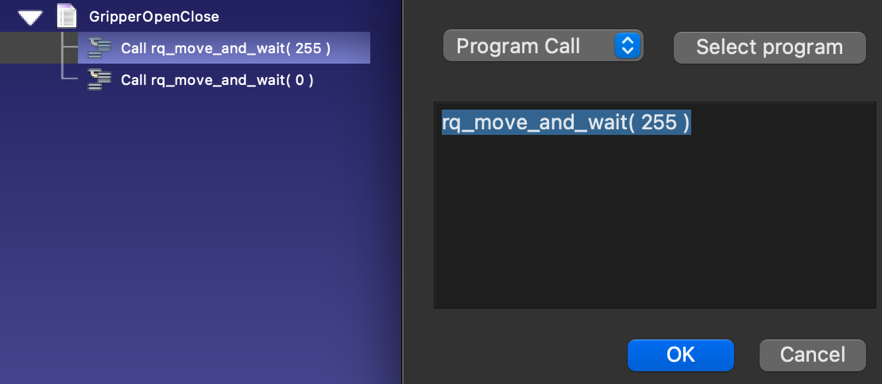
После подготовки программы в RoboDK вы можете запустить её на роботе одним из следующих двух способов:
- Щелкните правой кнопкой мыши по программе (например, GripperOpenClose) и выберите «Отправить программу на Робота»
- Щелкните правой кнопкой мыши по программе (например, GripperOpenClose) и выберите «Генерация программы» (для этого второго варианта вам потребуется вручную загрузить программу на робота).
Данный способ работы не требует использования драйвера.
Совет: Подробнее о том, как проводить генерацию программ, читайте в разделе «Программы».


