Использование захвата RobotiQ
RoboDK поддерживает генерацию программ для роботов Universal Robots, способных управлять захватами RobotiQ. Вы можете управлять захватом RobotiQ, создав программу в автономном режиме и используя драйвер RoboDK для роботов UR.
Использование захвата RobotiQ из RoboDK
Вы можете управлять захватом RobotiQ непосредственно с контроллера UR, осуществляя генерацию программ в автономном режиме с помощью RoboDK.
Для добавления поддержки захватов RobotiQ необходимо выбрать Постпроцессор Universal_Robots_RobotiQ:
1.Щелкните правой кнопкой мыши по программе или вашему роботу
2.Выберите «Выбрать Постпроцессор»
3.Выберите «Universal Robots RobotiQ»
После этого вы сможете сгенерировать вызовы программ, позволяющие управлять захватом RobotiQ. Например: rq_move_and_wait( 255 ) для раскрытия захвата или rq_move_and_wait( 0 ) для его закрытия.
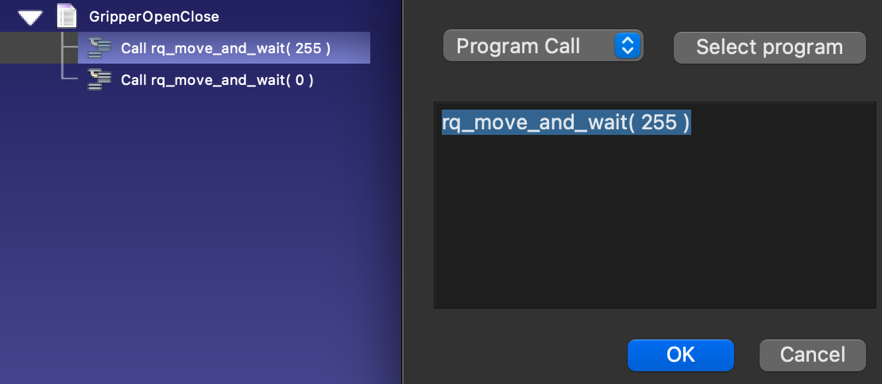
После подготовки программы в RoboDK вы можете запустить её на роботе одним из следующих двух способов:
- Щелкните правой кнопкой мыши по программе (например, GripperOpenClose) и выберите «Отправить программу на Робота»
- Щелкните правой кнопкой мыши по программе (например, GripperOpenClose) и выберите «Генерация программы» (для этого второго варианта вам потребуется вручную загрузить программу на робота).
Данный способ работы не требует использования драйвера.
Использование захвата RobotiQ с драйвером
Вы можете управлять захватом RobotiQ непосредственно из RoboDK с помощью драйвера (опция «Запустить на роботе»). Драйвер RoboDK для UR и RobotiQ позволяет пошагово запускать программы из RoboDK и в любой момент наблюдать за ходом выполнения программы прямо из RoboDK.
Важно убедиться, что у вас есть возможность подключиться к роботу, чтобы воспользоваться этой функцией. Возможно, вам потребуются права администратора в Windows и/или необходимо будет добавить правило в брандмауэр Windows, чтобы разрешить данную связь (отключение брандмауэра Windows может помочь в устранении неполадок, если проблема связана с брандмауэром).
Для добавления поддержки управления захватом RobotiQ непосредственно из RoboDK вам необходимо выполнить следующие действия:
1.Скачайте следующий файл скрипта:
https://robodk.com/files/upload/progrobodk-rq.zip
https://robodk.com/files/upload/progrobodk-rq-no-tool-com.zip.
2.Разархивируйте файл progrobodk.script в следующую папку:
C:/RoboDK/bin/progrobodk.script
3.Обязательно перезапустите драйвер, если он работал (дважды щелкните «Disconnect», а затем «Connect»).
4.Выберите «Инструменты» — «Настройки» — «Драйверы»
5.Снимите флажок у параметра: «Управлять вызовами программ с помощью RoboDK при подключении к роботу».
Для правильной работы захвата с помощью драйвера (например, открытия/закрытия захвата) вам следует использовать вызов программы rq_move_and_wait, передавая параметр в диапазоне от 0 до 255.
Пример:
rq_move_and_wait( 0 ) # Fully close the gripper
rq_move_and_wait( 255 ) # Fully open the gripper
Число, передаваемое в качестве аргумента, является обязательным для драйвера.


