Используйте драйвер RoboDK с UR Sim
Вы можете проверить соединение между RoboDK и контроллером Universal Robots с помощью URSim.
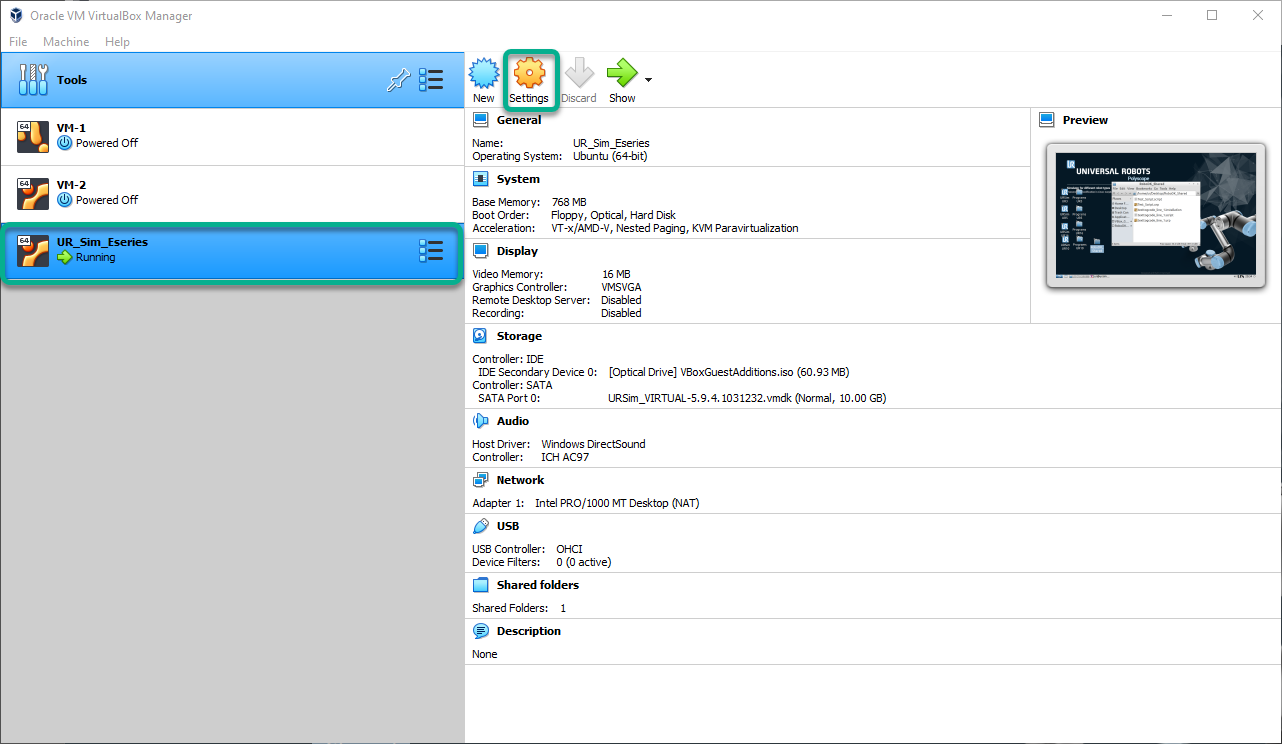
1.В диспетчере Oracle VM VirtualBox.
2.Выберите виртуальную машину UR_Sim_Eseries и нажмите «Настройки».
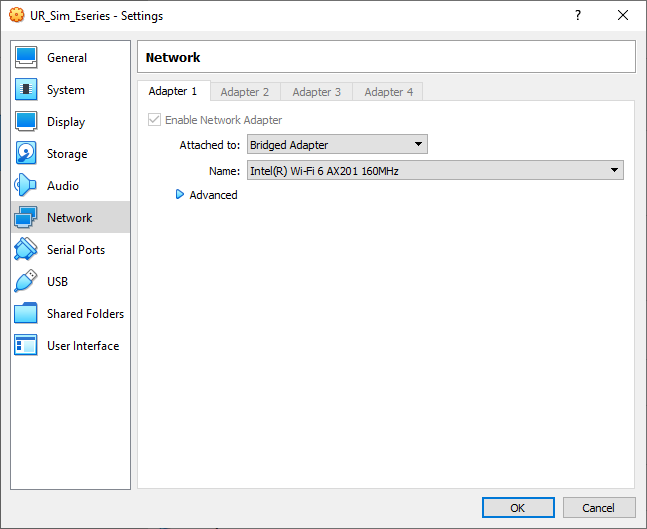
3.Выберите «Сеть» → «Подключено к:», выберите «Мостовой адаптер» и нажмите «ОК».
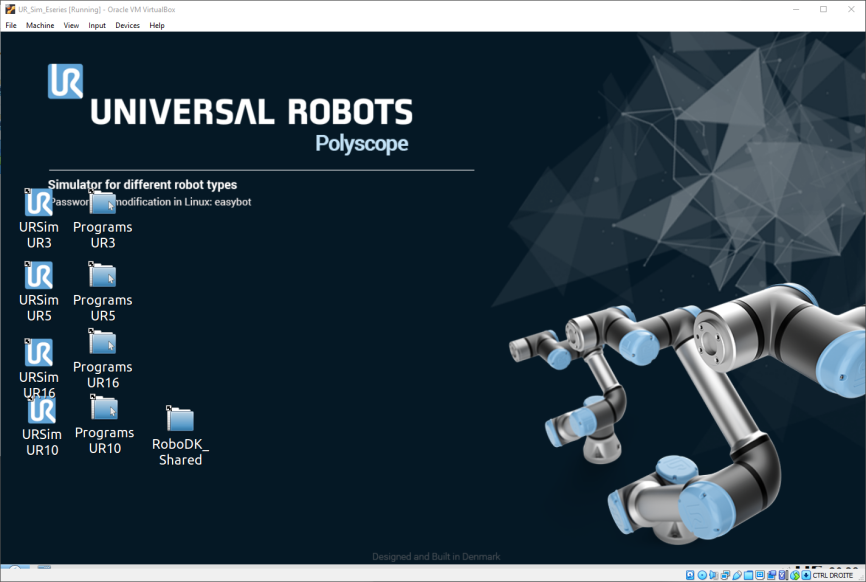
4.Запустите виртуальную машину URSim.
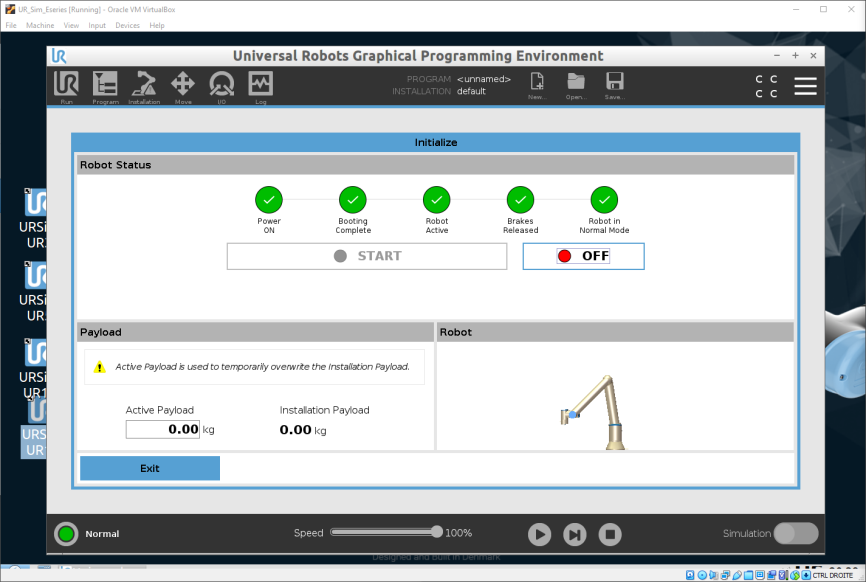
5.Запустите Polyscope с выбранной вами моделью UR.
6.Определите IP-адрес устройства для моделирования.
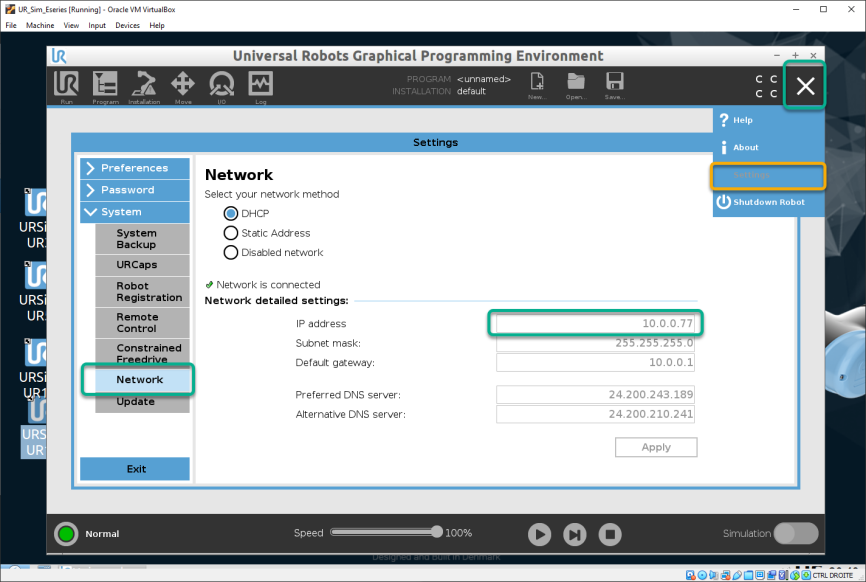
7.Перейдите в окно «Move» (Перемещение) в URSim.
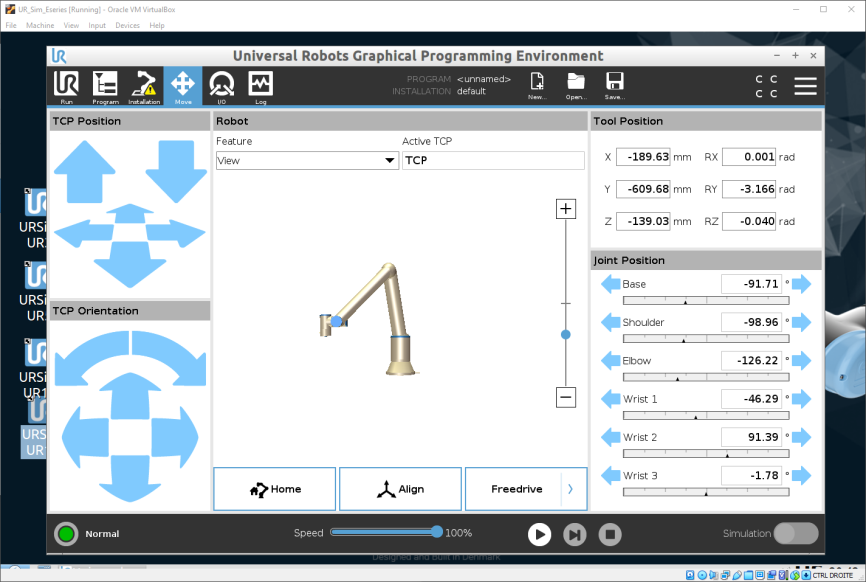
8.Откройте станцию в RoboDK с той же моделью UR.
9.Выберите «Connect» ➔ «Connect Robot».
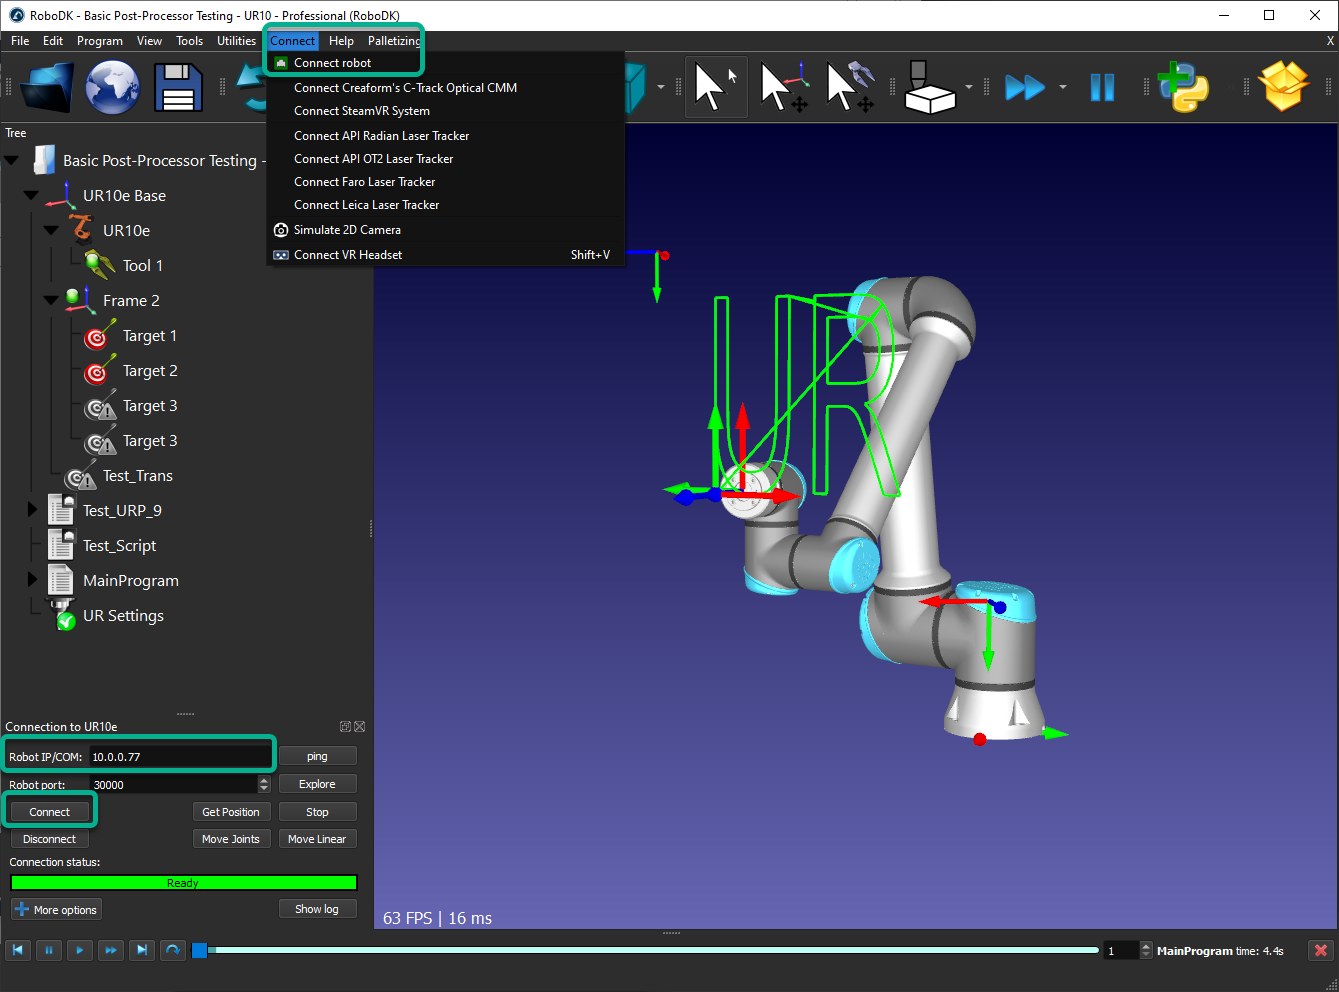
10.Введите IP-адрес UR Sim и нажмите «Connect».
11.Используйте функцию «Get Position» для получения координат положения робота URSim и примените их в RoboDK.
12.Используйте функцию «Move Joints», чтобы переместить робота URSim в положение, соответствующее положению робота в RoboDK.
13.Щелкните правой кнопкой мыши программу RoboDK, выберите «Run on robot» и «Run», чтобы запустить программу одновременно в RoboDK и в URSim.


