Настройка VirtualBox для URSim
В данном разделе описано, как создать новую виртуальную машину с помощью Oracle VM VirtualBox для моделирования контроллера Universal Robots.
Выполните следующие действия, чтобы создать новую виртуальную машину под управлением Linux и загрузить скачанный образ контроллера:
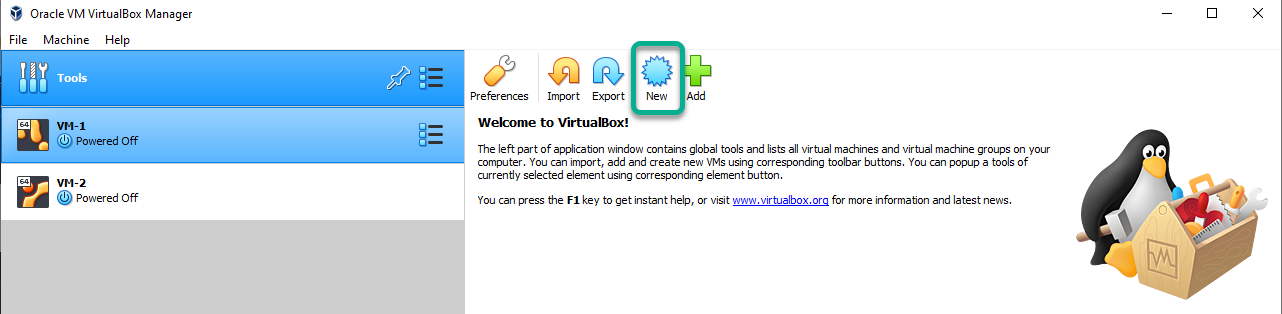
1.Запустите VirtualBox и нажмите «Создать».
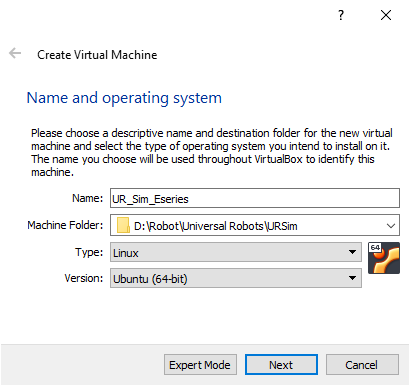
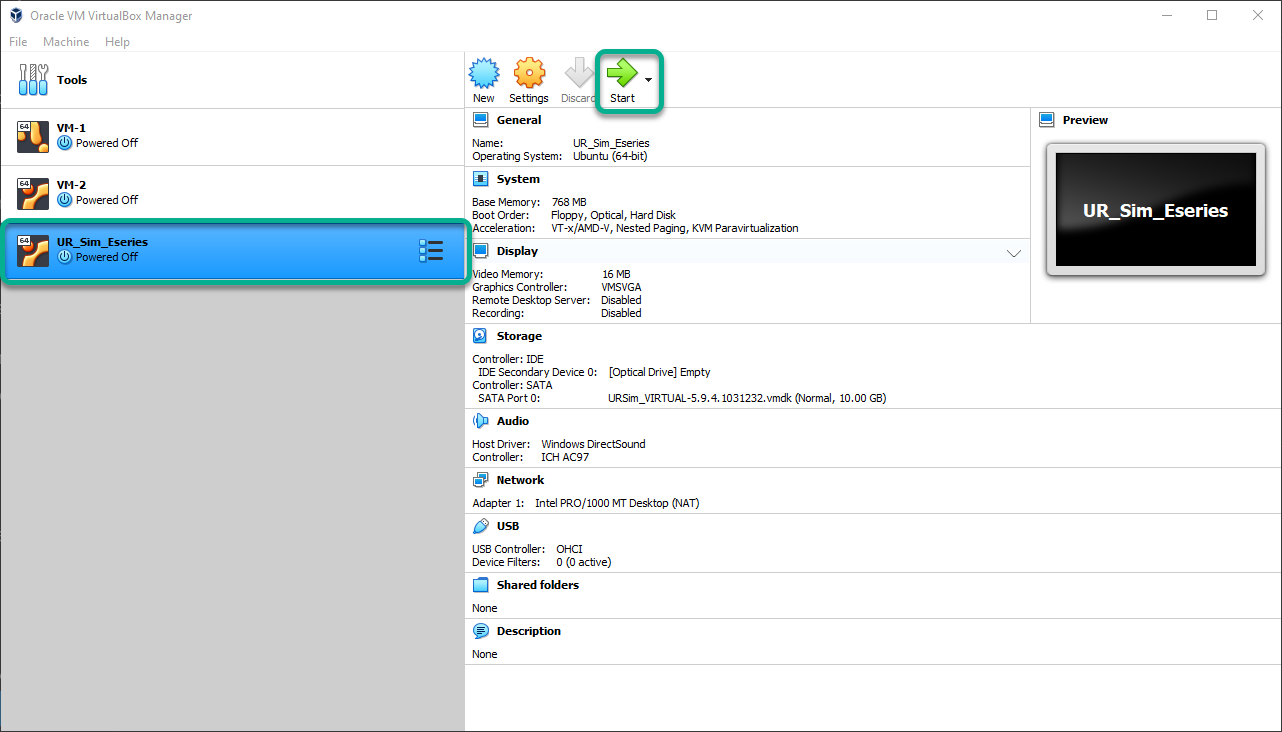
2.Укажите имя UR_Sim_Eseries и в поле «Папка машины» укажите созданную вами папку. В качестве типа выберите Linux, а в качестве версии — Ubuntu (64-разрядная).
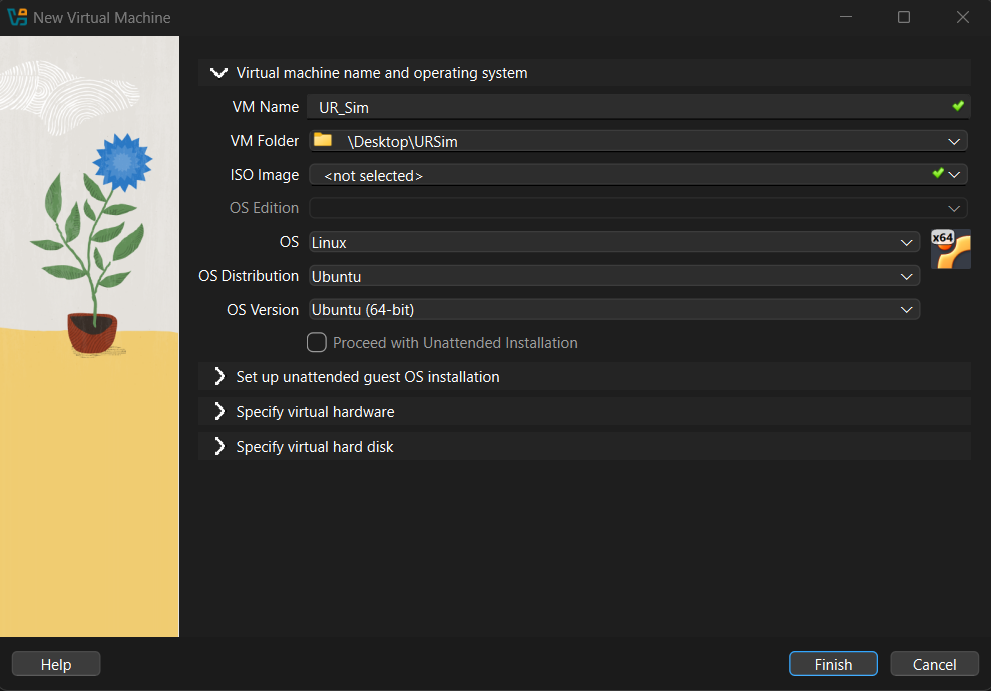
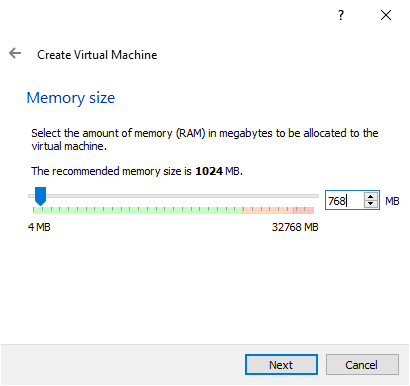
3.Установите размер памяти равным 768 МБ и нажмите «Далее».
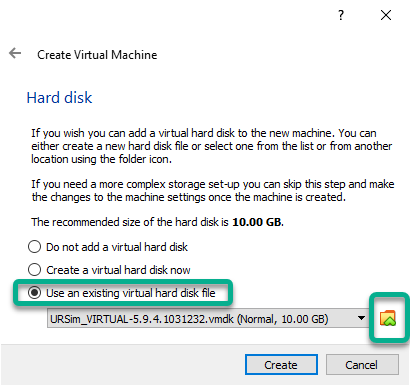
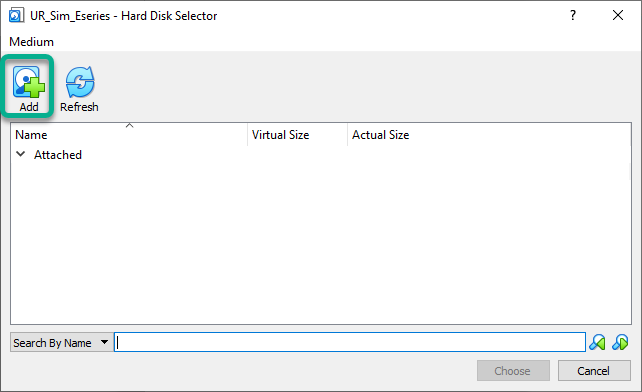
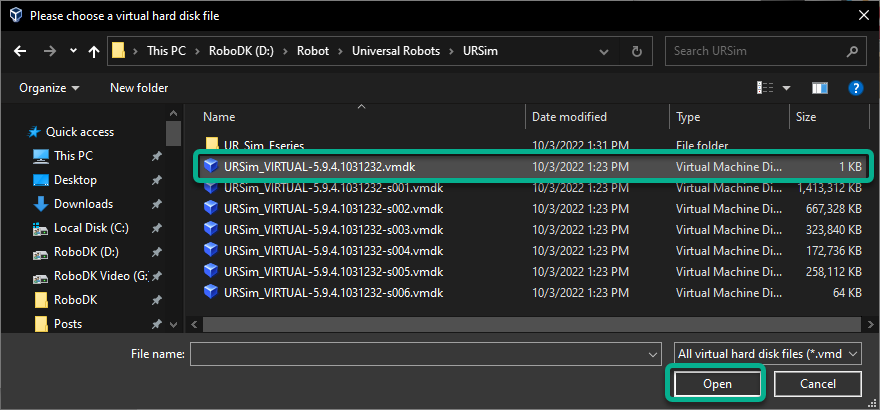
4.Выберите «Использовать существующий файл виртуального жесткого диска» и укажите путь к папке, в которую был распакован архив. Нажмите «Создать».
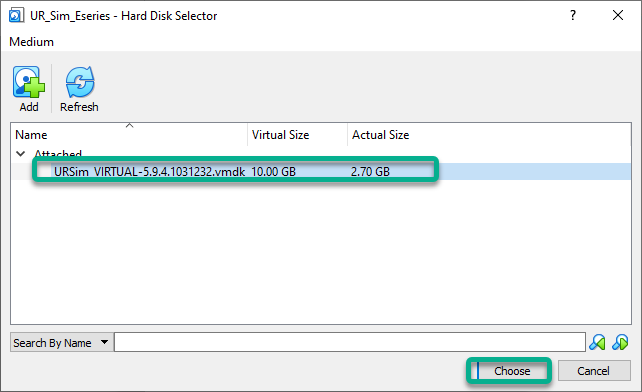
5.Нажмите «Запустить», чтобы запустить виртуальную машину.
6.Если появится сообщение об ошибке «Аппаратное ускорение недоступно», возможно, вам потребуется перезагрузить компьютер и изменить настройки BIOS, чтобы включить виртуализацию. После включения виртуализации вы сможете перезапустить Windows, VirtualBox и виртуальную машину.
7.Теперь виртуальная машина должна запуститься.