Обновление кинематики робота
Выполнение шагов, описанных в данном разделе, не является обязательным и требуется лишь в определённых случаях, когда при автономном программировании необходима высокая точность. В данном разделе объясняется, как ввести уникальные кинематические параметры вашего робота UR в RoboDK для точного моделирования его работы.
Кинематика контроллера UR уникальна для каждого робота. Кинематика представляет собой размерные параметры, определяющие робот в виде таблицы ДХ (Денавита-Хартенберга). Симулятор RoboDK по умолчанию использует номинальную кинематику UR, поэтому вы можете заметить расхождение от 2 до 10 мм между кинематикой симулятора и кинематикой контроллера.
Чтобы моделирование точно соответствовало реальному роботу, вы можете импортировать кинематику, специфичную для вашего робота UR, просто открыв файл URP, созданный с помощью пульта обучения.
Вы также можете загрузить файл URP вручную, выполнив следующую процедуру:
1.Получите файл URP, сгенерированный с использованием реального робота (не с помощью RoboDK или симулятора UR)
2.Откройте своего робота в RoboDK. Вы найдёте свой робот UR в каталоге RoboDK. Вы также можете использовать робота UR, доступного в одной из ваших существующих станций RoboDK.
3.Выберите «Инструменты» — «Запустить скрипт»
4.Выберите «UR_LoadControllerKinematics»
5.Выберите файл URP, извлечённый из контроллера робота.
Должно появиться сообщение, как показано на следующем изображении. Может отобразиться предупреждение, если вы загрузили неверный файл URP или выбрали не тот робот UR.
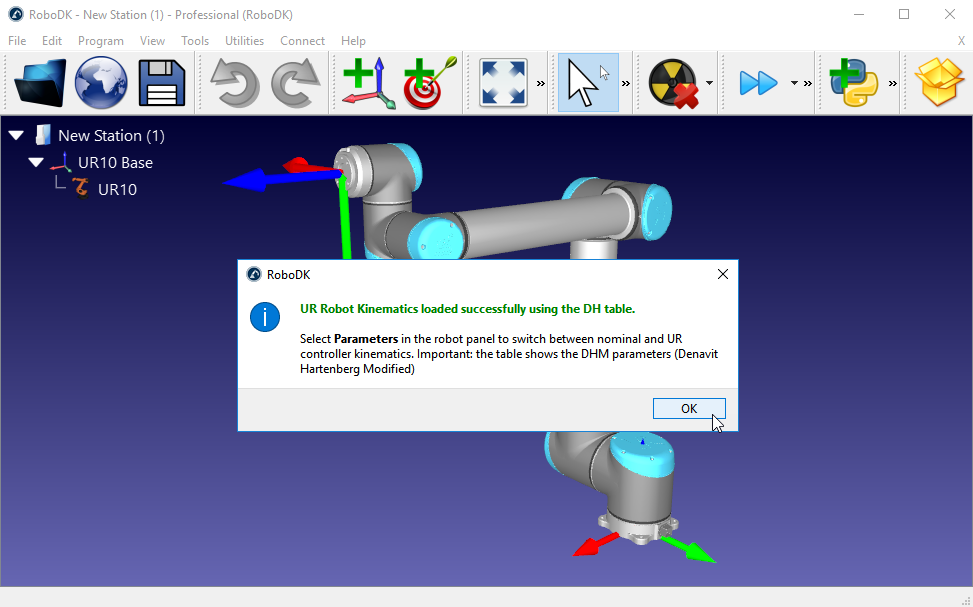
По завершении этой процедуры вы можете щелкнуть правой кнопкой мыши по роботу и выбрать «Сохранить как .robot». Эти параметры сохраняются вместе с файлом робота, и вы можете использовать этот файл вместо повторного выполнения данной процедуры для каждого нового проекта.
RoboDK извлекает из файла URP информацию, относящуюся конкретно к вашему роботу, и учитывает её при моделировании и автономном программировании в файле робота. Вы можете изменить эту настройку и вернуться к кинематике по умолчанию в меню параметров робота, как показано на следующем изображении.
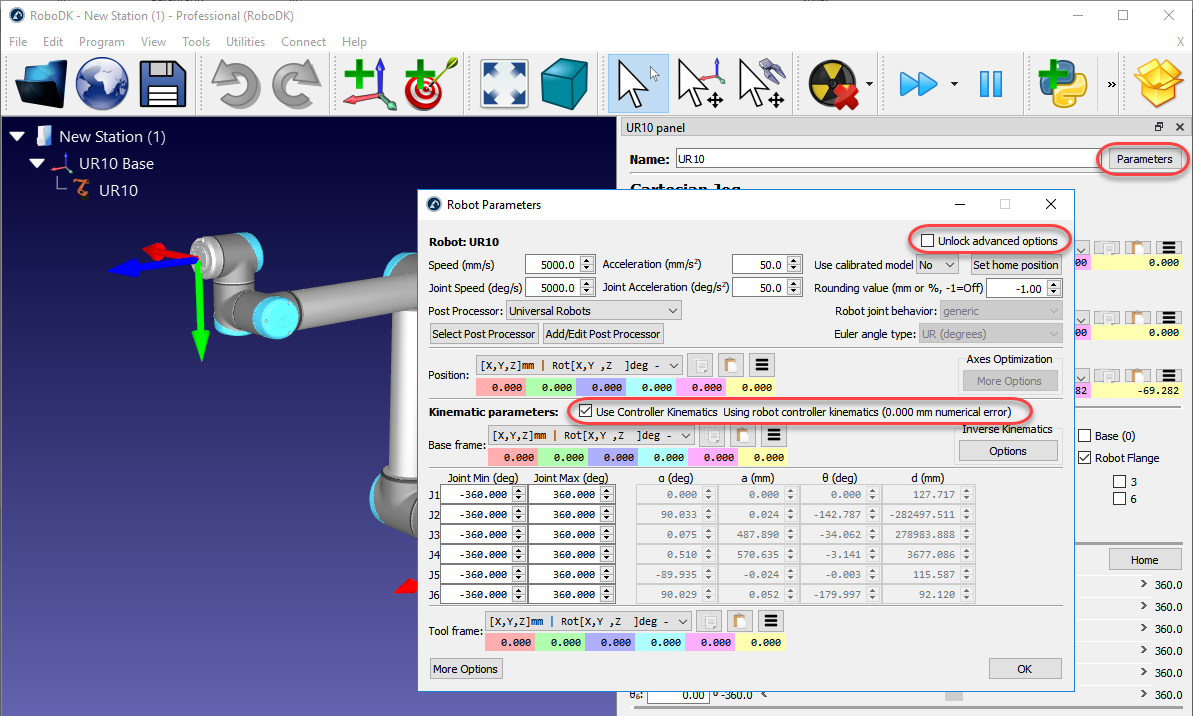
Вы заметите, что информация о позе, отображаемая на пульте обучения, совпадает с кинематикой, отображаемой в RoboDK (для сравнения убедитесь, что вы удалили систему инструмента и систему отсчета в RoboDK и на роботе UR).
Кинематика роботов UR отличается от одного робота к другому, поскольку каждый робот проходит заводскую калибровку компанией UR. Другие производители роботов, такие как KUKA, ABB, Motoman или Fanuc, не проводят калибровку своих роботов, если только вы не приобретете так называемую опцию «Абсолютная точность». Опции «Абсолютная точность» могут учитывать до 40 калибровочных параметров и более.
Данная процедура отличается от калибровки роботов в RoboDK. Калибровка роботов способствует повышению точности работы реального робота.


