Использование дополнения Smart Motion
Чтобы создать безопасную траекторию с помощью Smart Motion, выберите цели, к которым должен переместиться робот, и нажмите «Generate Path» (Сгенерировать траекторию). Дополнение выполнит расчёты за вас.
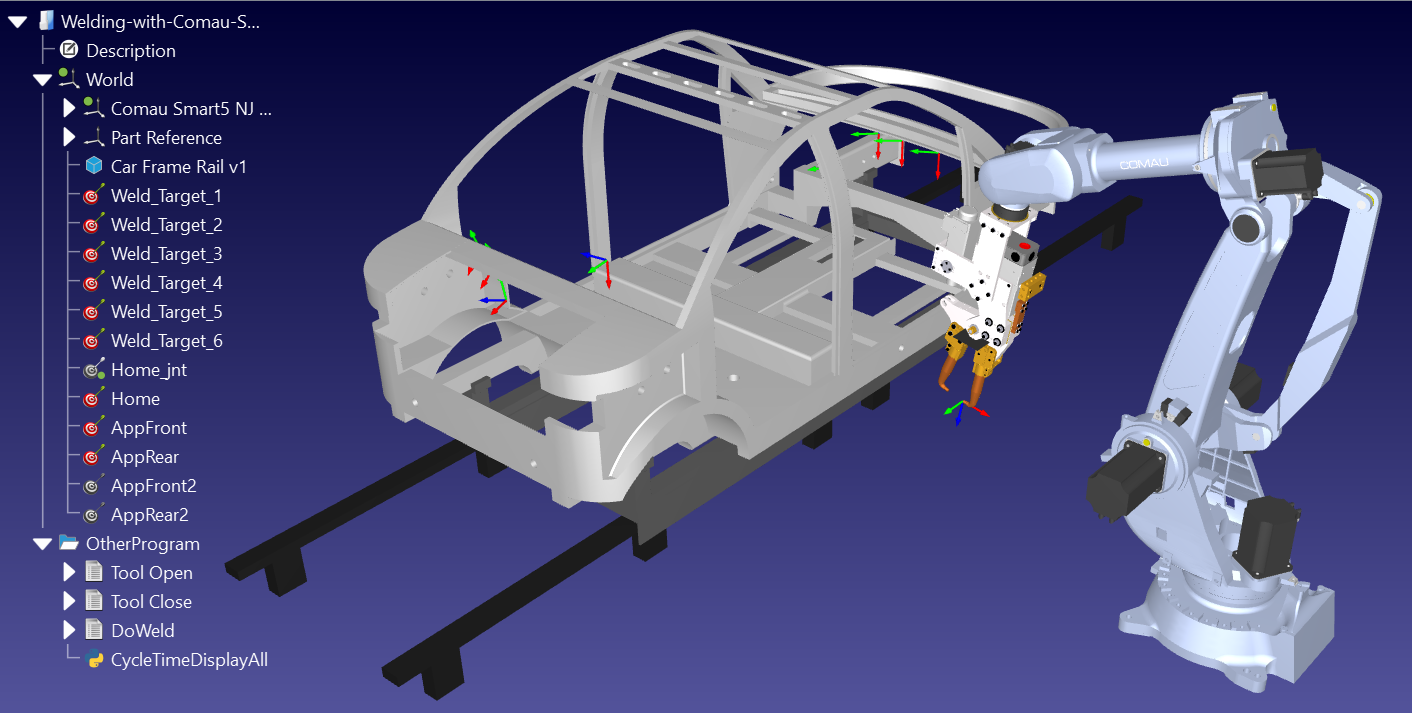
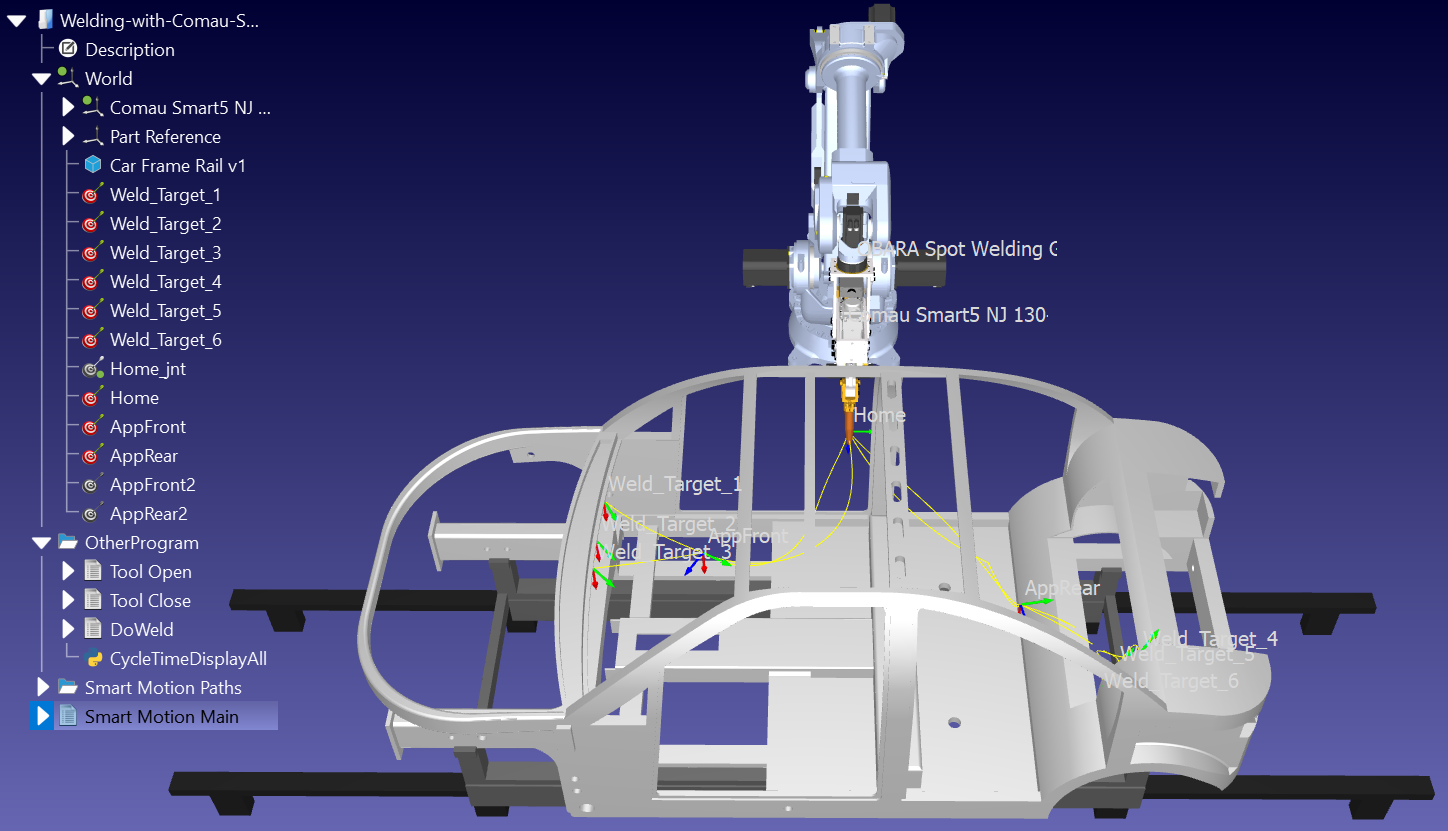
Для демонстрации работы дополнения Smart Motion мы воспользуемся следующим примером точечной сварки: «Точечная сварка с Comau». Данный пример включает в себя 4 компонента, описанные нами ранее.
Данный проект также содержит траектории, исключающие столкновения, в виде скриптов, созданных с помощью плагина PRM. Для демонстрации работы дополнения Smart Motion мы удаляем следующие программы, которые были созданы автоматически с помощью плагина PRM:
●AppFrontPg
●AppRearPg
●HomePg
●HomeToAppFront
●AppRearToHome
●Переход с главной страницы приложения на заднюю страницу приложения
●Из заднего плана приложения в передний план
●Главная
Общие инструкции
Для использования дополнения выполните следующие действия:
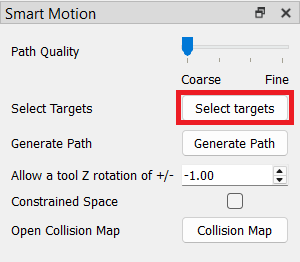
1.Откройте окно выбора целей: нажмите кнопку «Выбрать цели» в меню «Smart Motion», чтобы открыть окно выбора. Эти цели определяют траекторию, которую вы хотите сгенерировать.
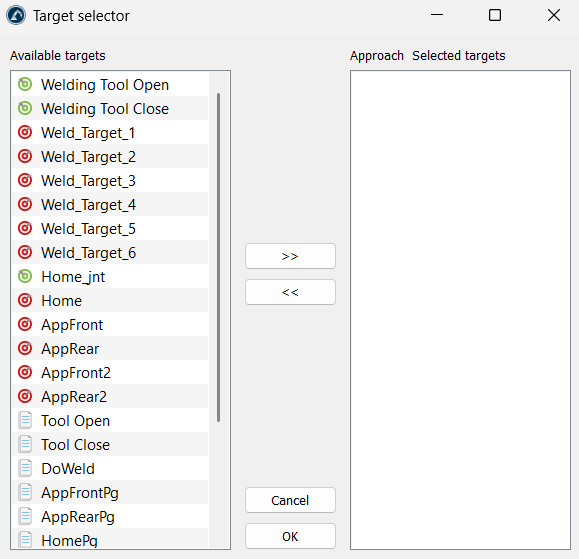
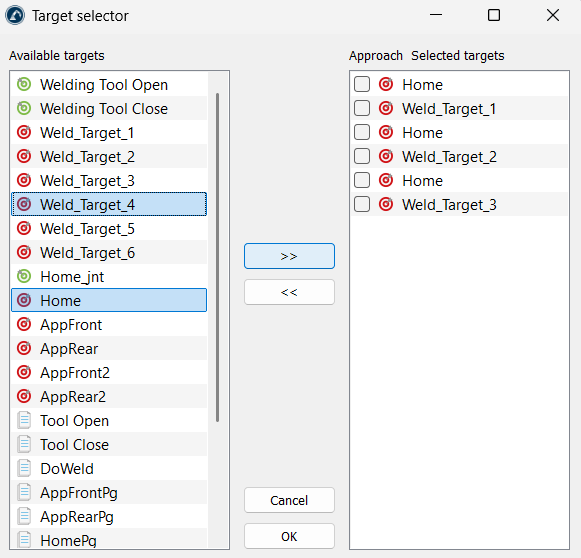
2.Выберите и упорядочьте точки: выберите нужные точки в разделе «Доступные цели» (Available targets) слева и нажмите кнопку >>, чтобы переместить их в раздел «Выбранные цели» (Selected targets) справа. Вы можете изменить их порядок в правой части (с помощью перетаскивания), чтобы определить, куда робот направится в первую очередь. После выбора целей вы можете подтвердить выбор, нажав кнопку «ОК» (OK).
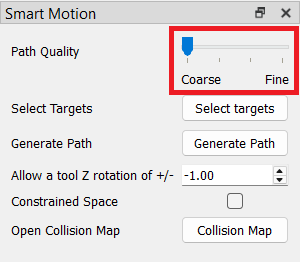
3.Выберите качество траектории: переместите ползунок «Качество траектории». Используйте настройку «Грубое» для быстрой проверки или переместите ползунок в сторону «Тонкое», чтобы робот безопасно проверял узкие пространства.
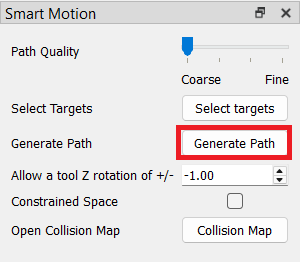
4.Создайте траекторию: нажмите кнопку «Сгенерировать траекторию». Инструмент создаст безопасное движение между каждой парой точек в вашем списке.
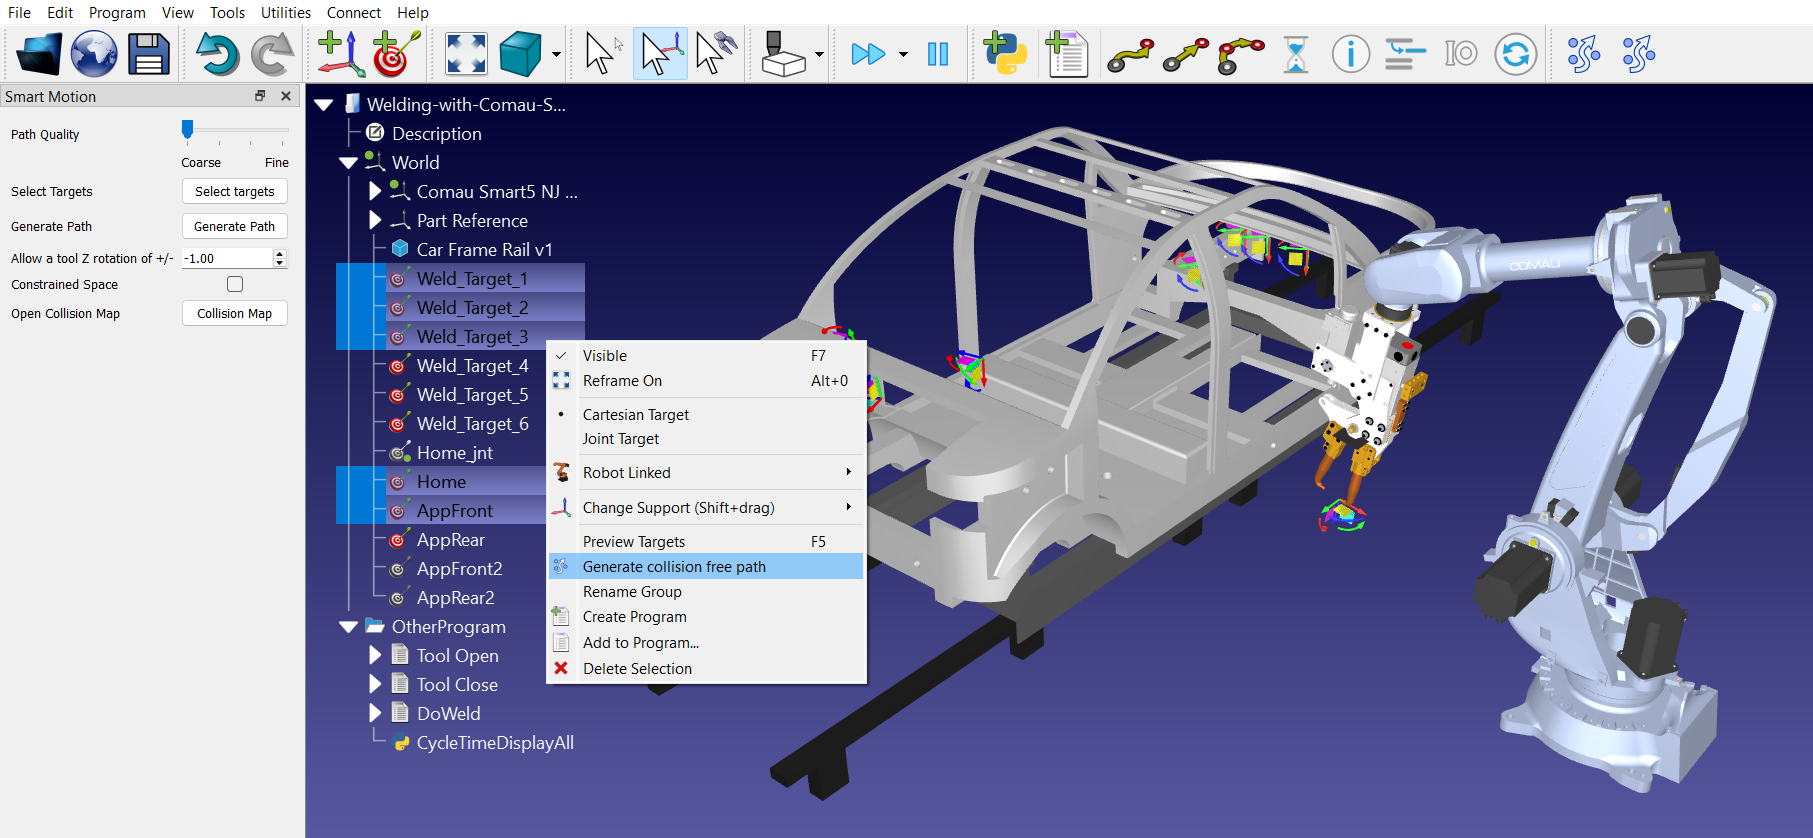
Вы также можете «связать элементы», выбрав несколько целей в дереве станции (в необходимом порядке) и щелкнув значок «Связать выбранные элементы» на панели инструментов (второй или крайний правый значок в Smart Motion).
Флажки в окне выбора целей
При настройке траектории движения через меню выбора целей список доступных точек переносится в список «Выбранные цели». Рядом с некоторыми из этих выбранных элементов можно установить или снять флажок с надписью «Подход».
Эти флажки служат в качестве интеллектуальных подсказок для модуля планирования траектории.
●Если флажок не установлен («Стандартная остановка»): робот рассматривает цель как строгое место назначения. Он спланирует полную траекторию от точки A до точки B, а затем — совершенно новую траекторию от точки B до точки C. Робот полностью сосредоточится на том, чтобы точно прибыть в точку B, прежде чем приступить к следующему шагу.
●Если флажок установлен («Проход мимо» или «Точка подхода»): установка флажка указывает алгоритму, что данная точка является лишь временной «ступенькой» или входными воротами на пути к реальному месту назначения. Вместо того чтобы разбивать движение на отдельные, жестко заданные отрезки (от A до B, затем от B до C), алгоритм оценивает всю цепочку (A ➔ B ➔ C) как единую плавную последовательность.
Отметка цели подхода полностью меняет то, как инструмент «Упростить программу» оптимизирует траекторию:
●Плавный поворот: поскольку алгоритм оптимизации знает, что роботу не требуется полностью останавливаться в точке подхода, он плавно сглаживает движение. Робот движется к точке подхода и плавно поворачивает к конечному пункту назначения без «заиканий» или резких остановок.
●Агрессивная оптимизация: когда инструмент упрощения обрабатывает траекторию с несколькими точками, он гораздо эффективнее устраняет ненужные и громоздкие движения, если может просматривать всю последовательность вперед, а не останавливать вычисления на каждой промежуточной цели. Это приводит к сокращению количества строк кода, обеспечению постоянной скорости робота и сокращению общего времени производства.


