Дополнительные параметры Smart Motion
Дополнение Smart Motion также предлагает дополнительные параметры для точной настройки решения в соответствии с нашими требованиями. Эти параметры позволяют настраивать некоторые параметры, влияющие на конечные результаты или сгенерированную траекторию.
Ограничение вращения инструмента
Вращение TCP можно ограничить с помощью опции «Разрешить вращение инструмента по оси Z на +/-» в меню. Если эта опция активна, вращения по осям X и Y блокируются, а вращение по оси Z ограничивается выбранным значением (например, +/- 45°).
Эта функция действует как противоположность параметру «Ограниченное пространство», заставляя решатель работать в декартовом пространстве для ограничения ориентации инструмента. Она блокирует вращения по осям X и Y, в то время как вращение по оси Z может быть ограничено определённым диапазоном углов (плюс или минус заданное значение). Если в этом поле установлено значение «0», вращение по оси Z также блокируется наряду с вращениями по осям X и Y. Чтобы оставить вращения всех трёх осей (X, Y и Z) разблокированными, укажите в этом параметре значение «-1».
Работа в ограниченном пространстве
Если включена опция «Ограниченное пространство», робот будет пытаться проникнуть через узкий проем или работать в заставленном предметами пространстве. Данная настройка принудительно заставляет использовать алгоритм в пространстве сочленений (а не в декартовом пространстве), что гарантирует, что тестируемая конфигурация является той же, что и используется. Это имеет решающее значение для морфологий роботов, у которых декартовые позы могут приводить к нескольким потенциальным конфигурациям сочленений, что вызывает проблемы при генерации траекторий. Принудительно используя пространство сочленений, система гарантирует, что найденная траектория является единственной и не содержит столкновений.
Открытие карты столкновений
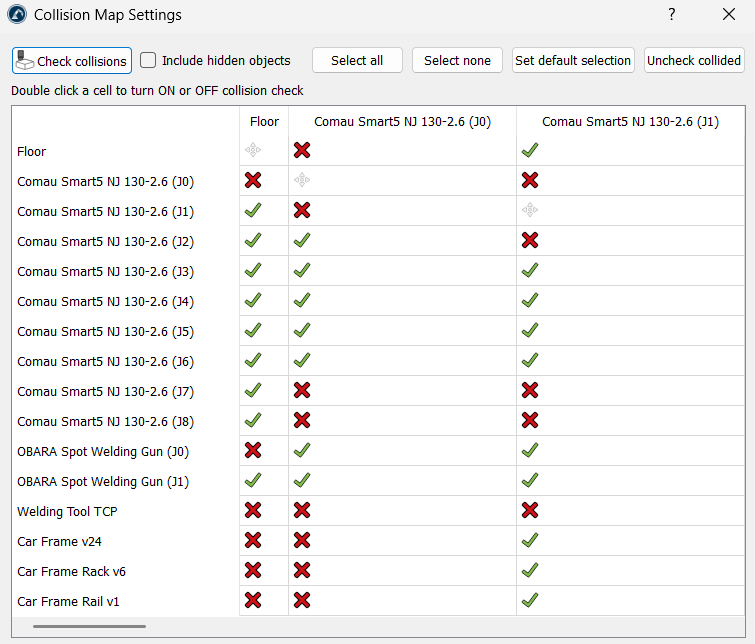
Вы также можете открыть настройки карты столкновений RoboDK, нажав кнопку «Карта столкновений» в меню Smart Motion. Правильно настроенная карта столкновений гарантирует, что Дополнение рассчитывает траекторию, сохраняя её свободной от столкновений, с помощью матрицы столкновений.
Упрощение сгенерированной программы
Опция «Упростить выбранную программу» позволяет пользователю сократить количество инструкций в программе, избегая при этом столкновений. Другими словами, она упрощает уже созданную программу, уменьшая количество целей на траектории и обеспечивая при этом отсутствие столкновений.
Это полезно в следующих аспектах:
1.Уменьшение объёма программы: Функция анализирует траекторию и удаляет ненужные цели. Это крайне важно для устаревших контроллеров роботов, которые имеют ограниченный объём памяти и могут хранить лишь определённое количество строк кода.
2.Более плавное движение: удаляя избыточные точки, вы предотвращаете «заикание» робота. Контроллеры иногда могут совершать рывки или замедляться, если получают слишком много команд для одной и той же небольшой области; упрощение траектории помогает роботу поддерживать более постоянную и плавную скорость.
3.Ускорение выполнения: упрощённая программа часто приводит к сокращению времени цикла, поскольку контроллеру робота не приходится обрабатывать столько точек, что позволяет ему сосредоточиться на поддержании запрограммированной скорости.
4.Очистка «запутанных» траекторий: если программа создана путем записи движений или импорта плотной CAD-траектории, она может содержать сотни ненужных точек. Данный инструмент «очищает» эти данные, при этом гарантируя, что новая, более короткая траектория по-прежнему позволяет избежать всех столкновений.
5.Сохранение безопасности конфигурации: Как и остальные функции Smart Motion, процесс упрощения учитывает конфигурацию робота. Это гарантирует, что при удалении точек робот не попытается случайно изменить свою конфигурацию (например, перевернуть локоть) таким образом, что это привело бы к столкновению.
Создание движений между программами
Система Smart Motion не ограничивается лишь связыванием целей; она также может объединять отдельные автономные программы. Эта функция чрезвычайно полезна для связывания сложных операций, таких как переход от последовательности захвата к траектории механообработки без ручного вмешательства.
Чтобы воспользоваться этой функцией, выберите отдельные элементы программ в интерфейсе «Выбор цели» для расчёта безопасных траекторий перехода от конечного состояния первой программы к начальному состоянию второй.
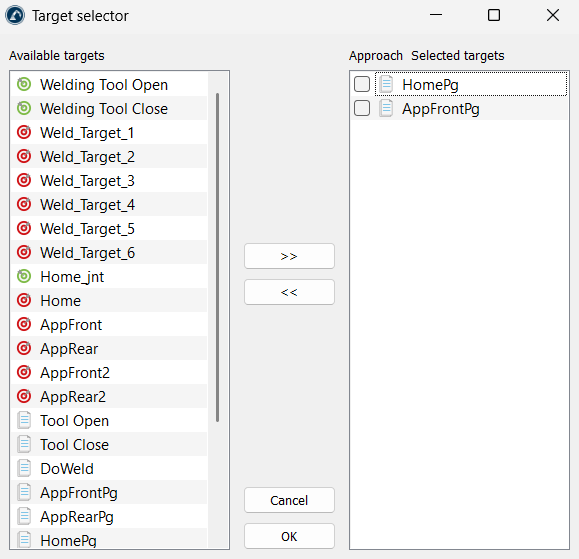
Дополнение связывает две программы, определяя последнее перемещение первой программы и первое перемещение последующей программы, тем самым эффективно генерируя соединительную траекторию между ними.


