Настройка Smart Motion
Вам необходимо убедиться, что ваш проект RoboDK имеет надлежащую конфигурацию для эффективного использования планировщика Smart Motion.
Ваш проект должен включать следующее:
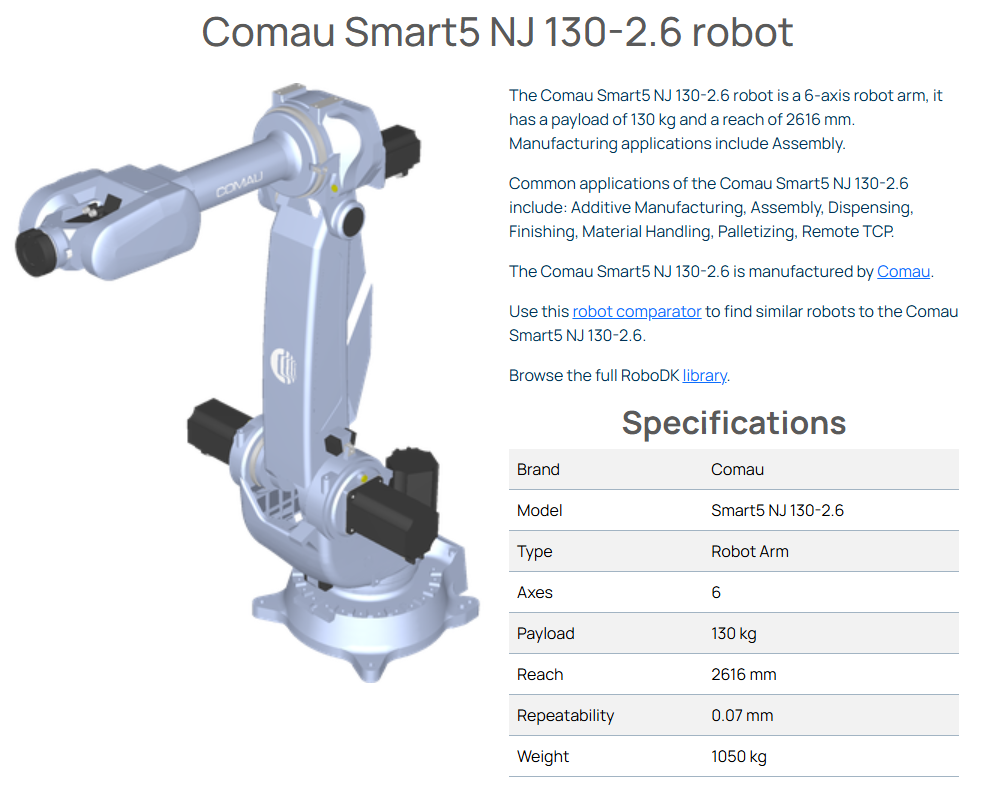
1.Робот: один манипулятор. В нашем примере используется робот Comau Smart5 NJ 130-2.6.
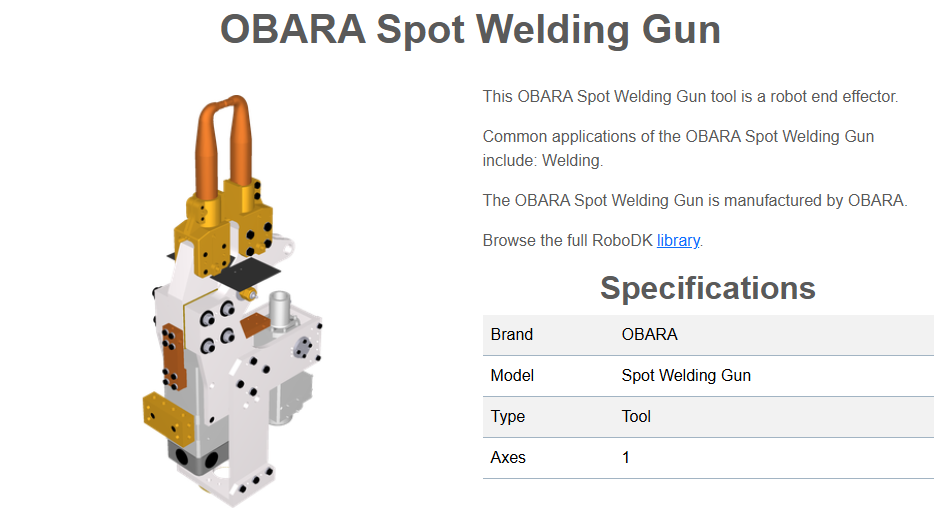
2.Инструмент: один или несколько инструментов (TCP). В примере точечной сварки будет использоваться пистолет для точечной сварки OBARA.
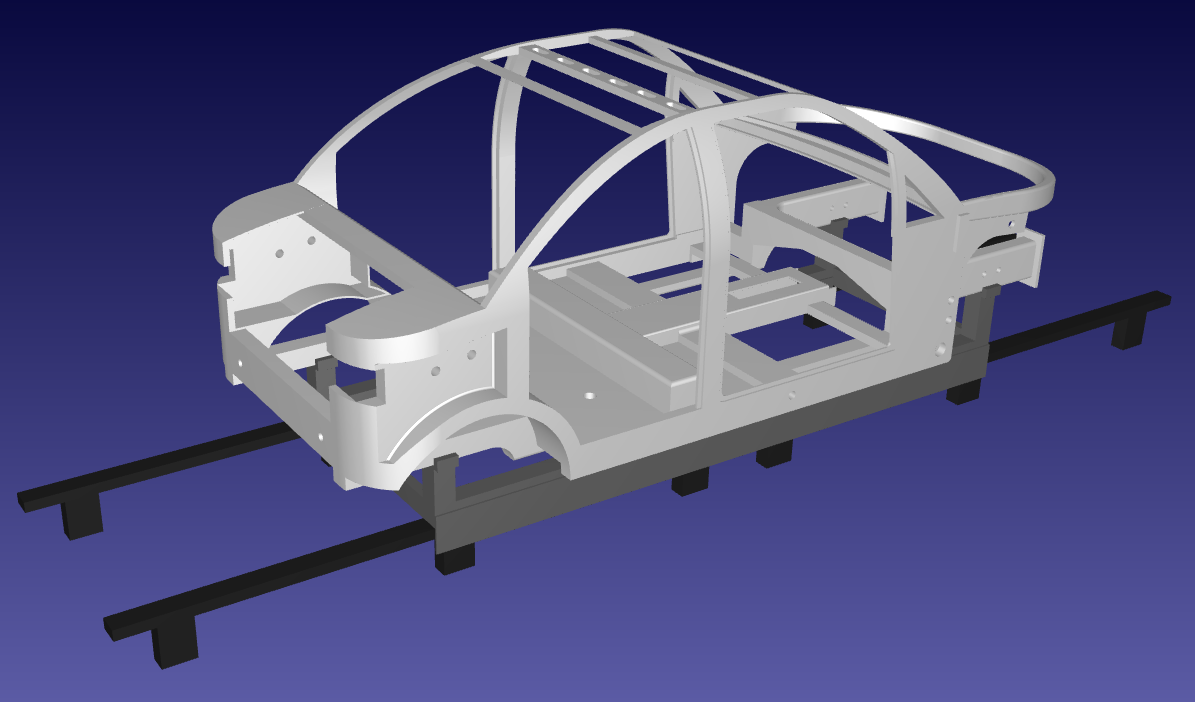
3.Объекты: в рабочей зоне должен находиться как минимум один объект (препятствие), чтобы можно было использовать функцию предотвращения столкновений. В данном случае мы использовали настраиваемую раму автомобиля вместе со стойкой для рамы автомобиля и рельсом для рамы автомобиля.
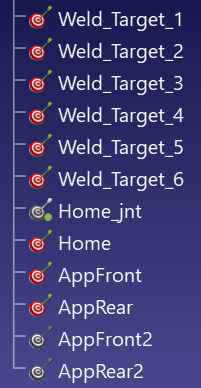
4.Целевые точки: Начальная и конечная точки сгенерированной траектории должны быть определены с помощью целевых точек. Таким образом, на станции должно присутствовать не менее двух целевых точек. В данном примере предусмотрены целевые точки подхода и отвода в передней и задней частях, а также несколько целевых точек внутри автомобильной рамы, где должна производиться точечная сварка.