Общие инструкции
Для использования дополнения выполните следующие действия:
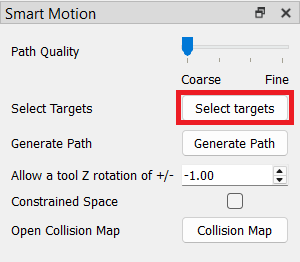
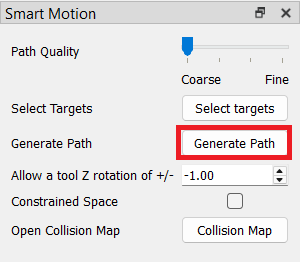
1.Откройте окно выбора целей: нажмите кнопку «Выбрать цели» в меню «Smart Motion», чтобы открыть окно выбора. Эти цели определяют траекторию, которую вы хотите сгенерировать.
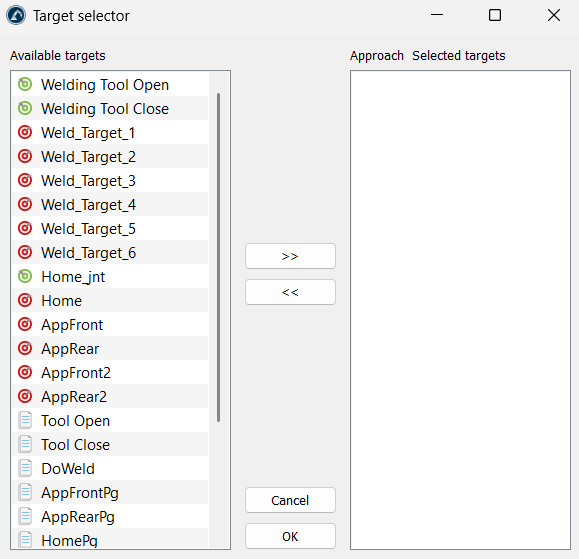
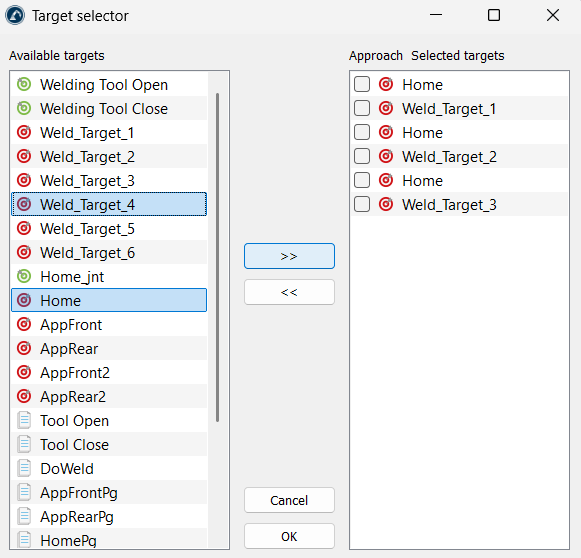
2.Выберите и упорядочьте точки: выберите нужные точки в разделе «Доступные цели» (Available targets) слева и нажмите кнопку >>, чтобы переместить их в раздел «Выбранные цели» (Selected targets) справа. Вы можете изменить их порядок в правой части (с помощью перетаскивания), чтобы определить, куда робот направится в первую очередь. После выбора целей вы можете подтвердить выбор, нажав кнопку «ОК» (OK).
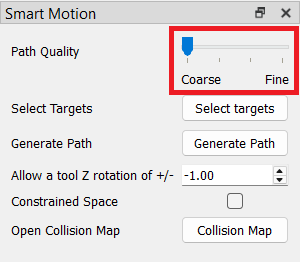
3.Выберите качество траектории: переместите ползунок «Качество траектории». Используйте настройку «Грубое» для быстрой проверки или переместите ползунок в сторону «Тонкое», чтобы робот безопасно проверял узкие пространства.
4.Создайте траекторию: нажмите кнопку «Сгенерировать траекторию». Инструмент создаст безопасное движение между каждой парой точек в вашем списке.
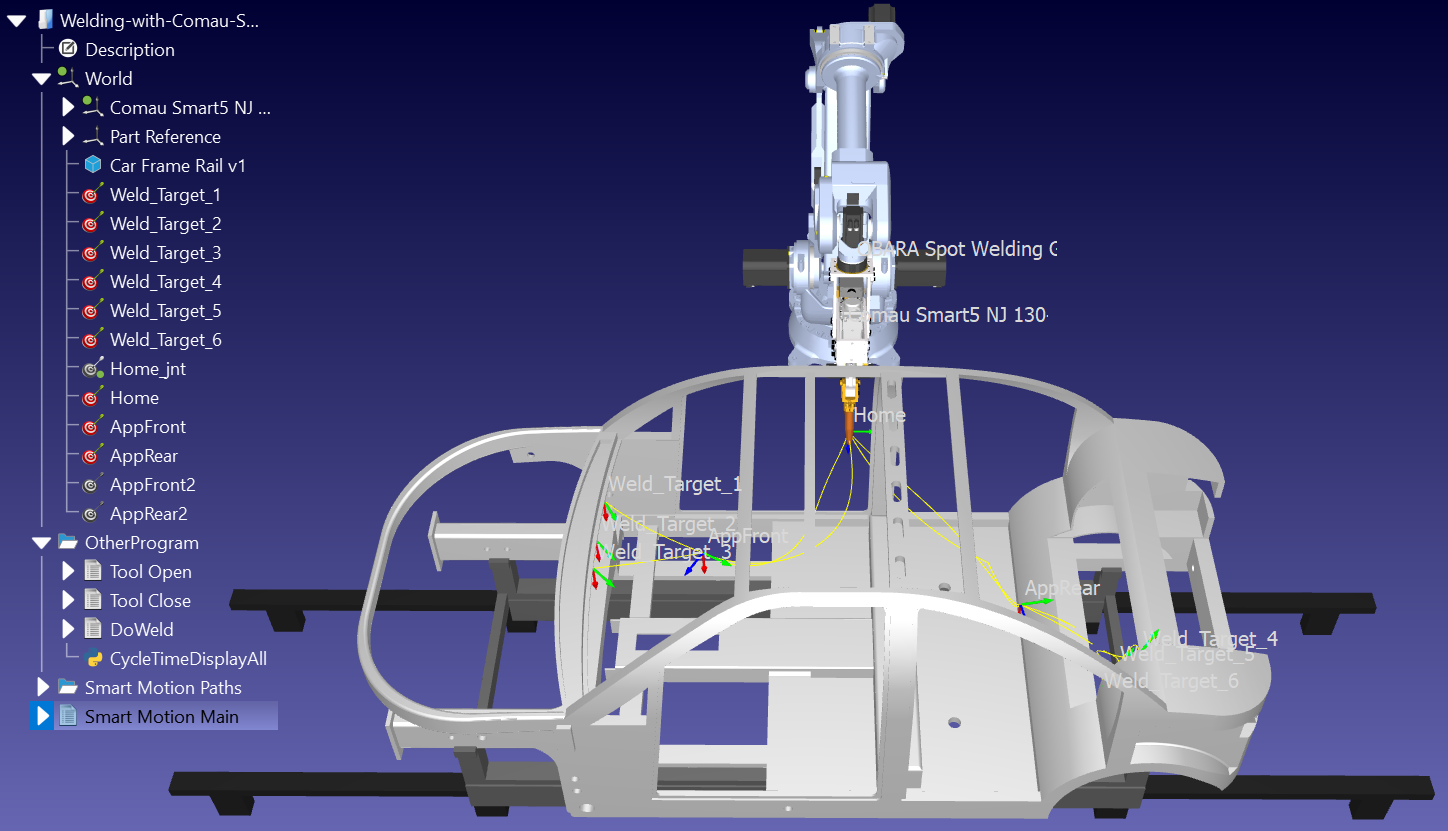
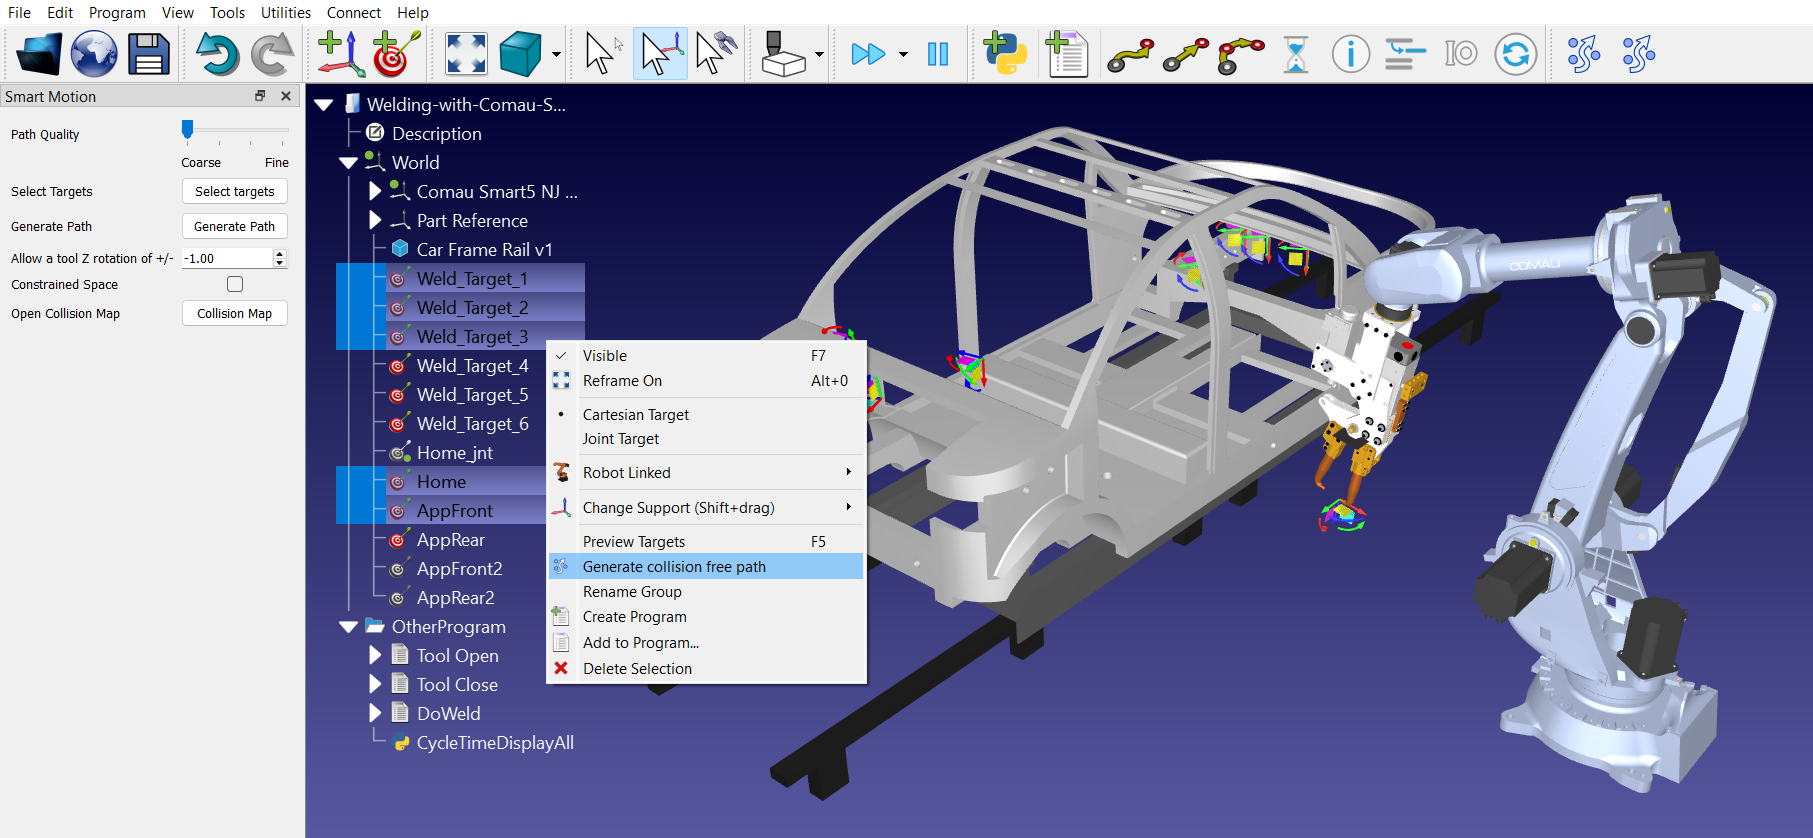
Вы также можете «связать элементы», выбрав несколько целей в дереве станции (в необходимом порядке) и щелкнув значок «Связать выбранные элементы» на панели инструментов (второй или крайний правый значок в Smart Motion).


