Калибровка робота
В данном разделе описано, как автоматически провести калибровку робота с помощью RoboDK TwinTrack и вашей измерительной системы. Калибровка робота позволяет повысить его точность до 0,150 мм при генерации программ в автономном режиме или с использованием инструментов обучения по демонстрации TwinTrack в RoboDK (уровень точности в значительной степени зависит от качества и размера робота).
Рекомендуется проводить калибровку робота после сборки робототехнической ячейки или после внесения существенных изменений (например, при смене полезной нагрузки инструмента). Это поможет добиться максимальной точности.
Перед началом калибровки вы можете смоделировать свою робототехническую ячейку в RoboDK, чтобы автоматически избежать столкновений. Для обхода нежелательных зон можно использовать простые геометрические фигуры, такие как плоскости или кубы. Вы также можете ограничить пространство движения сочленений робота.
Для запуска процедуры калибровки робота выберите «TwinTrack» ➔ «Calibrate robot».
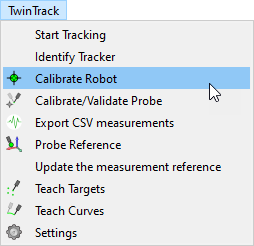
Эта операция поможет вам провести калибровку робота, включая автоматическую генерацию точек для калибровки и проверки. RoboDK может автоматически генерировать точки, видимые трекером.
Процедура калибровки робота требует проведения около 200 измерений. Процедура начинается с выполнения ряда измерений вблизи начальной позиции робота.
После того как настройка будет готова и связь с роботом будет установлена надлежащим образом, процедура калибровки займет 15–30 минут.
Система не требует специальных приспособлений или аксессуаров; она просто отслеживает положение инструмента относительно эталонной точки трекера.
Не страшно, если вы пропустите некоторые измерения из-за того, что цели не видны.


