Калибровка системы
В данном разделе приведены инструкции по калибровке датчика и, при необходимости, вашего робота, а также по настройке системы измерения в соответствии с вашей реальной конфигурацией.
Эти действия необходимо выполнить лишь один раз, однако они имеют большое значение для получения точных результатов.
Если ваша система измерения недостаточно точна для калибровки робота (например, трекеры HTC Vive), вам следует пропустить этап калибровки робота. Однако обязательно выполните шаги, описанные в разделе «Настройка для автономного программирования».
Калибровка робота
В данном разделе описано, как автоматически провести калибровку робота с помощью RoboDK TwinTrack и вашей измерительной системы. Калибровка робота позволяет повысить его точность до 0,150 мм при генерации программ в автономном режиме или с использованием инструментов обучения по демонстрации TwinTrack в RoboDK (уровень точности в значительной степени зависит от качества и размера робота).
Рекомендуется проводить калибровку робота после сборки робототехнической ячейки или после внесения существенных изменений (например, при смене полезной нагрузки инструмента). Это поможет добиться максимальной точности.
Перед началом калибровки вы можете смоделировать свою робототехническую ячейку в RoboDK, чтобы автоматически избежать столкновений. Для обхода нежелательных зон можно использовать простые геометрические фигуры, такие как плоскости или кубы. Вы также можете ограничить пространство движения сочленений робота.
Для запуска процедуры калибровки робота выберите «TwinTrack» ➔ «Calibrate robot».
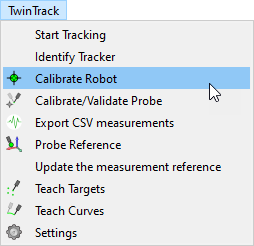
Эта операция поможет вам провести калибровку робота, включая автоматическую генерацию точек для калибровки и проверки. RoboDK может автоматически генерировать точки, видимые трекером.
Процедура калибровки робота требует проведения около 200 измерений. Процедура начинается с выполнения ряда измерений вблизи начальной позиции робота.
После того как настройка будет готова и связь с роботом будет установлена надлежащим образом, процедура калибровки займет 15–30 минут.
Система не требует специальных приспособлений или аксессуаров; она просто отслеживает положение инструмента относительно эталонной точки трекера.
Не страшно, если вы пропустите некоторые измерения из-за того, что цели не видны.
Калибровка датчика
Важно правильно провести калибровку наконечника датчика и убедиться, что его показания соответствуют заданным допускам.
Калибровка наконечника датчика осуществляется путем перемещения наконечника вокруг неподвижной точки.
Выберите «TwinTrack» → «Калибровка/проверка наконечника датчика», чтобы начать калибровку инструмента.
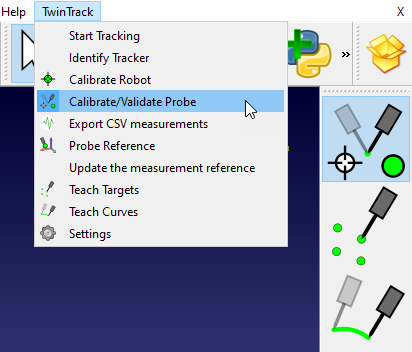
В данном случае, поскольку мы используем датчик Creaform HandyProbe, вы можете провести калибровку датчика с помощью программного обеспечения Creaform VXElements и проверить его с помощью RoboDK.
Для проверки наконечника датчика вам достаточно перемещать его вокруг неподвижной точки, и RoboDK отобразит показатели точности.
Настройка для автономного программирования
В данном разделе приведено руководство по процедуре сопоставления реальной измерительной системы с вашей системой моделирования в автономном режиме. Это позволяет создать цифровой двойник, в котором система моделирования и реальная установка используют общую систему отсчета.
Вы можете использовать функции обучения по демонстрации TwinTrack даже без откалиброванного робота или реального робота. Это означает, что вы можете моделировать и программировать робота в автономном режиме, используя только измерительную систему, до того как у вас появится доступ к реальному роботу.
Вам просто понадобится деталь с чётко определённой системой координат, которую можно использовать в качестве эталона. Эталон должен быть одинаковым как в автономном режиме, так и в реальной установке.
Как только измерительная система и деталь (реальная или смоделированная) будут готовы, вы можете выполнить следующие шаги для определения системы координат вашего измерительного устройства:
1.Определите систему координат детали с помощью реального робота, воспользовавшись опцией «Определить систему отсчета» в меню «Утилиты». Если у вас нет реального робота, используйте приблизительное положение системы координат в моделировании RoboDK. Позже вы сможете повторить эту процедуру с реальной установкой.
2.Щелкните правой кнопкой мыши по системе координат вашей детали (или по системе координат, к которой прикреплено зажимное приспособление).
3.Выберите «Обновить систему отсчёта измерений».
4.Следуйте инструкциям на экране, чтобы с помощью щупа зафиксировать 3 точки вашей реальной детали. Эти 3 точки определяют систему координат в правильном порядке: начало координат, точка на оси X+ и точка на оси Y+.
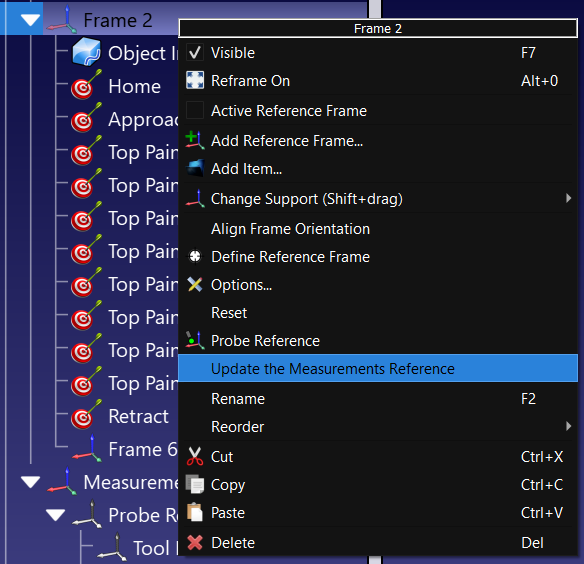
Измерительная система будет обновлена соответствующим образом, и вы сможете приступить к заданию точек, кривых или других систем координат.


