Настройка для автономного программирования
В данном разделе приведено руководство по процедуре сопоставления реальной измерительной системы с вашей системой моделирования в автономном режиме. Это позволяет создать цифровой двойник, в котором система моделирования и реальная установка используют общую систему отсчета.
Вы можете использовать функции обучения по демонстрации TwinTrack даже без откалиброванного робота или реального робота. Это означает, что вы можете моделировать и программировать робота в автономном режиме, используя только измерительную систему, до того как у вас появится доступ к реальному роботу.
Вам просто понадобится деталь с чётко определённой системой координат, которую можно использовать в качестве эталона. Эталон должен быть одинаковым как в автономном режиме, так и в реальной установке.
Как только измерительная система и деталь (реальная или смоделированная) будут готовы, вы можете выполнить следующие шаги для определения системы координат вашего измерительного устройства:
1.Определите систему координат детали с помощью реального робота, воспользовавшись опцией «Определить систему отсчета» в меню «Утилиты». Если у вас нет реального робота, используйте приблизительное положение системы координат в моделировании RoboDK. Позже вы сможете повторить эту процедуру с реальной установкой.
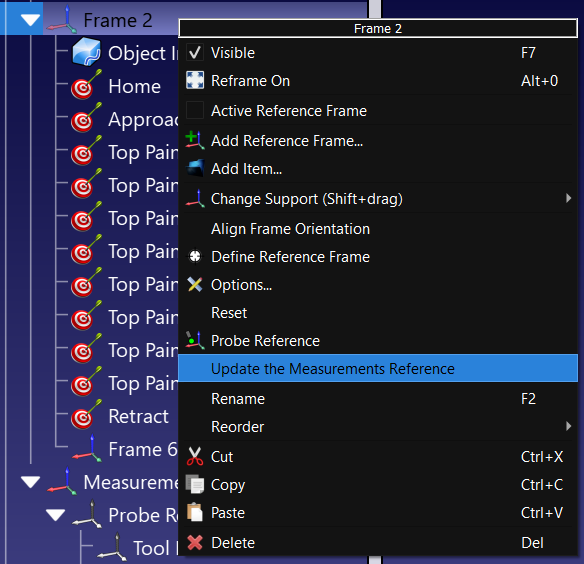
2.Щелкните правой кнопкой мыши по системе координат вашей детали (или по системе координат, к которой прикреплено зажимное приспособление).
3.Выберите «Обновить систему отсчёта измерений».
4.Следуйте инструкциям на экране, чтобы с помощью щупа зафиксировать 3 точки вашей реальной детали. Эти 3 точки определяют систему координат в правильном порядке: начало координат, точка на оси X+ и точка на оси Y+.
Измерительная система будет обновлена соответствующим образом, и вы сможете приступить к заданию точек, кривых или других систем координат.


