Настройка системы координат
С помощью RoboDK TwinTrack вы можете измерять и определять положение ваших систем координат (или систем отсчета) для определения местоположения объектов в рабочей зоне робота.
Щелкните правой кнопкой мыши по системе координат и выберите «Измерить систему отсчета».
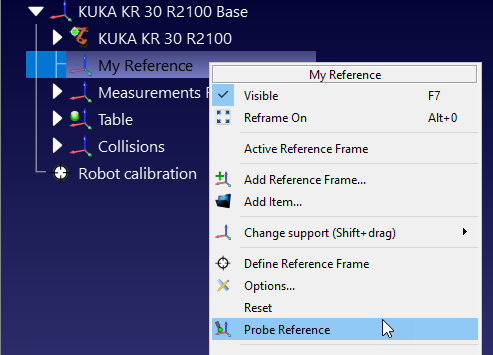
Совет: если у вас нет пользовательской системы отсчета, обязательно добавьте новую систему отсчета, привязанную к основанию вашего робота (выберите «Программа» ➔«Добавить систему отсчета»).
Затем вам необходимо измерить 3 точки в следующем порядке:
1.Первая точка — в начале координат.
2.Вторая точка — вдоль положительной оси X.
3.Третья точка — вдоль положительной оси Y.
Правильно настроив систему координат, вы сможете программировать роботов удалённо. Например, если у вас есть правильно определённое приспособление, при программировании новой детали вы сможете просто сделать это из своего офиса или дома, даже не находясь рядом с роботом.
Видео: Как создать систему координат с помощью RoboDK TwinTrack: https://youtu.be/IP2UMXQk-nY?t=32.


