Обучение целям
С помощью RoboDK TwinTrack вы можете вручную создавать цели для робота, обучая точки с помощью щупа.
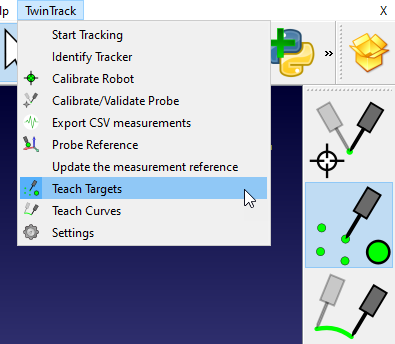
Вы можете запустить режим обучения целям, выбрав «TwinTrack» → «Обучение целям». Эта кнопка по умолчанию также доступна на панели инструментов TwinTrack.
RoboDK рассчитывает и отображает положение робота в режиме реального времени на основе положения вашей руки. Вы можете легко увидеть, какие области доступны для вашего робота.
С помощью опции «Создание целей» вы будете обучать одной цели при каждом нажатии кнопки. Когда вы захотите создать программу, нажмите вторую кнопку щупа, и RoboDK проведет моделирование программы:
●Первая кнопка: обучение целям.
●Вторая кнопка: создание и моделирование программы в RoboDK.
●Удерживайте вторую кнопку: запуск программы на роботе.


