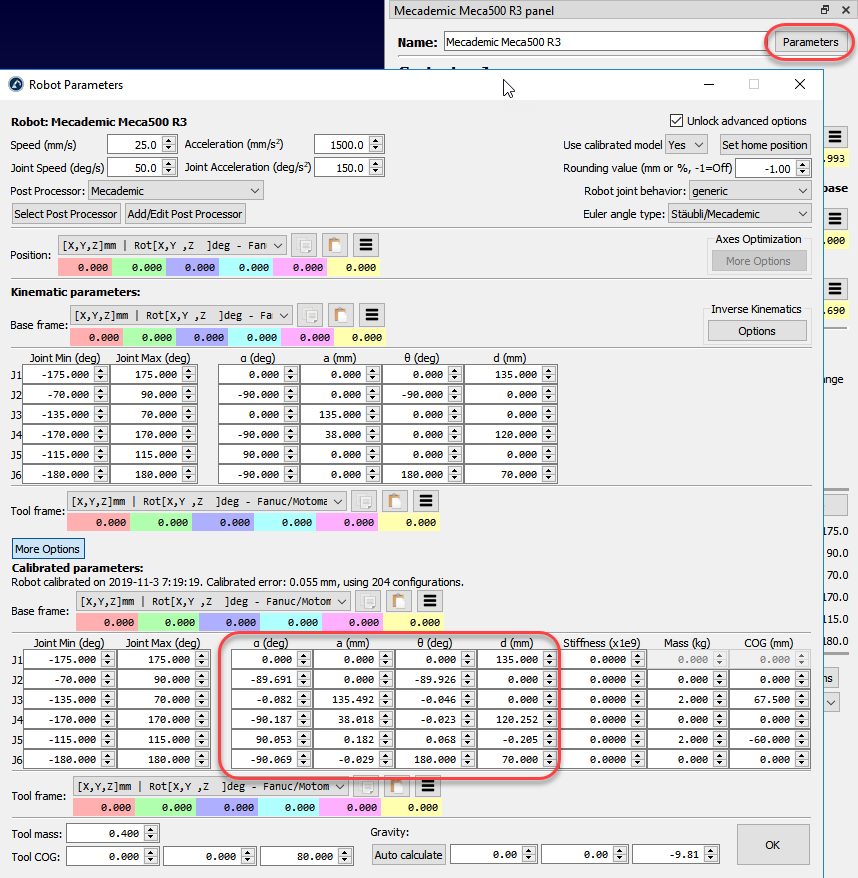
Калибровка параметров робота
После калибровки робота вы можете получить доступ к откалиброванным параметрам в меню «Параметры». Некоторые контроллеры роботов позволяют изменять определенные параметры робота.
Примечание: RoboDK использует модифицированную конвенцию Денавита-Хартенберга. Обязательно используйте все выбранные/откалиброванные параметры.
Важно: необходимо убедиться, что при обновлении параметров контроллера робота не будут генерироваться отфильтрованные программы.