Обучение кривым в движении
Вы можете создавать кривые, цели и системы координат на движущемся объекте, если ваша измерительная система поддерживает одновременное отслеживание нескольких объектов. Это можно сделать, следуя той же процедуре, что и в случае с неподвижными объектами.
Основное отличие заключается в том, что движущийся объект необходимо отслеживать в режиме реального времени (с помощью трекера или отражающих мишеней). Например, если вы используете измерительную систему Creaform C-Track, вам следует указать модель в разделе привязки детали и связать её с системой координат, которую она представляет.
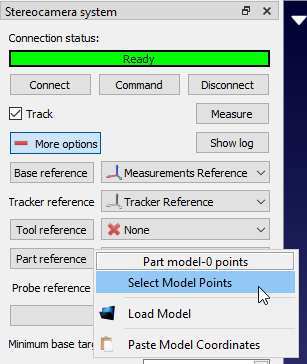
В RoboDK необходимо правильно задать зависимость между системами координат и объектами, чтобы вы могли определять новые системы координат относительно движущейся цели.
Данный метод программирования деталей может оказаться менее точным, чем в случае, когда детали находятся в неподвижном состоянии.


