Обучение кривым
С помощью RoboDK TwinTrack вы можете вручную создавать траектории движения робота или кривые с помощью датчика.
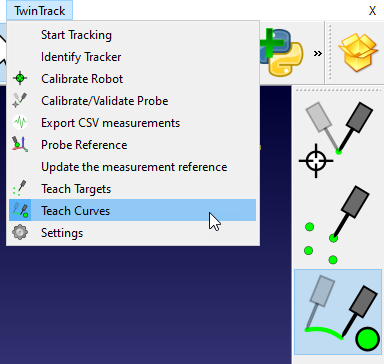
Вы можете запустить режим обучения целям, выбрав «TwinTrack» → «Обучение кривым». Эта кнопка по умолчанию также доступна на панели инструментов TwinTrack.
RoboDK рассчитывает и отображает положение робота в режиме реального времени на основе положения вашей руки. Вы можете легко увидеть, какие области доступны для вашего робота.
Вы можете создать кривую, удерживая первую кнопку датчика. Когда вы захотите создать программу, нажмите вторую кнопку датчика, и RoboDK создаст и проведет моделирование программы:
●Удерживайте первую кнопку: обучение кривым/траекториям.
●Вторая кнопка: создание и моделирование программы в RoboDK.
●Удерживайте вторую кнопку: запуск программы на роботе.


