Система отсчета и Система инструмента
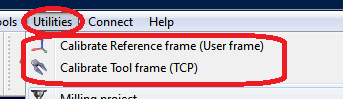
RoboDK предоставляет ряд утилит для калибровки систем отсчета и систем инструмента. Доступ к этим инструментам можно получить соответственно через меню «Утилиты» ➔ «Калибровка системы отсчета» и «Утилиты» ➔ «Калибровка системы инструмента».
Для калибровки системы отсчета или инструмента, которые не были откалиброваны автоматически (также известных как «Система отсчета пользователя» и «TCP» соответственно), необходимы конфигурации робота, в которых он касается 3 или более точек; эти конфигурации могут представлять собой либо значения положений сочленений, либо декартовы координаты (в некоторых случаях с данными об ориентации). Рекомендуется использовать значения координат сочленений вместо декартовых координат, поскольку в RoboDK проще проверить фактическую конфигурацию робота (путём копирования и вставки значений координат сочленений на главный экран RoboDK).
Калибровка инструмента
Выберите «Утилиты»➔«Калибровка инструмента», чтобы откалибровать TCP с помощью RoboDK. Можно использовать любое количество точек с различными ориентациями. Чем больше точек и чем значительнее изменения ориентации, тем лучше, так как это позволит получить более точную оценку TCP, а также достоверную оценку погрешности TCP.
Калибровка системы отсчета координат
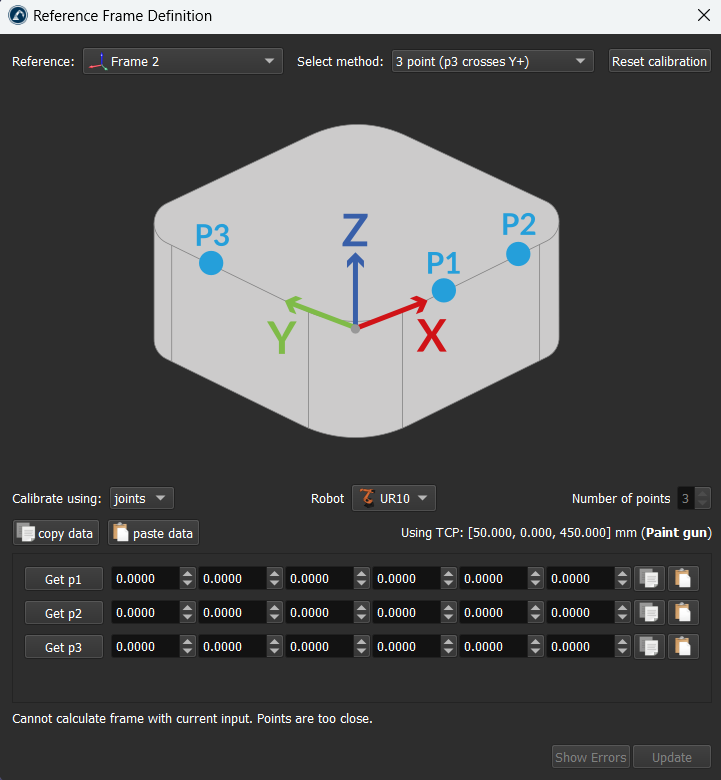
Выберите «Утилиты» → «Калибровка системы отсчета», чтобы откалибровать систему отсчета. Систему отсчета можно задать различными способами. В примере, приведённом на рисунке, система отсчета определяется тремя точками: точки 1 и 2 задают направление оси X, а точка 3 — положительное направление оси Y.