Фильтрация программы
После калибровки робота необходимо убедиться, что мы генерируем отфильтрованные программы или учитываем откалиброванные параметры робота, чтобы в полной мере использовать преимущества калибровки.
Для точного программирования роботов после калибровки следует использовать только один из следующих методов:
1.Используйте RoboDK для автономного программирования с целью генерации точных программ (сгенерированные программы уже отфильтрованы). Это рекомендуемый вариант автономного программирования для достижения оптимальной точности.
2.Откалибруйте параметры контроллера робота (такие как длины звеньев, параметры DH-DHM и/или параметры мастеринга).
Точное автономное программирование
Если робот был откалиброван с помощью RoboDK, у нас есть возможность активировать точную кинематику, щелкнув правой кнопкой мыши по роботу и выбрав пункт «Использовать точную кинематику».
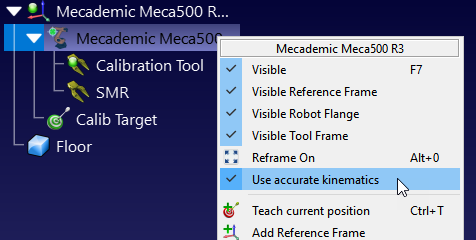
Если режим точности активен, отобразится зелёная точка; если он неактивен — красная точка.
Это рекомендуемый вариант для достижения оптимальной точности результатов. При включенной в RoboDK опции точности робота все программы, сгенерированные RoboDK, будут автоматически фильтроваться. Это означает, что все декартовы координаты будут слегка скорректированы для компенсации погрешностей робота.
Этот вариант наиболее подходит, если вы планируете использовать роботов для роботизированной механообработки, программировать роботов на основе файлов ЧПУ или использовать любой из поддерживаемых RoboDK плагинов CAD/CAM.
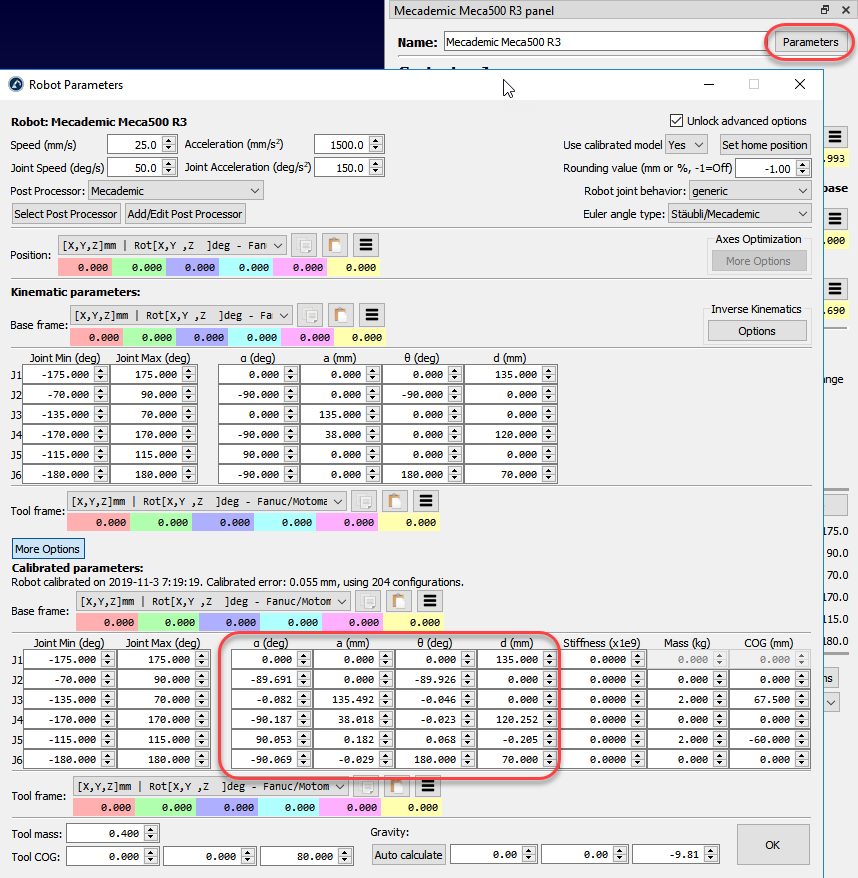
Калибровка параметров робота
После калибровки робота вы можете получить доступ к откалиброванным параметрам в меню «Параметры». Некоторые контроллеры роботов позволяют изменять определенные параметры робота.