Eixos externs
Hauríeu de poder utilitzar el controlador i el postprocessador amb els controladors de robots KUKA, fins i tot si teniu eixos externs, com ara una placa giratòria. Us recomanem que utilitzeu un sistema de coordenades numerat o un sistema de coordenades amb la definició correcta de la màquina que ja estigui definida al vostre controlador de robots.
Els fitxers següents del controlador del vostre robot KUKA us ajudaran a entendre com està construït el sistema KUKA:
●KRC\R1\System\$config.dat
●KRC\R1\System\bas.src
●KRC\R1\Mada\$machine.dat
Si teniu una taula giratòria, la posició de l'origen de la taula giratòria s'hauria de definir en una variable MACHINE_DEF del fitxer config.dat. La persona que va instal·lar el sistema hauria d'haver proporcionat un exemple per generar un programa que utilitzi una taula giratòria sincronitzada basada en la funció BAS.
Per exemple, quan crideu la funció BAS al vostre fitxer SRC utilitzant la bandera ex_BASE i un determinat índex, com ara l'índex 9:
BASE_DATA[9] = {FRAME: X 0, Y 0, Z 0, A 0, B 0, C 0}
BAS(#ex_BASE,9)
Esteu indicant que voleu utilitzar l'índex 9 del vostre MACHINE_FRAME_DAT. També hauríeu de consultar les definicions de BAS i EX_BASE per veure a quin índex de màquina (MACH_IDX) fa referència per defecte el vostre controlador. La matriu BASE_DATA definida just abans de cridar la funció BAS al vostre fitxer SRC podria ser només el desplaçament del vostre accessori muntat a la vostra taula giratòria.
És possible que hàgiu de canviar manualment la variable $BASE amb el vostre postprocessador o controlador perquè sigui l'origen de la vostra taula giratòria si en teniu una sincronitzada amb el vostre braç robòtic.
Per exemple, si teniu disponible l'índex 9 de BASE_DATA, heu d'utilitzar el codi següent amb el vostre controlador.
;--------
; Replace this the $BASE definition by the following 2 lines
; to make the KUKA RoboDKSynch driver work with external axes:
; $BASE = {FRAME: X 0, Y 0, Z 0, A 0, B 0, C 0} ; Comment this line
BASE_DATA[9] = {FRAME: X 0, Y 0, Z 0, A 0, B 0, C 0}
BAS(#ex_BASE,9)
; the BAS ex_BASE function links to a fixed MACHINE_DEF index
; visible in the BAS function
; The previous two lines are equivalent to the following,
; if the BAS function uses index 2 for the Machine definition
; BASE_DATA[9] = {FRAME: X 0, Y 0, Z 0, A 0, B 0, C 0}
; $BASE=EK(MACHINE_DEF[2].ROOT,MACHINE_DEF[2].MECH_TYPE,BASE_DATA[9])
;--------
$BASE=EK(EX_AX_DATA[1].ROOT,EX_AX_DATA[1].EX_KIN,EX_AX_DATA[1].OFFSET)
Per al postprocessador, podríeu substituir la línia anterior a la funció setFrame del vostre postprocessador per utilitzar aquesta definició de $BASE si voleu tenir en compte el desplaçament entre la taula giratòria i el vostre accessori:
$BASE=EK(MACHINE_DEF[2].ROOT, MACHINE_DEF[2].MECH_TYPE, {%s})' % self.pose_2_str(pose)
Alternativament, quan utilitzeu el controlador, podeu aïllar el sistema de coordenades seguint el procediment descrit a continuació (de manera que no cal que feu coincidir perfectament la cinemàtica dels vostres eixos externs a RoboDK).
Per exemple, per poder utilitzar el controlador de RoboDK per defecte, la cinemàtica dels eixos externs definits al controlador del robot ha de coincidir amb la cinemàtica creada a RoboDK. A més, si teniu una taula giratòria, el punt arrel de la taula giratòria ha de coincidir amb la posició de la taula giratòria definida a RoboDK.
Seguiu aquests passos per utilitzar el controlador amb un sistema de coordenades conegut:
1.Seleccioneu Eines → Opcions → pestanya Controladors.
2.Marqueu l'opció Proporcionar coordenades cartesianes respecte a la referència.
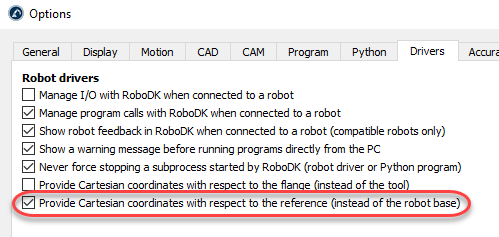
3.Substituïu la variable $BASE del fitxer de programa RoboDKsync.src pel sistema de coordenades que vulgueu utilitzar.
Per exemple, si voleu utilitzar el sistema de referència base número 5, el fitxer RoboDKsync.src hauria de tenir aquest aspecte (la primera línia està comentada; la trobareu aproximadament a la línia 25):
; $BASE = {FRAME: X 0,Y 0,Z 0,A 0,B 0,C 0}
$BASE = BASE_DATA[5]
Aquest sistema de coordenades ha d'haver estat definit al controlador del robot KUKA i RoboDK no sobreescriurà aquest valor.


