Внешние оси
Вы сможете использовать драйвер и Постпроцессор с контроллерами роботов KUKA даже при наличии внешних осей, таких как поворотный стол. Мы рекомендуем использовать пронумерованную систему координат или систему координат с правильным определением станка, которая уже задана на контроллере вашего робота.
Следующие файлы из контроллера вашего робота KUKA помогут вам понять, как устроена система KUKA:
●KRC\R1\System\$config.dat
●KRC\R1\System\bas.src
●KRC\R1\Mada\$machine.dat
Если у вас имеется поворотный стол, положение начала координат поворотного стола должно быть определено в переменной MACHINE_DEF файла config.dat. Лицо, осуществлявшее установку системы, должно было предоставить пример создания программы с использованием синхронизированного поворотного стола на основе функции BAS.
Например, при вызове функции BAS в вашем файле SRC с использованием флага ex_BASE и определённого индекса, например индекса 9:
BASE_DATA[9] = {FRAME: X 0, Y 0, Z 0, A 0, B 0, C 0}
BAS(#ex_BASE,9)
Таким образом, вы указываете, что хотите использовать индекс 9 из вашего MACHINE_FRAME_DAT. Вам также следует ознакомиться с определениями BAS и EX_BASE, чтобы узнать, на какой индекс станка (MACH_IDX) по умолчанию ссылается ваш контроллер. Массив BASE_DATA, определённый непосредственно перед вызовом функции BAS в вашем файле SRC, может представлять собой просто смещение вашего приспособления, установленного на поворотном столе.
Возможно, вам потребуется вручную изменить переменную $BASE с помощью вашего Постпроцессора или Драйвера, чтобы она указывала на начало координат вашего поворотного стола, если у вас имеется поворотный стол, синхронизированный с манипулятором робота.
Например, если у вас доступен индекс BASE_DATA с номером 9, вам следует использовать следующий код с вашим драйвером.
;--------
; Replace this the $BASE definition by the following 2 lines
; to make the KUKA RoboDKSynch driver work with external axes:
; $BASE = {FRAME: X 0, Y 0, Z 0, A 0, B 0, C 0} ; Comment this line
BASE_DATA[9] = {FRAME: X 0, Y 0, Z 0, A 0, B 0, C 0}
BAS(#ex_BASE,9)
; the BAS ex_BASE function links to a fixed MACHINE_DEF index
; visible in the BAS function
; The previous two lines are equivalent to the following,
; if the BAS function uses index 2 for the Machine definition
; BASE_DATA[9] = {FRAME: X 0, Y 0, Z 0, A 0, B 0, C 0}
; $BASE=EK(MACHINE_DEF[2].ROOT,MACHINE_DEF[2].MECH_TYPE,BASE_DATA[9])
;--------
$BASE=EK(EX_AX_DATA[1].ROOT,EX_AX_DATA[1].EX_KIN,EX_AX_DATA[1].OFFSET)
Для Постпроцессора вы можете заменить предыдущую строку в функции setFrame вашего Постпроцессора, чтобы использовать данное определение $BASE, если вы хотите учесть смещение между поворотным столом и вашим приспособлением:
$BASE=EK(MACHINE_DEF[2].ROOT, MACHINE_DEF[2].MECH_TYPE, {%s})' % self.pose_2_str(pose)
В качестве альтернативы при использовании драйвера вы можете изолировать систему координат, выполнив процедуру, описанную ниже (таким образом, вам не потребуется точно согласовывать кинематику ваших внешних осей в RoboDK).
Например, чтобы иметь возможность использовать драйвер RoboDK по умолчанию, кинематика ваших внешних осей, заданная в контроллере робота, должна соответствовать кинематике, созданной в RoboDK. Кроме того, если у вас имеется поворотный стол, точка привязки поворотного стола должна совпадать с положением поворотного стола, заданным в RoboDK.
Для использования драйвера с известной системой координат выполните следующие действия:
1.Выберите «Инструменты» → «Параметры» → вкладка «Драйверы».
2.Установите флажок «Предоставлять декартовые координаты относительно системы отсчёта».
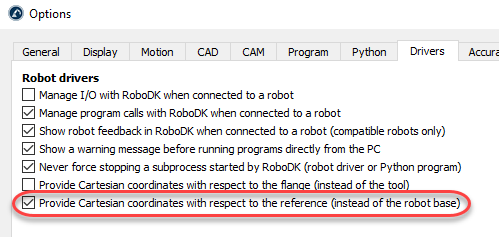
3.Замените переменную $BASE в файле программы RoboDKsync.src на систему координат, которую вы хотите использовать.
Например, если вы хотите использовать базовую систему отсчета № 5, файл RoboDKsync.src должен выглядеть следующим образом (первая строка закомментирована, её следует найти примерно на 25-й строке):
; $BASE = {FRAME: X 0,Y 0,Z 0,A 0,B 0,C 0}
$BASE = BASE_DATA[5]
Эта система координат должна быть предварительно определена в контроллере робота KUKA, и RoboDK не будет переопределять это значение.


