航空航天零部件必须满足严格的行业标准。熔模铸件,包括涡轮叶片和结构件,在批准使用前必须经过检查,即使是最微小的缺陷也不能放过。
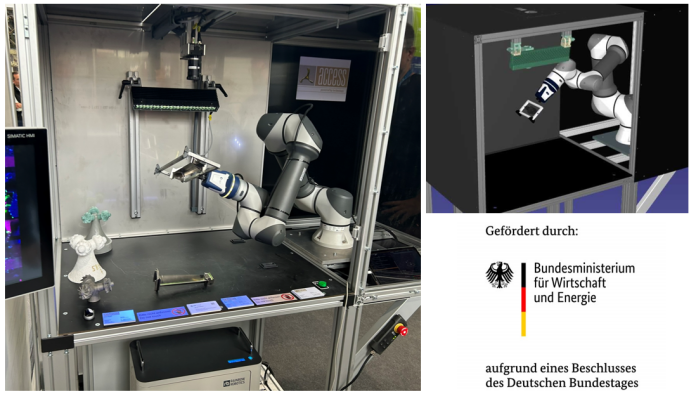
为了帮助自动化这项要求苛刻且耗时的手动任务,德国材料与工艺研究机构Access e.V.创建了一套用于记录荧光渗透检测(FPI)的机器人系统。
该系统在公共资助的GATE和FAST项目中开发,集成了一台Rainbow Robotics RB5-850协作机器人、自动图像采集、AI辅助图像分析和RoboDK软件。
Access e.V.在2026年柏林国际航空航天展(ILA Berlin Air Show)上以技术演示器的形式展示了该系统。该工作站展示了机器人技术、离线编程和仿真软件如何提高航空航天质量检测的速度、灵活性和人体工程学。
挑战:紧凑单元中的复杂零件
在荧光渗透检测过程中,先将渗透剂涂覆到零件上。一种叫做显像剂的物质随后将渗透剂从任何缺陷中吸出。零件需要在紫外线下从多个角度检查,以便识别和记录潜在的缺陷。
自动化这个记录阶段具有挑战性。熔模铸件通常具有复杂的、有机的和不对称的几何形状。每个新零件都需要不同的运动序列,以确保所有相关表面都清晰地呈现在检测相机前。
Access e.V.的解决方案将RB5-850协作机器人放置在一个紧凑的、黑暗的检测单元内。机器人夹持零件,在一个固定的相机前通过一系列受控的方向移动。从每个所需角度拍摄高分辨率紫外线图像。
受限的工作空间造成了持续的碰撞风险。在计算轨迹时,必须同时考虑机械臂、夹持的零件、相机和单元基础设施。在实体机器人上编程和测试每个动作需要几个小时,还可能使设备和贵重的航空航天零件面临风险。
“手动编程机器人需要几个小时,因为操作员必须调整坐标、检查相机对焦、重新调整定位等等。有了RoboDK,我们可以在将定位应用到实体机器人之前,在虚拟环境中实时检查和调整。”
—— David Geibel,Access e.V.项目工程师
使用RoboDK进行远程编程和虚拟验证
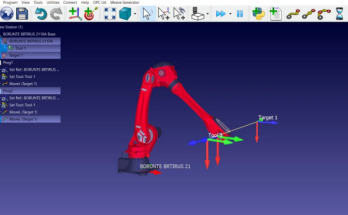
Access e.V.将RoboDK用作机器人单元的中央离线编程和仿真平台。
团队导入每个零件的CAD数据,创建机器人、零件和检测环境的虚拟模型。然后RoboDK自动计算将零件从所需视点呈现在相机前所需的处理轨迹。
“对我们来说最大的优势是能够远程编程机器人。我们不需要每次想更改或调整机器人位置时都物理进入机器内部。”
—— David Geibel
这种方法消除了在检测单元内手动编程每个动作的需要。在程序传输到RB5-850之前,完整的图像采集周期可以在RoboDK中进行仿真和检查。
RoboDK还计算运动,从一开始就排除了机械臂、铸件和周围基础设施之间的碰撞。
“多亏了RoboDK,我们能够在虚拟环境中完全验证我们的处理轨迹和碰撞避免。这使我们能够在机器人进行任何实际运动之前确保系统平稳运行。”
虚拟测试还减少了编程错误的后果。
“最后但同样重要的是,如果我们在RoboDK中发生碰撞,我们可以简单地重置程序,而不会有损坏实际零件或机器人的风险。”
时间缩短约三分之一
自动图像采集带来了可观的时间节省。机器人通过可重复的相机位置序列移动,而不是依赖检查员手动重新定位和检查零件。
“自动图像采集无疑有相当大的时间节省。通过让机器人以受控方式循环不同位置,我们可以节省大约三分之一的时间,具体取决于零件的复杂性和所需图像的数量。”
离线编程还使Access e.V.能够在FPI单元继续采集图像的同时准备即将到来的零件。
“第二个主要好处是时间节省,因为我们可以在机器运行的同时并行编程下一批零件。”
因此,新零件的程序可以在PC上生成、仿真和验证,而不需要在实体系统上通过反复试验来开发。检测工作可以不间断地继续,消除了传统上直接在机器人上编程新应用所带来的停机时间。
通过从零件数据自动生成轨迹,Access e.V.能够以创纪录的速度集成新零件,同时保持100%的碰撞安全性。虚拟验证保护机器人、相机设备和贵重的铸件免受在受限单元内发生代价高昂的碰撞。
改善人工检测人员的工作条件
传统上,检测人员需要在完全黑暗的房间里长时间检查荧光显示。这项工作重复且不符合人体工程学。黑暗环境也限制了操作员有效工作的时间。
在Access e.V.的单元中,机器人在黑暗环境中执行零件操作和图像采集工作。生成的高分辨率紫外线图像被传输到一个标准的、光线充足的工作站。
AI系统执行第一阶段的图像分析,识别潜在缺陷供进一步审查。然后人工检查员检查AI的初步发现并验证捕获的图像。检查员不再需要待在黑暗的检测环境中。
“对我们来说主要的好处是操作员可以在光线充足的环境中工作,而不是在黑暗的检测室里。这使我们每天能将操作员的有效工作时间增加大约四个小时。”
该系统并没有将人工检查员从流程中移除。相反,它将重复的零件操作和图像采集转移给机器人。这让检查员可以专注于审查输出和做出明智的质量决策。
从研究项目到公开展示
Access e.V.于2026年6月在柏林国际航空航天展上展示了完成的原型。在整个活动期间,RoboDK编程的RB5-850完美地操作零件。
该展示向航空航天专家展示了自动轨迹生成、机器人图像采集和AI辅助分析如何组合成一个灵活的质量控制系统。
该项目还展示了RoboDK如何弥合零件CAD数据和可靠的实体检测之间的差距。它自动计算机器人轨迹,虚拟验证运动,并在部署前防止碰撞。这使Access e.V.能够自动化一项困难的检测任务,同时提高灵活性、生产力和工作条件。
Access e.V.现在计划将该技术从研究演示进一步推进。
Geibel说道:“自动化FPI的下一步将是在工业合作伙伴处进行验证。”
注:自动化FPI系统在GATE和FAST研究项目中开发,由德国联邦经济事务和能源部根据德国联邦议院的决议资助。