;

Hyundai HS220S robot

Hyundai HS220S robot

El robot Hyundai HS220S és un braç robòtic de 6 eixos, té una càrrega útil de 220 kg i un abast de 3091 mm. Les aplicacions de fabricació inclouen Paletització.

Les aplicacions habituals del Hyundai HS220S inclouen: Fabricació additiva, Muntatge, Dosificació, Acabat, Manipulació de materials, Paletització, TCP remot.

El Hyundai HS220S és fabricat per Hyundai Robotics.

Utilitzeu aquest comparador de robots per trobar robots similars al Hyundai HS220S.

Exploreu tota la biblioteca de RoboDK.

Especificacions

Marca Hyundai Robotics
Model HS220S
Tipus Braç Robòtic
Axes 6
Càrrega útil220 kg
Abast3091 mm
Repetibilitat0.15 mm
Pes1397 kg

Accediu a RoboDK

RoboDK és un programari de simulació robòtica amb llicència que ofereix opcions de preus flexibles.

Add-ins i extres

Personalitzeu i amplieu RoboDK amb Add-ins. Exploreu el nostre Marketplace d'Add-ins per ampliar i personalitzar la interfície de RoboDK.

Aplicacions de robots

Amb RoboDK podeu utilitzar braços robòtics per a qualsevol aplicació de fabricació.

Welding logo

Soldadura

Soldadura robotitzada ràpida i eficient

Aplicació de soldadura
Machining logo

Mecanitzat

Mecanitzat avançat amb alta precisió

Aplicació de mecanitzat
Polishing logo

Polit

Polit impecable amb trajectòries optimitzades

Aplicació de polit
Palettizing logo

Paletització

Paletització robotitzada de manera senzilla

Aplicació de paletització

Casos d'èxit

Mecanitzat robotitzat per a la precisió escultòrica

Mecanitzat robotitzat per a la precisió escultòrica

Descobriu com RoboDK ha permès a artistes com Neoset Designs utilitzar el mecanitzat robotitzat per crear escultures complexes i precises amb una eficiència inigualable.

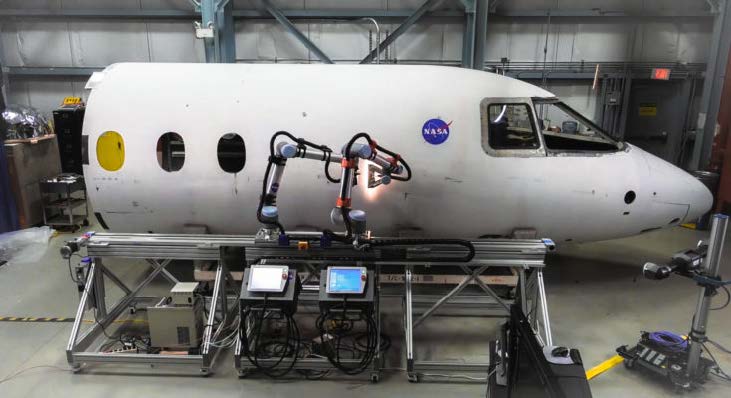
La NASA va utilitzar RoboDK per a la inspecció amb múltiples robots

La NASA va utilitzar RoboDK per a la inspecció amb múltiples robots

La NASA va dur a terme la inspecció amb dos robots gràcies a RoboDK, millorant l'eficiència i la precisió dels processos de control de qualitat.

Descobriu com els nostres clients utilitzen RoboDK