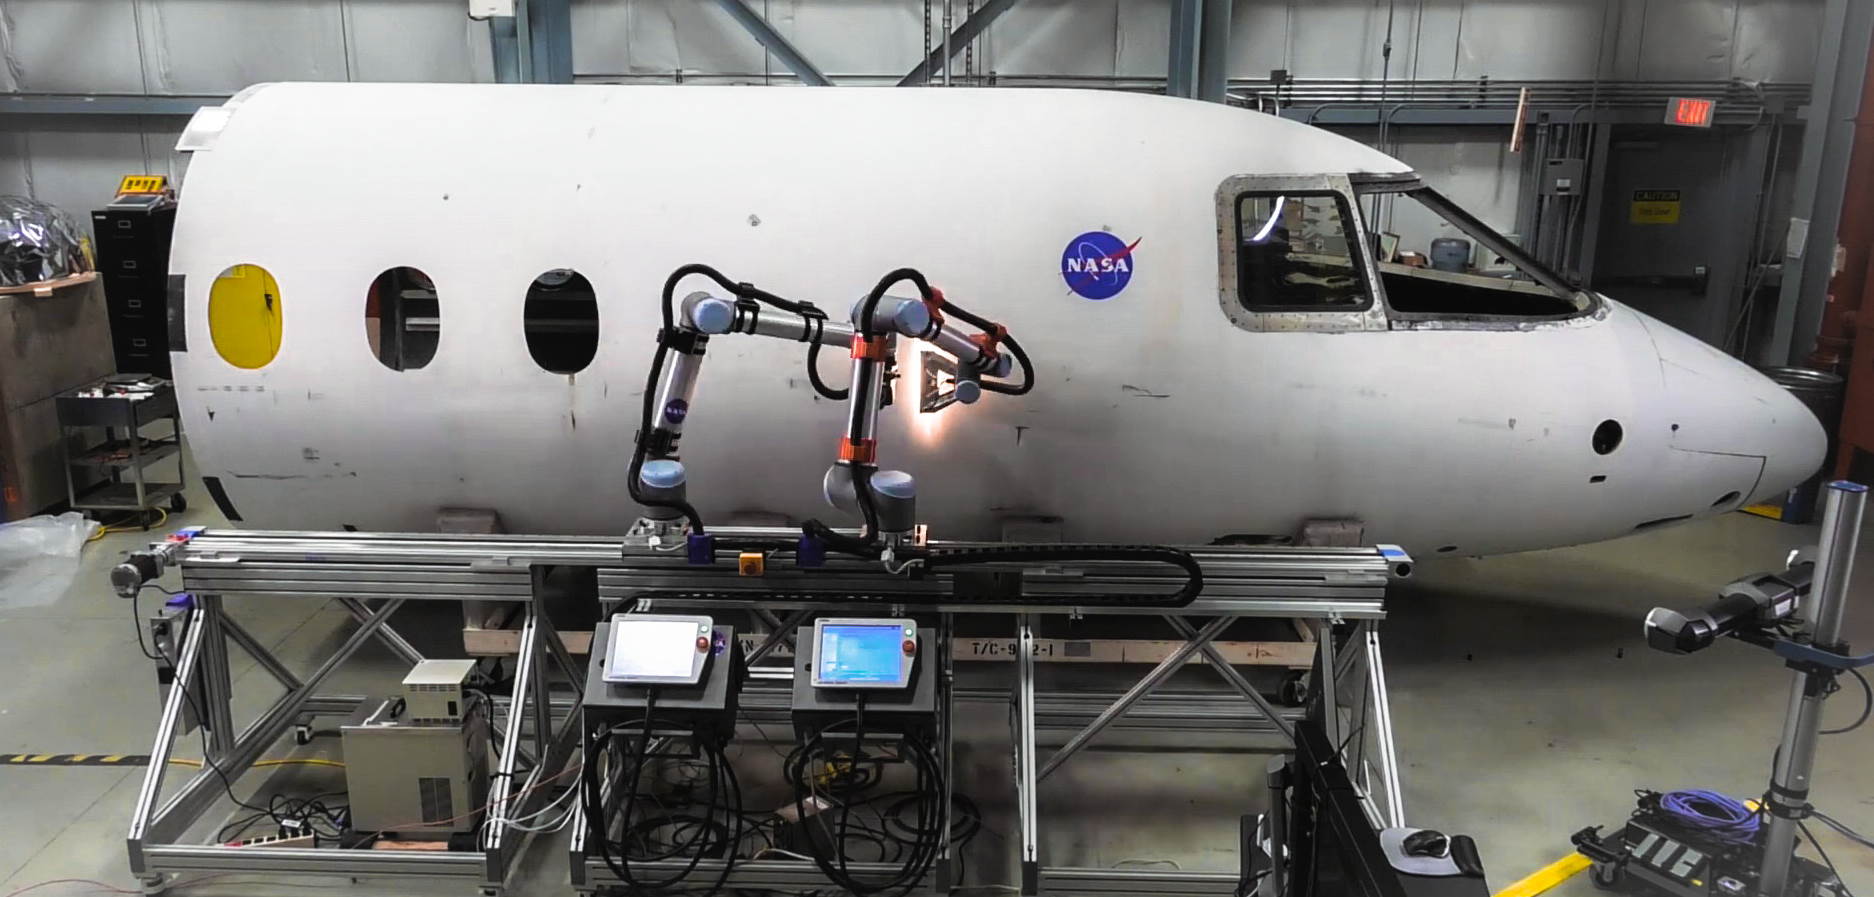
El 2017, un equip del Langley Research Center de la NASA, a Virgínia (EUA), va rebre l'encàrrec de desenvolupar un sistema automatitzat d'inspecció per a fuselatges d'avió de materials compostos.
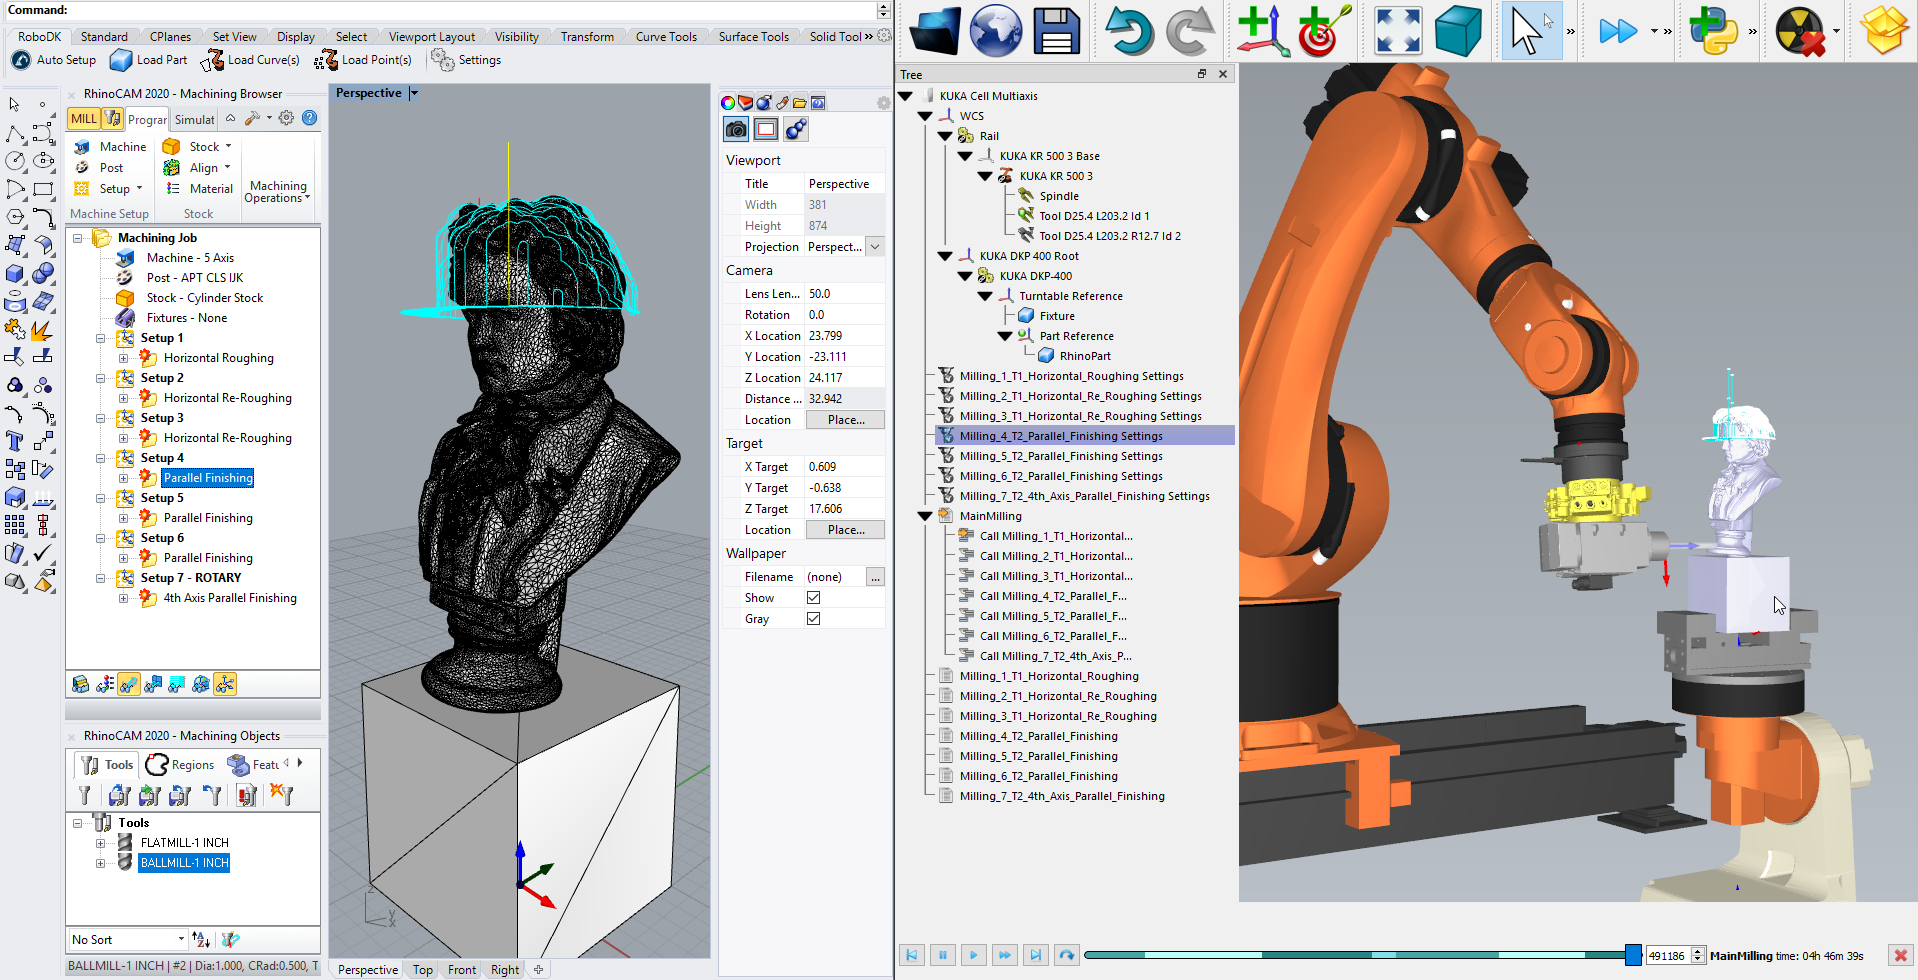
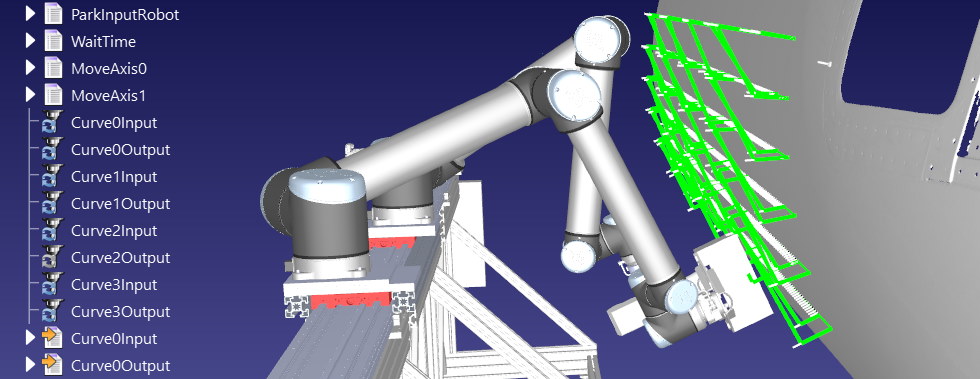
Els investigadors es van decantar per una solució basada en un cobot, amb un UR10 d'Universal Robots i el programari RoboDK per a la simulació i la programació fora de línia.
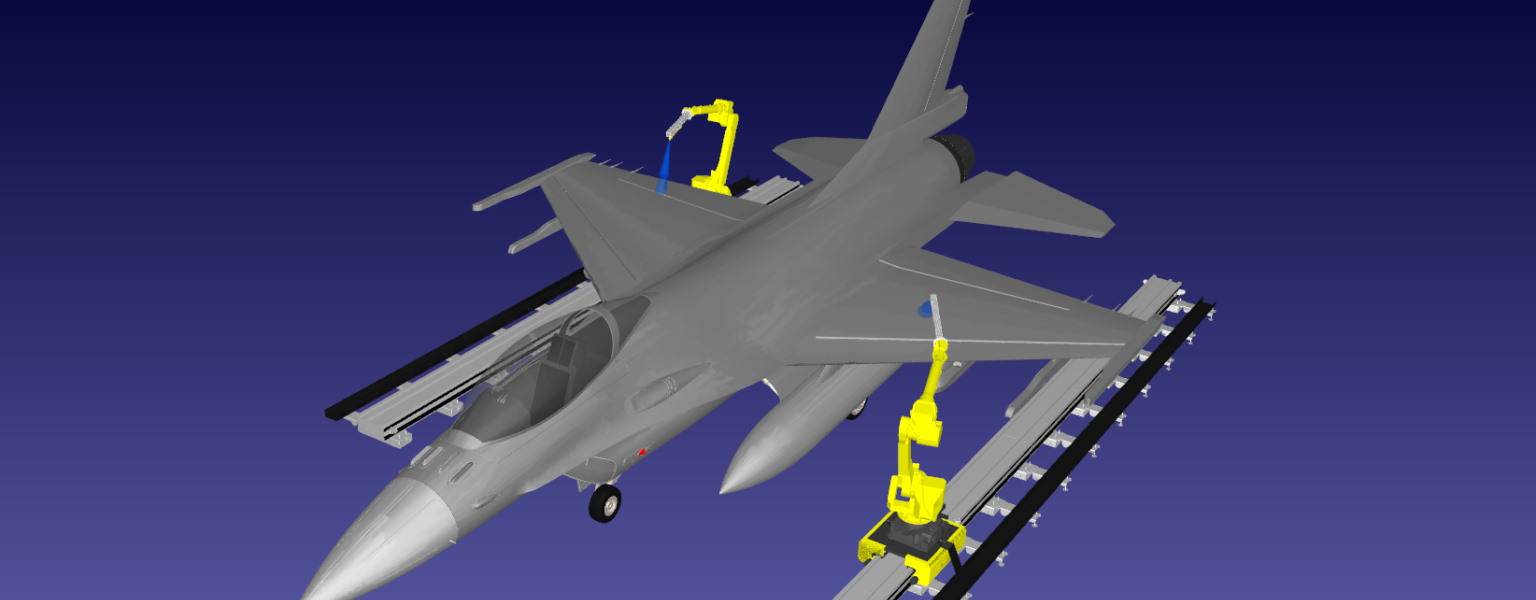
El 2019, a partir de l'èxit del projecte original, la NASA va presentar un sistema d'inspecció multirobot que utilitza dos cobots sincronitzats per fer inspeccions de tomografia per escaneig lineal en fuselatges d'avió.
Dissenyat per facilitar fluxos de treball amb diversos programaris, RoboDK va permetre als investigadors sincronitzar 2 robots i incorporar eixos externs a les seves simulacions.