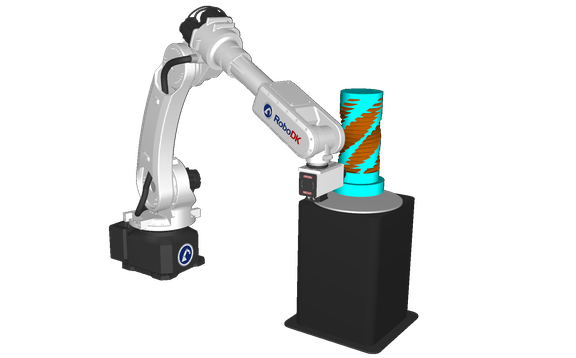
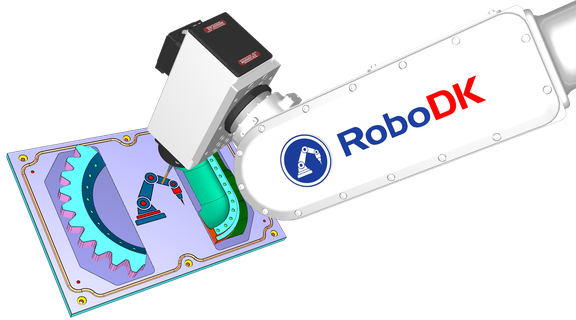
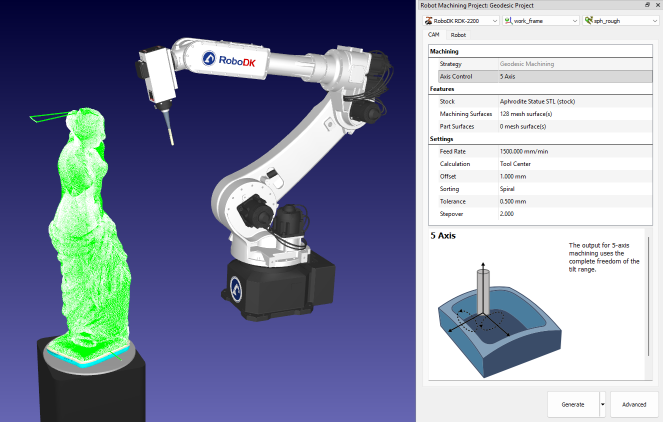
RoboDK CAM és un programari de programació de robots per a la fabricació CAM.
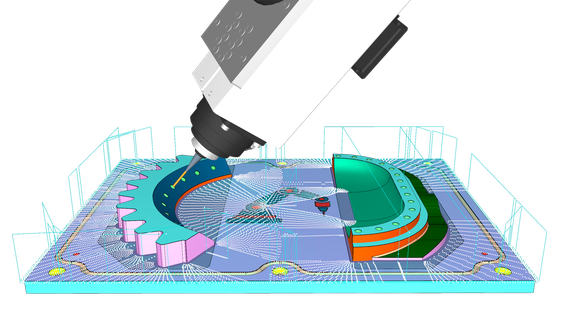
El programari de fabricació assistida per ordinador (CAM) defineix les trajectòries (trajectòria d'eina) que un robot o una CNC (maquinària de control numèric per ordinador) ha de seguir per dur a terme una operació de fabricació.
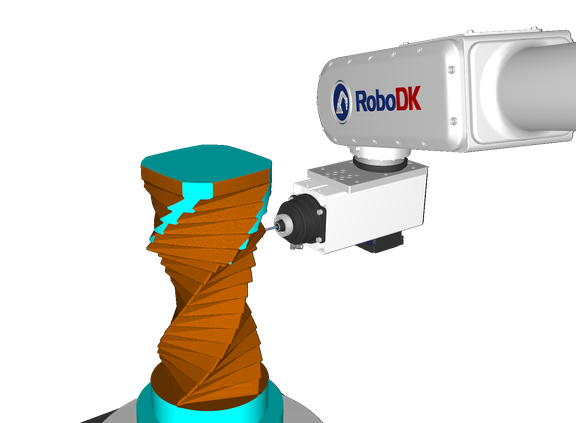
Amb RoboDK CAM podeu crear i simular trajectòries d'eina avançades per a qualsevol operació de mecanitzat robotitzat. Tant si feu fresatge, polit o qualsevol altra aplicació de fabricació, podeu aplicar fàcilment des de tasques senzilles de 3 eixos fins a estratègies complexes de mecanitzat de 5 eixos.
Característiques tècniques:
RoboDK CAM inclou tècniques de desbast i acabat per mantenir la precisió i la integritat de la superfície. Des de l'arrencament intensiu de material fins al refinament delicat de superfícies, podeu optimitzar la producció en tota la vostra fabricació.
Característiques tècniques:
RoboDK us ofereix un control total sobre els moviments d'aproximació i retracció, els plans de seguretat i els paràmetres del procés. Ajusteu qualsevol variable per millorar la seguretat, minimitzar el desgast de l'eina i millorar l'eficiència global.
Característiques tècniques:
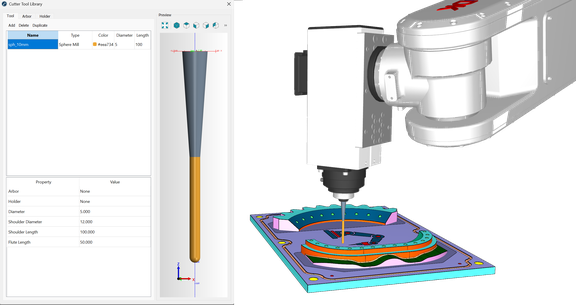
Amb RoboDK podeu definir amb precisió les vostres eines de tall, garantint configuracions estables i una simulació precisa de l'entorn de mecanitzat robotitzat.
Característiques tècniques:
RoboDK admet estratègies avançades de mecanitzat de superfícies que gestionen formes complexes, contrasortides, transicions suavitzades i trajectòries basades en splines. Obteniu acabats llisos en peces complexes.
Característiques tècniques:
RoboDK us permet definir i fer el seguiment del material en brut, garantint un contacte òptim de l'eina. En simular estratègies de tall com trajectòries en ziga-zaga i en espiral, podeu reduir els residus i mantenir l'estabilitat del procés.
Característiques tècniques:
RoboDK ofereix totes les funcionalitats necessàries per crear el vostre bessó digital de manera ràpida i precisa.
Creeu simulacions i programes de robot per a qualsevol braç robòtic en qüestió de minuts. Podeu simular els vostres braços robòtics de manera fàcil i precisa amb el programari RoboDK.
Utilitzeu robots per a aplicacions de fabricació com el mecanitzat robotitzat o la impressió 3D. Simuleu i convertiu programes CNC de 5 eixos, com ara Codi G o APT-CLS, per al vostre controlador de robot.
Genereu fàcilment programes de robot fora de línia per a qualsevol controlador de robot. Ja no cal aprendre la programació específica de cada fabricant.
Importeu models 3D en formats com STL, STEP i IGES, i creeu el vostre bessó digital amb precisió.
Els postprocessadors de RoboDK són compatibles amb molts controladors de robot, com ara ABB RAPID (mod/prg), Fanuc (LS/TP), KUKA KRC (SRC), Motoman Inform (JBI), Universal Robots (URP/script) i molts més!
Integreu i simuleu fàcilment robots amb eixos externs per ampliar l'abast del vostre robot.
Calibreu el vostre braç robòtic per millorar-ne la precisió fins a 0,100 mm. El programari RoboDK combina totes les funcionalitats de simulació i calibratge en una única solució.
Creeu fàcilment el vostre bessó digital fora de línia i eviteu que el robot passi per singularitats, límits d'eix i col·lisions.
Creeu programes de robot amb llenguatges de programació moderns com Python, C# o C++. Els desenvolupadors de programari poden personalitzar fàcilment la interfície.